 阅读时间大约7分钟(2441字)
11小时前 东京大学给机器人裹了层“人造皮肤”:只靠皮肤形变,读出关节角度误差3度
来源:豆包
机器人有了"皮肤感觉
作者:Ally 出品:机器人大讲堂
给机器人穿上一层"皮肤",它就能靠皮肤自身的形变感知胳膊弯到了哪个角度——东京大学的研究团队在肌肉骨骼类人机器人上验证了这个想法。
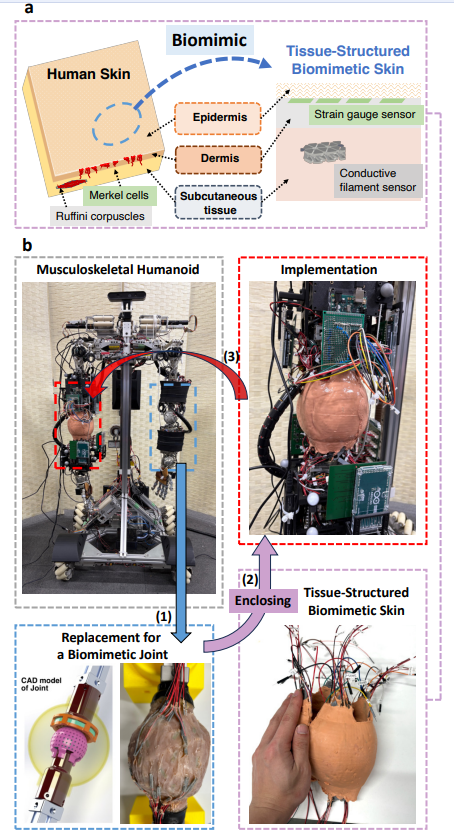
他们设计了一款具有类组织分层结构的仿生关节包覆皮肤,并把它装到了肌肉骨骼类人机器人Musashi-W身上。实验结果显示,仅靠这层皮肤,关节角度估计的平均误差就能控制在3度左右;而当皮肤信息与肌肉信息以合适的方式融合后,精度还能进一步提升。
01.
机器人为什么需要"本体感觉"?
先说个背景。在肌肉骨骼类人机器人里,身体是靠肌腱驱动的,结构复杂,很难像传统电机关节机器人那样直接用编码器测量关节角度。所以目前主流做法是用学习方法,从肌肉长度、肌肉张力这些传感信息里反推关节角度。
但问题在于,这类机器人往往只依赖数量和种类都很有限的传感器,比如肌肉长度传感器和张力传感器。而在生物体内,本体感觉从来不是单一感受器的功劳——除了肌梭和高尔基腱器官,皮肤和关节周围还分布着大量机械感受器,它们同样参与关节状态的判断。更关键的是,这种冗余还能帮助区分:传感信号的变化到底来自外部干扰,还是身体自身的状态改变。
研究团队的思路正是从这里出发:与其像工程界惯常那样追求"少而精"的高性能传感器,不如模仿生物的"组织级"结构,把大量小型感受器成规模地埋进柔软组织里。
02.
一层皮肤,参照人体的三层结构
这层仿生皮肤参照了人类皮肤的表皮、真皮、皮下组织三层解剖结构来构建。
不过团队并没有追求完全复刻生物皮肤的力学性质——人体皮肤具有黏弹性、各向异性和非线性行为,很难用单一指标严格再现。他们抓住的是一个关键的相对趋势:从外层到内层,材料的柔顺性逐渐增加。
具体来说,表皮用的是邵氏硬度30A的硅橡胶Dragon Skin 30,真皮用的是更软的硅凝胶Ecoflex Gel 2(硬度000-34),皮下组织则是发泡硅胶Soma Foama 15。厚度上,表皮约0.2毫米,真皮约2毫米,皮下组织约10毫米,基本参照了人体的解剖数值。
感受器方面,团队重点复刻了两种:
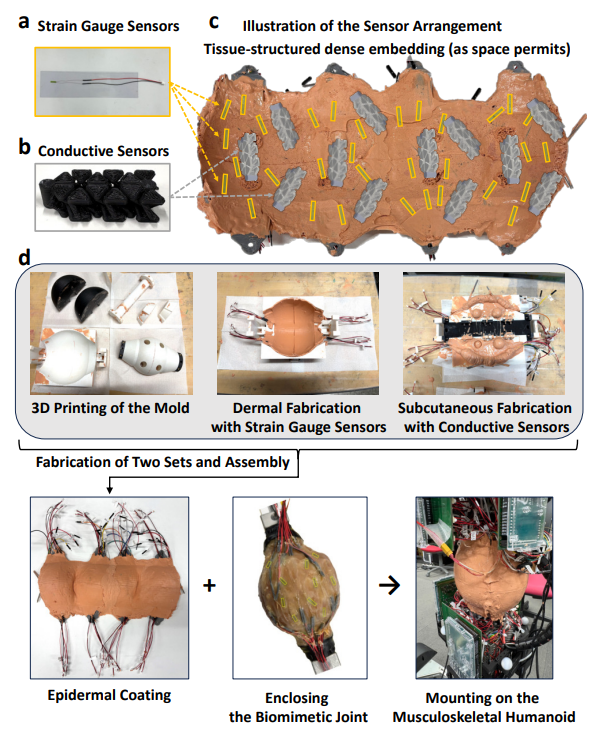
一种是模仿默克尔细胞(Merkel cells)的应变片传感器,对应持续压力感知,单片尺寸5×1.4毫米、厚仅14微米,一共嵌入32个;另一种是模仿鲁菲尼小体(Ruffini endings)的导电"锁子甲"结构,对应皮肤拉伸感知——用导电柔性长丝(Conductive Filaflex)做成三角形单元、再以爪扣方式互连成锁甲结构,一共12个。
这些传感器并没有像工程网格那样规整排布,而是参照生物感受器的分布,以半随机的方式尽可能密集地埋进组织里。位置也按生物学的深度分布来:应变片放在表皮与真皮之间,导电锁甲结构埋在皮下层。
团队还借鉴了皮肤韧带的解剖结构,在皮下层里嵌入TPU纤维束模仿胶原纤维,让皮肤的形变能够传递到骨骼系统。由于生物体内鲁菲尼小体是沿胶原纤维排列的,锁甲结构也被特意朝着纤维束的方向布置。
03.
3度误差,融合肌肉信息后更准
那么这层皮肤到底管不管用?
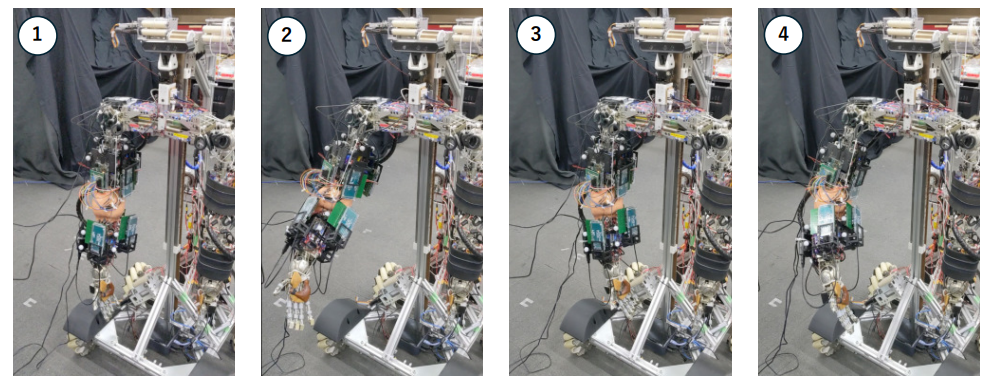
团队让装好皮肤的Musashi-W右上肢反复运动约一小时,收集了615组传感数据。由于原有关节模块被替换成了仿生关节,内置电位计不再可用,团队改用OptiTrack动捕系统(Motive 3.0.1)在上臂和前臂贴标记点,计算肘关节的pitch/yaw/roll三自由度角度作为标准答案,再用一个多层感知机(MLP)做估计。
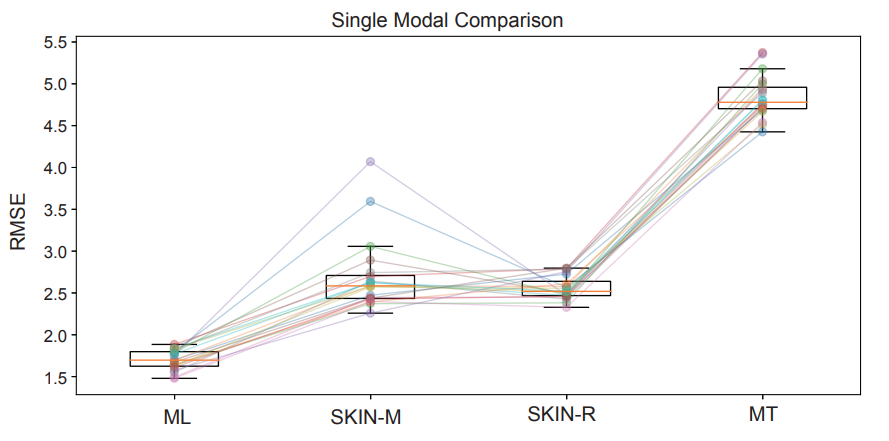
单模态对比的结果显示:
肌肉长度(ML)误差最小,平均约1.70度
鲁菲尼类皮肤传感器约2.56度
默克尔类皮肤传感器约2.69度
肌肉张力(MT)误差最大,约4.84度
也就是说,两类皮肤传感器的表现都明显优于肌肉张力,误差基本落在3度以内。这说明关节周围皮肤的形变里,确实包含与本体感觉相关的信息——这也与"皮肤机械感受器通过拉伸参与本体感觉"的生物学发现相一致。
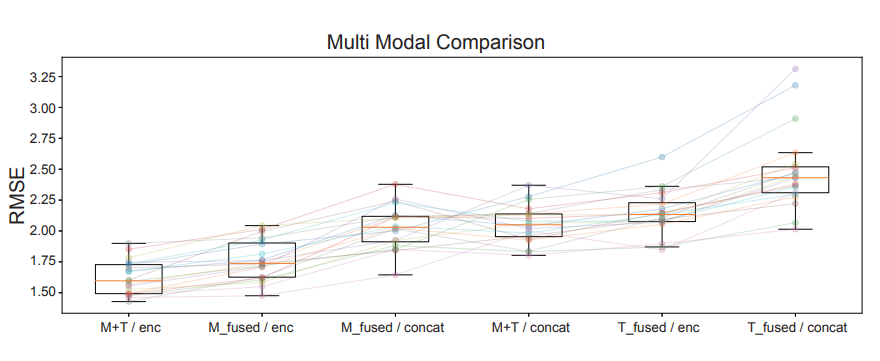
多模态融合的结果则更值得细看。团队测试了拼接式(concat)和编码器式(enc)两种架构,结论是:融合方式选得对,精度才能再上一层。
表现最好的是把肌肉与皮肤信息经编码器融合的方案(M+T enc),平均误差约1.62度,显著优于仅用肌肉长度(Holm校正后p<0.001)。这提示肌肉信息与皮肤信息之间可能包含互补信息,通过合适的表征学习可以挖掘出来。
但反过来说,其余融合条件都没能稳定超过"只用肌肉长度"这个基线:M_fused(concat)2.03度、M+T(concat)2.05度、T_fused(enc)2.15度、T_fused(concat)2.48度,全都不如1.70度。简单地把多模态信号拼在一起,反而会拖累精度。
04.
皮肤还可能当"缓冲垫"和"排查线索"
除了估计角度,这层皮肤还有个额外价值:帮机器人分辨外部干扰。
在很多肌肉骨骼机器人里,驱动身体的肌肉是暴露在外的,外力会直接作用到肌肉上。如果只靠肌肉信号,机器人很难判断传感数值的变化究竟是外部碰撞导致的,还是肌肉自身状态变了。
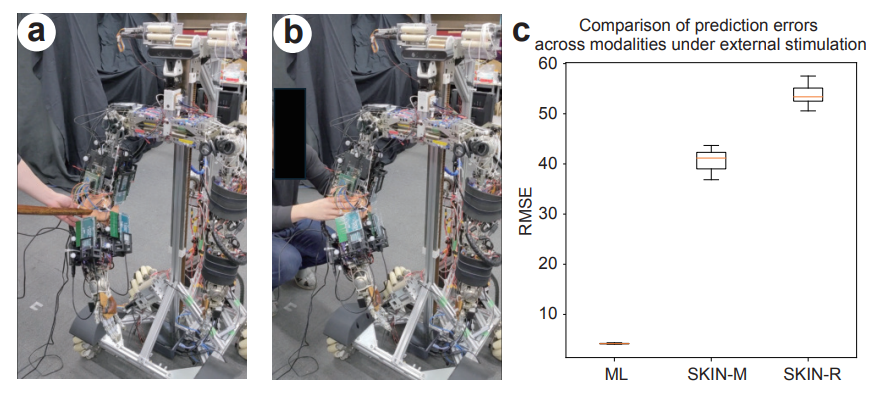
团队特意用棍状物和手从各个方向按压机器人的肘关节,采集了157组带干扰的数据。这里有个重要前提:他们用"无扰动数据"训练出的模型,直接去估计"有扰动数据"。
结果差异非常明显:
鲁菲尼类皮肤传感器:2.56度 → 53.63度
默克尔类皮肤传感器:2.69度 → 40.81度
肌肉长度:1.70度 → 4.18度
皮肤模态崩得厉害,原因是外部接触造成的局部形变叠加在关节运动形变之上,让输入分布相对训练时发生了大幅偏移;而肌肉长度信号受外力影响相对有限,误差仍维持在4度左右。
而这种"退化程度的模态差异",反过来可能成为一条排查线索:如果皮肤侧估计大幅偏离、肌肉侧却相对稳定,可能提示关节区域发生了外部接触;反之若皮肤稳定而肌肉估计剧变,则可能提示肌肉侧出了问题,比如张力异常、肌腱松弛,甚至肌肉传感系统故障。只用肌肉一种模态时,这种区分是做不到的。
论文还推测,包覆在关节外的柔软皮肤可能同时兼具机械保护层的作用,缓和外力向肌肉的直接传递(不过这一点尚未做定量验证)。
05.
结语与展望
总结来说,目前用的感受器比生物机械感受器大得多,数量也远少于真实皮肤,因此这套实现更应被理解为"组织级感觉架构"的概念性重建,而非严格复刻;硅胶材料的黏弹性和历史依赖行为,可能带来迟滞、疲劳和漂移,长期稳定性尚未评估;此外,数据集主要在准静态条件下采集,高速动态运动下的表现,以及在线标定、自适应学习、时序模型等,都还是未来工作。
实验的动作范围(pitch/yaw/roll各约50°)也不是关节的机械极限,而是为避免嵌入传感器断线、保证有效通道数不变、让评测可复现,而人为设定的工作区间。
不过这项工作的意义在于,它把仿生学推进到了"组织层面"——不只是模仿孤立的功能,而是关注大量感受器及其支撑结构的有组织整合方式,并且验证了:不依赖高精度单点传感器、不做大量布局优化,仅凭埋在组织里的一堆"感受器样元件",也能实现有意义的关节角度估计。
团队认为,把分布式传感器集成进柔顺皮肤结构,有可能同时带来机械保护、接触检测与互补感知信息,这套思路对广泛需要与环境发生物理交互的机器人可能同样有帮助,未来也有望推广到身体的其他部位。
推荐阅读



×
右键可直接复制图片