 阅读时间大约8分钟(2873字)
14小时前 触觉传感器怎么选?先看机器人任务需要什么信号
来源:豆包
导读触觉传感器的选型,不能只看分辨率、采样率或价格。TacO论文把六种传感器放进同一套机器人操作实验,比较未知重量搬运、遮挡插入和接触转向三类任务。结果显示:任...
导读
触觉传感器的选型,不能只看分辨率、采样率或价格。TacO论文把六种传感器放进同一套机器人操作实验,比较未知重量搬运、遮挡插入和接触转向三类任务。结果显示:任务需要的信号不同,传感器带来的价值就不同;接触材料、摩擦特性、重复性和策略管线,也会一起改变最终表现。更实用的做法是,先写任务信号表,再采购硬件。
触觉选型最容易错在哪里
一看到机器人触觉,很多人的第一反应是比较几个参数:空间分辨率多高、采样率多快、能不能测三维力、价格贵不贵。问题是,这些参数并不自动等于任务表现。
这些参数当然有用,但它们并不能直接回答一个更重要的问题:你的机器人任务究竟要从接触中知道什么?
如果任务只是判断“有没有碰到”,一个低成本的标量传感器可能已经足够;如果任务要判断插入时发生了碰撞还是滑动,高带宽的振动信号可能更有价值;如果任务要求连续调节剪切力,能输出力方向或密集形变的传感器才可能值得更高的集成成本。
这不是抽象的选型建议。TacO 论文把六种触觉传感器放进同一套模仿学习流程,专门比较它们在不同操作任务中的作用。六种传感器来自四类模态:电阻式、磁式、视觉式和接触麦克风。
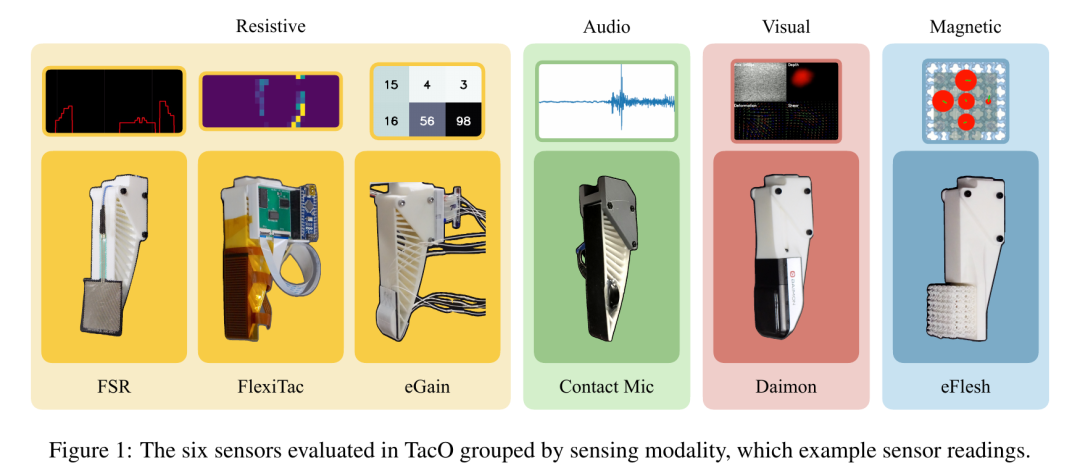
图片说明:TacO 评估的六种触觉传感器,顶部同时展示了不同模态的示例读数。图片来源:TacO: Benchmarking Tactile Sensors for Object Manipulation,Figure 1
这张图很直观:有的传感器输出一个压力数值,有的输出力阵列,有的拍摄软膜形变,还有的主要记录接触瞬间的高频振动。它们都叫“触觉”,但实际上测到的东西并不相同。
论文资料
论文: https://arxiv.org/abs/2605.21976
PDF: https://arxiv.org/pdf/2605.21976
先固定比较口径,再看谁更好
TacO 的价值,不只是把六种传感器列在一起,而是尽量让它们接受同一套任务和策略管线的考验。
论文使用 ACT,也就是 Action Chunking Transformer,一种根据示范数据预测连续动作块的模仿学习策略。每种传感器都训练两套策略:一套输入视觉、机器人本体状态和触觉;另一套在相同数据上移除触觉,只保留视觉和本体状态。
这样做的意义是,把问题从“某个传感器的策略成功率是多少”,改成“在同一任务和相近训练条件下,加入这种触觉后发生了什么变化”。当然,这仍然不是完全隔离硬件差异:不同传感器的外形、表面材料和摩擦都会影响机器人接触物体的方式。论文还专门分析了这个问题。
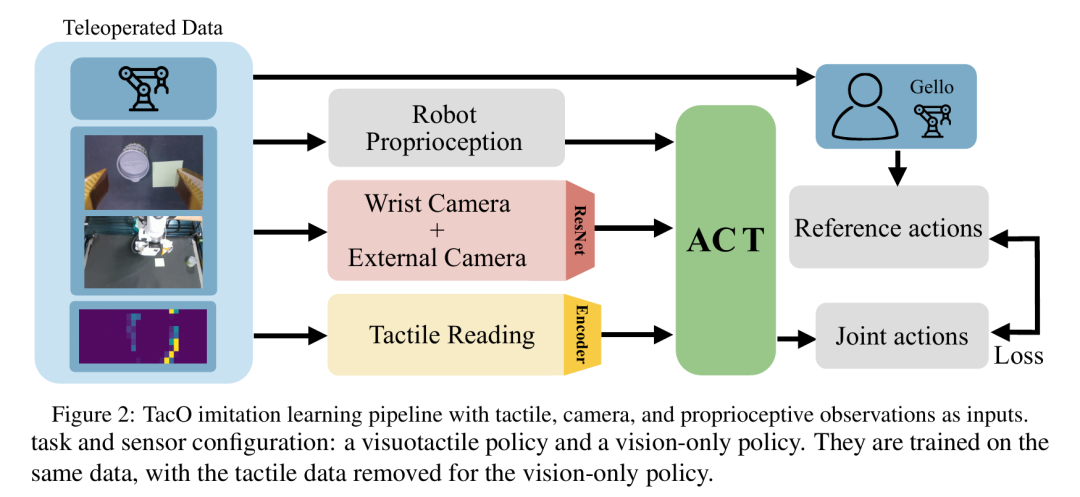
图片说明:论文中的策略输入包括相机、机器人本体状态和触觉读数,并分别训练有触觉与视觉-only 对照策略。图片来源:TacO: Benchmarking Tactile Sensors for Object Manipulation,Figure 2
三个任务分别在问三个不同的问题:
未知重量搬运:机器人看到外观相同的物体,但不知道里面是空的还是装了弹珠,需要根据接触结果调整抓取。
遮挡条件下插入:插头插入插座时,关键接触区域被遮挡,机器人需要从力、剪切或振动中判断是否碰到了正确位置。
保持接触完成转向:机器人让物体贴着桌面旋转,需要持续调节力,既不能把物体抬起来,也不能让它失控滑走。
同一套传感器,面对这三类任务,可能得到完全不同的结果。
搬运任务需要的,可能不是最高分辨率
先看未知重量搬运。这个任务的核心不是看清物体表面的细节,而是判断:抓住之后,物体到底有多重,当前夹持力是否够用。
论文中的 FSR 加入触觉后,成功率仍是 0.50;Daimon这种视觉式触觉传感器反而从视觉-only 的 0.95 降到 0.80。相反,FlexiTac 从 0.75 提到 0.85,接触麦克风从 0.65 提到 0.90,eFlesh 从 0.85 提到 0.90。
这组结果不能被读成“视觉式触觉没用”或“接触麦克风最好”。Daimon 的失败与传感器接触表面的材料和碰撞行为有关;接触麦克风在这个实验里捕捉到了足以帮助策略调整的接触变化,但换一个任务,输入信号就未必仍然匹配。
搬运任务真正说明的是:如果目标是估计物体的物理状态,低维信号也可能够用。传感器不需要把接触面拍得极其清楚,关键是它能否提供策略真正需要的重量、滑动或接触变化线索。
插入任务才是触觉最容易体现价值的地方
插头插入插座时,视觉通常只能负责粗略对齐。插入到最后阶段,插头的尖端、插座边缘和接触面的相对关系可能被遮挡,机器人需要知道自己到底碰到了什么。
在 TacO 的插入实验中,视觉-only 策略的成功率分别是:FlexiTac 0.10、接触麦克风 0.20、eFlesh 0.30。加入触觉后,三者分别变为 0.30、0.70 和 0.70。这里比较的是论文实验中的任务成功率,不是传感器本身的测量精度。
这里接触麦克风的意义很有代表性。它没有空间分辨率,也不能直接告诉机器人“接触点在指尖的哪个像素”;但它能记录碰撞、摩擦和滑动产生的高频振动。对于一个主要需要判断“是否接触、是否卡住、是否正在滑动”的任务,这种时间上的变化可能比一张高分辨率触觉图更直接。
所以,选插入传感器时,应该先问:
1.任务是否存在视觉遮挡?
2.机器人是否需要判断接触发生的时刻?
3.插入失败时,策略是否能区分碰撞、偏斜和滑动?
如果答案主要集中在接触时刻和振动变化上,就不该只按空间分辨率采购。
转向任务说明:摩擦材料也在“参与控制”
物体贴着桌面转向,看起来像一个更简单的动作,实际上对接触材料很敏感。
论文中,FSR 的视觉-only 成功率为 0.60,加入触觉后升到 0.80;Daimon 从 0.20 升到 0.70;eFlesh 从 0.50 升到 0.80。一个值得注意的结果是:Daimon 的空间分辨率更高、剪切信息更丰富,但最终并没有因此明显超过其他传感器。
原因在于,转向任务要的不是“看清接触面”,而是连续调节力,让物体保持接触并受控滑动。高摩擦、柔软的接触材料可能让抓取更稳定,却也可能妨碍物体旋转;低摩擦材料容易滑动,但又可能让搬运更困难。
换句话说,触觉传感器不是一块被动贴在机器人上的测量仪器。它的表面材料会改变机器人和物体之间的接触条件,进而影响策略学到的动作。
这也是为什么不能把“传感器测得更准”和“机器人任务做得更好”直接画等号。更高的分辨率,只有在任务真的需要密集空间信息时,才更可能转化成性能收益。
采购前,还要做一次重复性测试
触觉传感器还有一个容易被忽略的问题:今天的读数,过一小时还一样吗?
TacO 做了一个持续约一小时的耐久测试,让不同传感器反复受压和释放。结果并不整齐:FSR 的读数最稳定;FlexiTac 在被按压时较一致,但静止基线会随时间漂移;eGain 和 Daimon 出现了与柔性材料形变有关的“训练阶段”;eFlesh 有持续漂移;接触麦克风则因为高频信号本身更容易出现噪声。
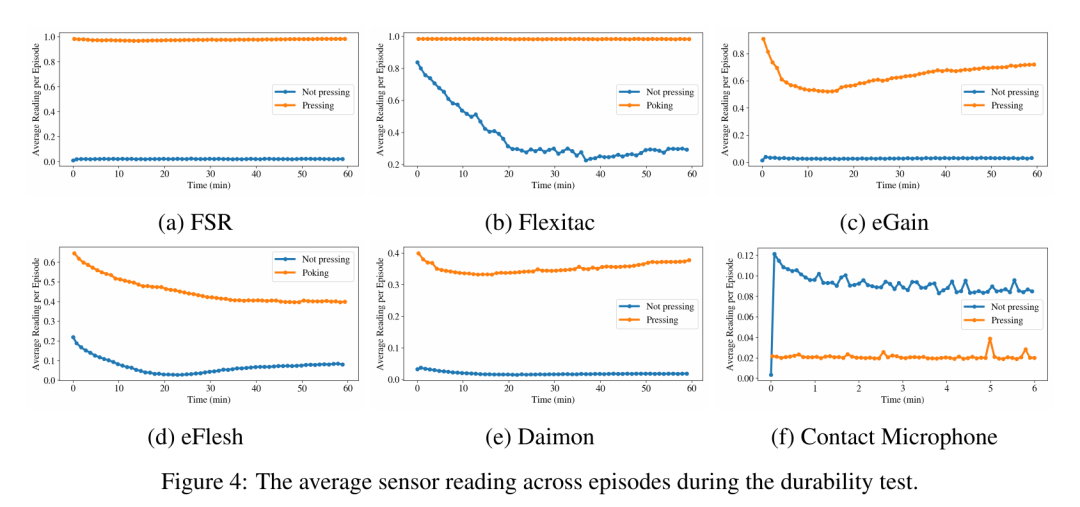
图片说明:不同传感器在耐久测试中的平均读数变化,图中可见漂移、训练阶段和高频噪声等差异。图片来源:TacO: Benchmarking Tactile Sensors for Object Manipulation,Figure 4
这类问题会直接影响训练和部署。策略学到的不是抽象的“压力”,而是某个传感器在某种材料、某个时间段里的实际读数。如果基线不断变化,模型就可能把传感器老化或材料迟滞误认为物体状态变化。
因此,选型测试至少应包含三件事:固定力输入下的读数漂移、重复接触时的方差,以及传感器表面材料对任务动作的影响。只测一次峰值精度,不足以说明它能否进入长时间运行的机器人系统。
一张任务信号表,比参数排行榜更有用
把这篇论文转成工程动作,可以先写一张很简单的任务信号表:
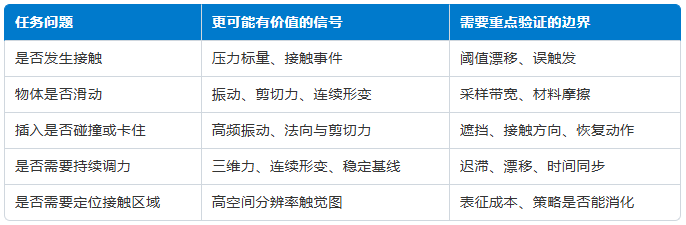
任务问题
更可能有价值的信号
需要重点验证的边界
是否发生接触 压力标量、接触事件 阈值漂移、误触发
物体是否滑动 振动、剪切力、连续形变 采样带宽、材料摩擦
插入是否碰撞或卡住 高频振动、法向与剪切力 遮挡、接触方向、恢复动作
是否需要持续调力 三维力、连续形变、稳定基线 迟滞、漂移、时间同步
是否需要定位接触区域 高空间分辨率触觉图 表征成本、策略是否能消化
这张表不是传感器采购清单,也不是论文结论的机械翻译。它的作用是把“我想要触觉”改写成“我需要哪一种可观察信号”。完成这一步之后,再比较传感器的价格、封装、接口、刷新率和数据处理成本,决策会清楚很多。
TacO 论文的结论也很克制:没有一种触觉传感器对所有任务都最好。在论文评估的三类操作任务中,低成本和开源传感器可以达到与更昂贵方案相近的策略表现;但论文也明确承认,实验没有充分覆盖需要精细触觉反馈的灵巧任务,主要使用了 ACT 模仿学习,也没有完全移除视觉输入。
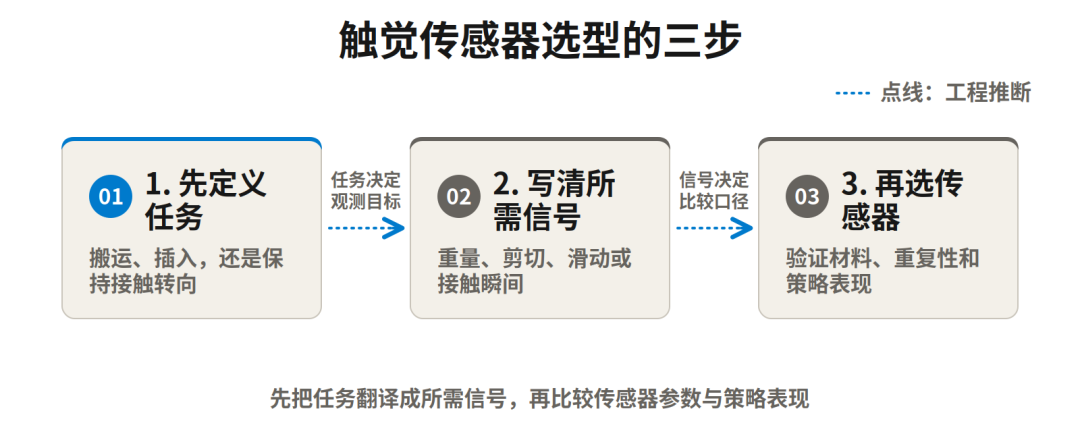
对实际采购而言,更稳妥的顺序不是照抄某个传感器排名,而是先定义任务,再定义所需信号;先看接触材料和重复性,再看分辨率与价格;最后在自己的策略、数据和部署时长下做对照实验。
推荐阅读

×
右键可直接复制图片