 阅读时间大约3分钟(846字)
2026-09-23 人形机器人开发中,一个被低估的断点
来源:豆包
一个看似简单的导出功能,正在改变人形机器人的开发方式。
出品:人形机器人场景应用联盟
人形机器人开发,机械、电子、控制、AI几个团队必须咬合着走。
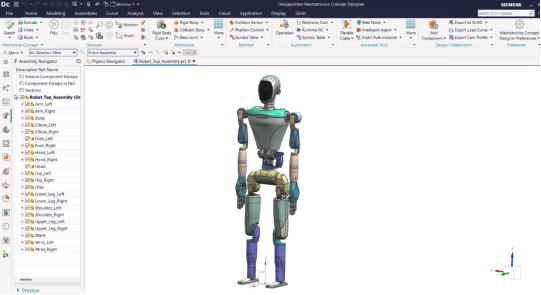
但很多团队的流程里卡着一个环节:CAD里的机械设计做完了,到了仿真和控制这边,模型得重做一遍。
01.
断点在哪
原因很具体:CAD平台里创建的机械设计,无法以原生形式导出。团队只能手动重建运动学模型、质量属性和关节定义。
于是:交接容易不一致,数据差异拖住下游,迭代周期被整体延迟。
最麻烦的是最后一条——近似的质量和惯性属性会降低仿真保真度。虚拟模型本身就和实物有偏差,后面的算法训练和控制验证,都建立在一个不可靠的基础上。
02.
URDF:让模型一次传到位
URDF(统一机器人描述格式)来自ROS生态,是一种XML格式的机器人模型描述标准,广泛用于可视化、仿真、运动规划和实体控制。
当CAD原生支持URDF导出,模型可以直接在CAD和仿真平台之间传输,不用手动重建,也不会因为转换出错。
对团队意味着四件事:协同顺了、返工少了、迭代快了,以及——更准确的URDF模型带来更可靠的仿真,AI训练的有效性也随之提高。
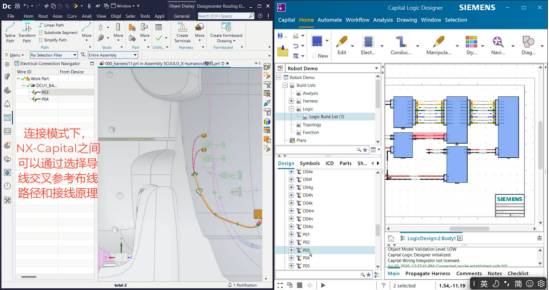
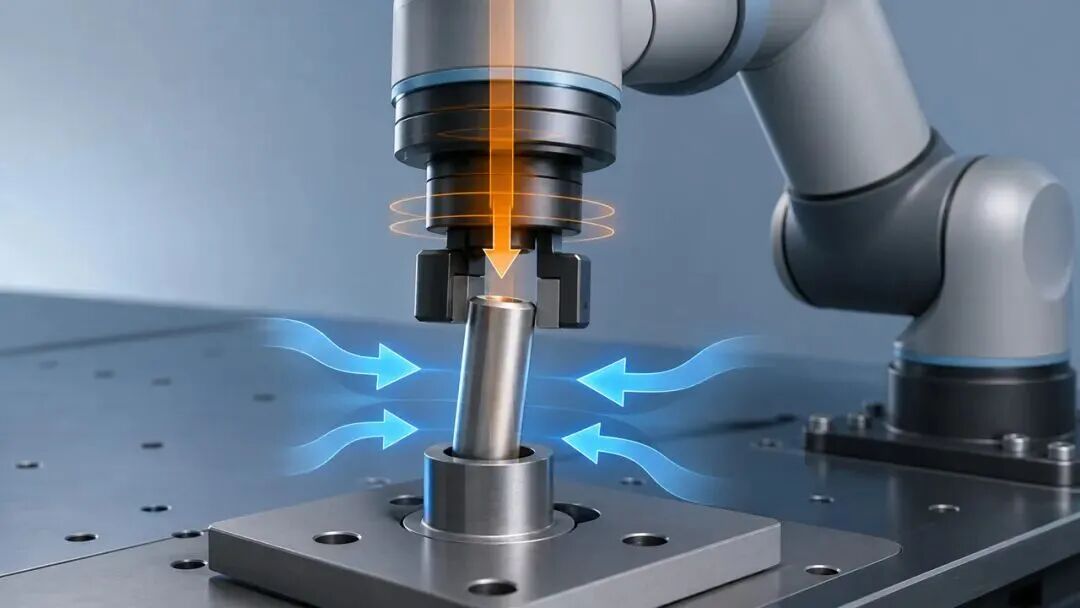
人形机器人机械结构和电气线束协同设计
03.
具体省掉哪些手工活
以西门子Designcenter为例,它输出的不只是符合规范的Links、Joints、刚性体和网格模型:
该自动的,不用手输
选几何体直接创建link,不需要手动输入CSYS
质心和转动惯量自动计算
父子关系自动生成,相对坐标同步算好
单位自动换算(URDF用米,设计单位可能是毫米或英寸)
该检查的,导出前就查
颜色显示工具,一眼找出漏定义的link
Joint jogger直接检查所有关节移动和转动,不必切到其他平台
导出前自动检测闭环,存在闭环即报错
该同源的,不做二次翻译
NX MCD支持与Isaac Sim相同的PhysX引擎
定义电机驱动信息后,可先用MCD做初步行为检测,比如移动和抓取
导出的驱动信息包含速度、力和扭矩——传过去的不只是几何,还有驱动特性
除URDF外,Designcenter还提供集成式协同设计、仿真驱动型设计、基于模型的定义(MBD)与实时几何定义,让几何体、运动学、质量属性保持单一数据源。
04.
打通之后
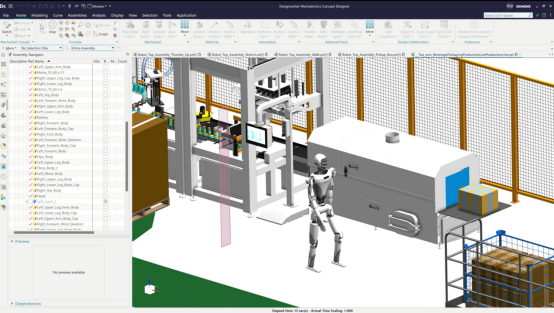
从NX MCD导出URDF模型,导入Isaac Sim,完成虚拟机器人与仿真环境的融合。
大部分运动调试可以在虚拟空间里完成,运动干涉、控制逻辑缺陷、性能不达标这些问题被提前暴露。物理样机少做几次,成本和风险跟着降下来。
一个导出功能,看起来只是工作流里的一小步。但对人形机器人来说,它弥合的是机械设计与控制其智能的AI系统之间的那道间隙。
推荐阅读

×
右键可直接复制图片