 阅读时间大约8分钟(2918字)
2026-09-23 肌电手环,会成为具身智能数采的下一件标配吗?
来源:OriginFlow OriginKit
为什么肌电手环突然适合做具身数采了?
出品:机器人产业应用
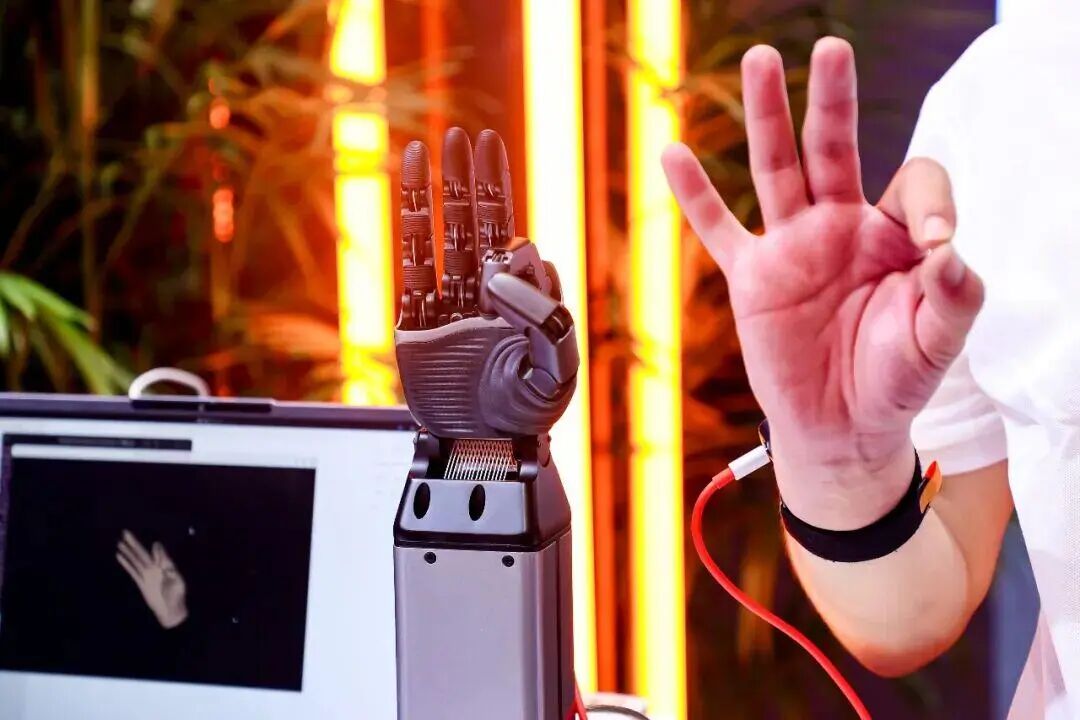
2026 年,具身智能的数据战开始从“看见人的动作”,往“读懂人怎么发力”推进。国内几家公司几乎同时把手腕盯成了新的数据入口。
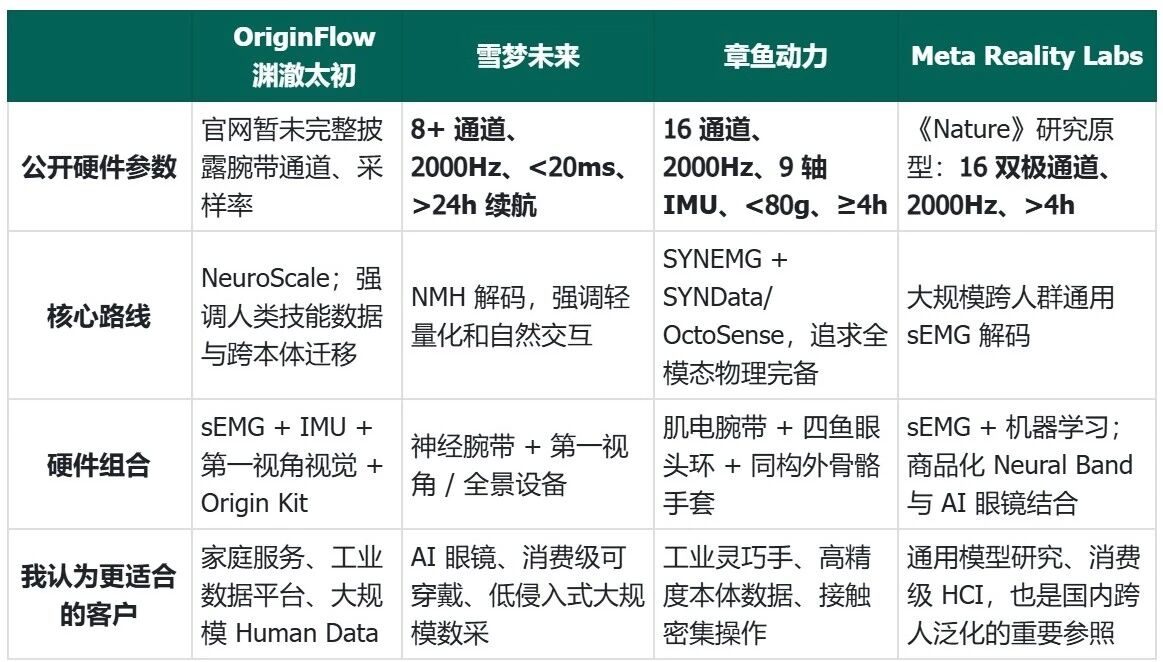
OriginFlow(渊澈太初)把 NeuroScale 定义成面向 Physical AI 的多模态数采范式;雪梦未来推出神经腕带,并配合第一视角设备和 NMH 模型;章鱼动力的 OctoSense,则把肌电腕带、鱼眼头环、外骨骼手套组合成一整套全模态数采系统。
资本也很快跟上。OriginFlow 正式运营数月,累计融资超过 5 亿元;雪梦未来获得龚虹嘉(海康威视联创)、陆奇及海外机构投资;章鱼动力今年 3 月披露近 5000 万美元首轮融资,6 月又完成新一轮 5000 万美元融资。
为什么大家突然都开始盯着人的手腕?答案其实很简单:过去机器人“看见”了很多动作,却一直没有真正“看懂”人是怎么用力的。
01
视觉看到了动作,却看不到“手感”
海外最典型的例子来自 Meta。2025 年,Meta Reality Labs 在《Nature》发表了一篇关于腕部 sEMG 的论文。研究设备采用 16 个双极肌电通道、2kHz 采样率,在不同任务上收集了数百至数千名参与者的数据,并训练出了能够跨用户工作的通用解码模型。
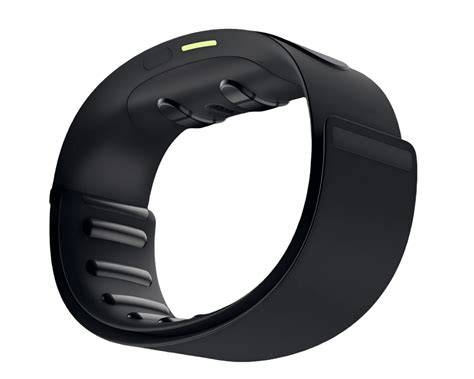
在无需针对新用户重新训练的情况下,其手势和书写任务离线识别准确率超过 90%,在线手写速度达到每分钟 20.9 个单词。随后,Meta 又把这项技术做成了真正上市的 Neural Band。
肌电手环不是“读心”,也不是直接读取大脑。sEMG,也就是表面肌电,记录的是运动神经驱动肌肉以后,在皮肤表面产生的微弱电信号。它恰好处于这样一条链路中:动作意图 → 肌肉激活 → 手指运动 → 接触物体 → 物体发生变化。摄像头通常只能从后半段开始看。肌电却能往前多看一步。
这一步,对机器人很重要。两个人都把一个杯子端起来,从视频上看,手的轨迹可以几乎一样。但一个杯子是空的,一个杯子装满水,手指的发力、腕部的刚度和微调节奏完全不同。折衣服、捏海绵、插接头、旋紧螺丝也是一样。
机器人真正要学的,往往不只是“手到了哪里”,而是:什么时候开始接触?碰到以后用了多大力?发现阻力不对以后,是松一点,还是再压一点?这些东西,恰恰是纯视觉最难给出的。
02
为什么肌电突然适合做具身数采了?
过去的具身数据采集,大致有三条路。第一视角视频最容易规模化,但主要记录的是环境、动作和结果,很难仅从像素准确还原肌肉激活和接触力。动捕手套、触觉手套和外骨骼可以采更多物理量,但设备更重,穿戴、标定复杂,而且手套本身还可能改变人与物体原本的接触方式。真机遥操作的数据质量通常最高,因为采出来的数据天然属于机器人本体。但缺点也明显:机器人、操作者、遥操作系统必须同时在线,采一小时数据就占一小时机器人,规模很难无限扩大。
肌电手环刚好卡在中间。它不碰指尖,不遮挡手与物体的接触面。人可以继续在厨房、家庭、工厂里正常干活,却额外留下了一条“这个动作到底用了多少劲”的信息。
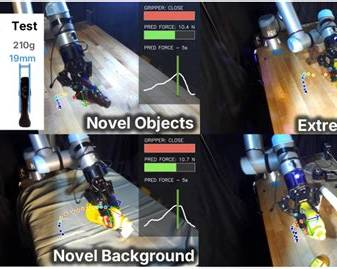
2026 年的 ForceBand 把这件事做得很直观。研究团队用 8 通道 sEMG、IMU 和第一视角视频采集人类操作,其开源硬件 BOM 最低约 300 美元。前期,他们用大约 10 小时“肌电+视频+指尖力传感器”数据训练 EMG2Force;真正采示范时,再把指尖传感器摘掉,只戴腕带,让模型从肌电推断五根手指的受力。
结果是,和视觉方法相比,手指受力预测误差降低超过 50%;在需要根据不同物体控制施力的真实机器人任务中,成功率做到 87%。这比一个笼统的“成功率提升 30%”更值得关注。因为它至少说明了一件事:在“动作看起来一样,但力必须不一样”的任务里,肌电提供的不是重复数据,而是模型真正缺失的一维监督信号。
03
国内三家公司,实际上押的是三种路线
看起来大家都在做肌电手环,但细看并不是一回事。
OriginFlow(北京渊澈太初智能科技有限公司)成立于2025年8月,创始人兼CEO秦深涛为2001年生人,本科毕业于哈尔滨工业大学机电工程学院,目前为清华大学车辆与运载学院博士在读。
渊澈太初是全球首批将sEMG技术系统化应用于具身智能通用数据采集的企业之一,正式运营仅5个月便连续完成天使轮、战略轮和Pre-A1轮融资,累计金额超5亿元,资方包括蓝驰创投、绿洲资本、58战投、普华资本等。
OriginFlow 更强调 Human-to-Robot 的跨本体迁移。它的 NeuroScale 把 sEMG、IMU 和第一视角视觉放在同一条采集链路里,希望把人的姿态、主动发力和接触动态,整理成能够迁移给不同机器人本体的数据表征。
官方目前把 Origin Kit 定义为“肌电腕带+第一视角采集设备+控制单元”的组合。这条路线更像“具身数据基础设施”。不是卖一块手环,而是试图把真实家庭和工业场景里的人类经验,批量转成机器人可训练的数据资产。
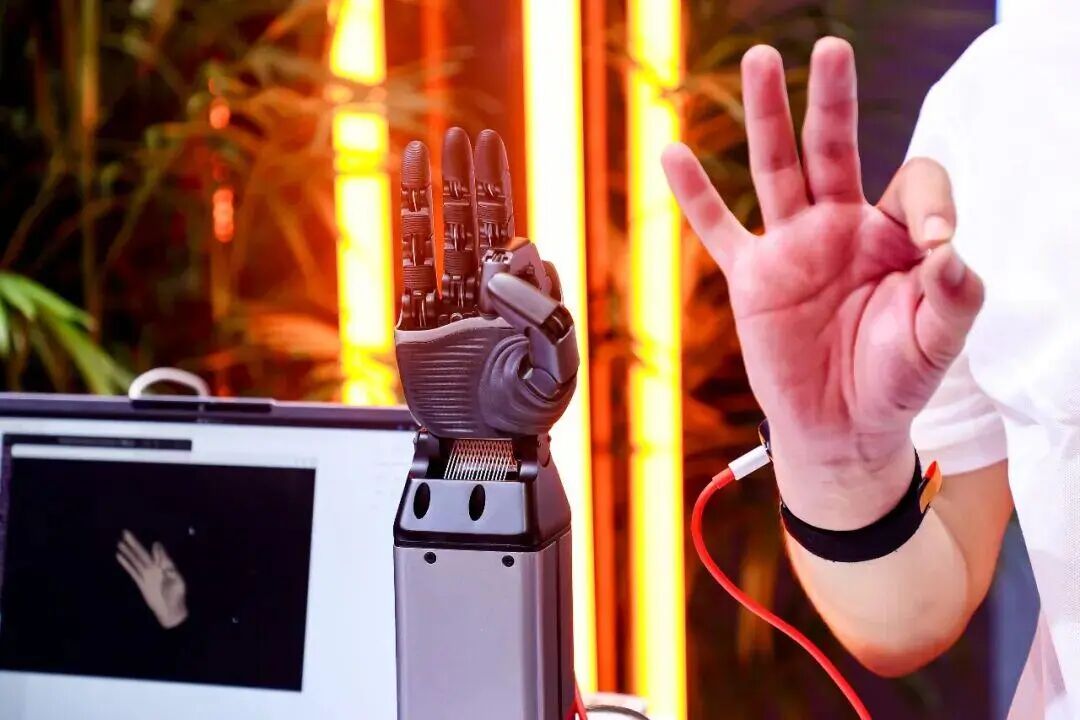
OriginFlow OriginKit 腕带与机器人灵巧手跨本体迁移演示
雪梦未来(品牌名 SnowOrigin,北京雪梦未来科技有限公司)成立于2022年7月。联合创始人兼董事长秦旭毕业于北京大学计算机学院计算机应用技术专业,来自高文院士、黄铁军院长领衔的北京大学编解码国家工程实验室团队,长期从事神经接口相关技术研发。
联合创始人兼法定代表人王智林毕业于北京航空航天大学软件开发环境国家重点实验室,深耕人工智能与计算机视觉方向,在国际顶级AI学术会议发表多篇论文,单篇引用超过2400次。
雪梦未来早期聚焦神经电信号解码与手势识别隔空交互,是一家以神经交互手表为载体的脑机接口企业,后逐步将技术延伸至具身智能数采领域,自研 NMH(Neural Math Hybrid)AI 解码模型,已获龚虹嘉、陆奇及海外机构投资。
雪梦未来更接近轻量化可穿戴入口。其官网目前公开的神经腕带采用 8+ EMG 通道、2000Hz 采样,响应延迟低于 20ms,连续使用时间超过 24 小时。
除了具身智能数采,它同时押注 AR/VR、AI 眼镜和智能设备的人机交互。优势很明显:如果设备真的能够接近消费电子的佩戴体验,采集者就有可能从实验室里的几十个人,变成真实世界里的几千、几万人。
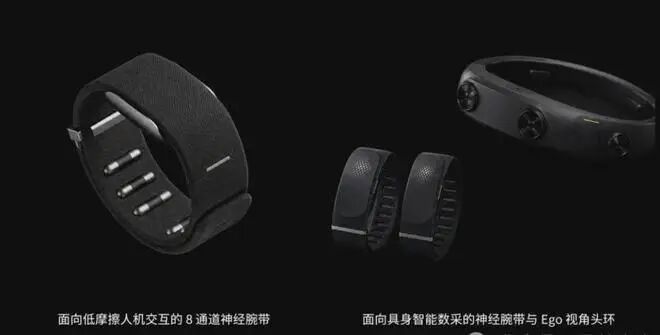
雪梦未来 8通道神经腕带与Ego视角头环产品图
章鱼动力(品牌名 SynapX,章鱼动力(北京)科技有限公司)成立于2026年1月,是三家中最年轻但融资节奏最猛的一家。创始人兼CEO都大龙为中科院计算所硕士、清华大学创新领军工程博士,早年是百度深度学习研究院(IDL)创始成员,国内最早一批深度学习研发与工程化落地参与者;后作为地平线第6号创始员工,深度参与国内首款AI芯片BPU设计并主导AI算法前瞻研发与工程落地;2021年联合创办智能驾驶公司鉴智机器人并任CTO,2025年底鉴智被四维图新并购后再次创业。
技术路线上,章鱼动力走得更重。它的 OctoS-Band 是 16 通道、2000Hz,带 9 轴 IMU,重量小于 80 克;但腕带之外,还可以叠加四鱼眼头环,以及 20+DoF 的外骨骼同构手套。它牺牲一部分轻量化,换的是更高的物理信息完整度和人机对齐精度。因此,这条路线明显更偏工业灵巧手、高价值数据和精确本体映射。
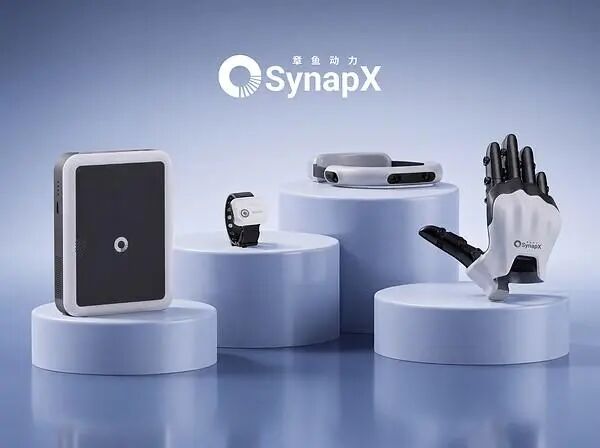
章鱼动力 SynapX 数采产品全家福(控制单元、肌电腕带、鱼眼头环、灵巧手)
04
所以,肌电手环会成为“标配”吗?
我的判断是:很可能会,但它成为的是“标配传感器”,而不是“标配数采方案”。
两者区别很大。肌电告诉机器人:人是怎么驱动这只手的。视觉告诉机器人:这只手在什么地方,面对什么物体,物体最后发生了什么变化。前者没有完整场景,后者没有内部发力。只有放在一起,才比较接近一次完整的物理交互。
而且肌电自己的问题一点也不少。不同人的肌肉结构不同,皮肤阻抗不同;腕带每次戴的位置偏几毫米,信号就可能变;长期佩戴还会遇到出汗、肌肉疲劳和日间漂移。这些都是 sEMG 从实验室走向真实世界一直没有彻底解决的问题。
所以 Meta 真正厉害的地方,并不只是做出了一条腕带。而是它试图用大规模跨人群数据,解决过去肌电“一人一模型、每次重新标定”的问题。Meta 表示,Neural Band 背后的整体研究已经覆盖接近 20 万名参与者。
章鱼动力今年把“跨个体零样本泛化”作为 SYNEMG 的核心卖点,本质上也在解决同一个问题。
这意味着行业真正的门槛正在发生变化:以后拼的不会是“谁能采到肌电”。而是“谁能跨人、跨天、跨佩戴位置,持续稳定地把肌电翻译成机器人能用的数据”。最终真正成为具身数采标配的,大概率不是一块孤立的手环,而是一套组合:第一视角视觉负责环境和动作,肌电负责意图与发力,IMU 补充运动状态,再用少量高精度手套或真机数据做校准和人机对齐。
如果把机器人训练比作教徒弟,过去的视觉数据是在拍老师傅“怎么做”。肌电增加的,则是另一层东西:老师傅这一刻,手上到底使了几分劲。过去机器人有录像。现在,它开始有机会学“手感”了。这才是肌电手环最可能成为具身数据采集标配的原因。
推荐阅读

×
右键可直接复制图片