 阅读时间大约10分钟(3940字)
2026-09-24 机器人灵巧手行业观点更新
来源:豆包
出品:人形机器人联盟1、灵巧手基本概况与重点企业产品灵巧手是人形机器人重要的末端执行器,是机器人与环境交互的最终执行部件,其性能直接决定机器人的工作效率、工作能...
出品:人形机器人联盟
1、灵巧手基本概况与重点企业产品
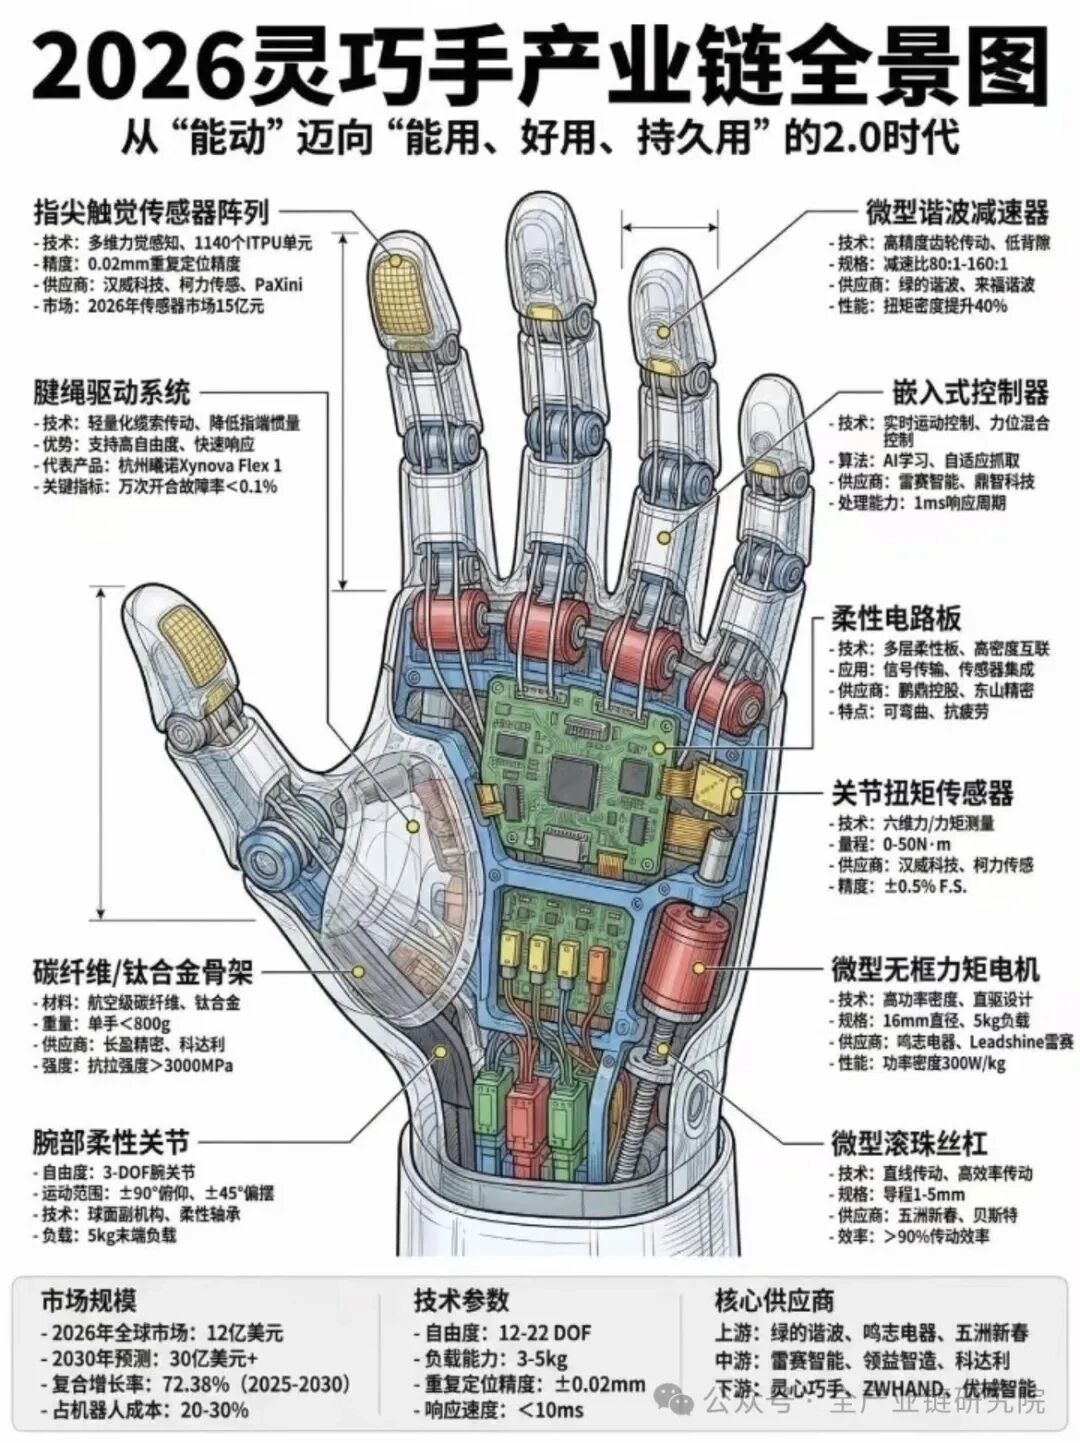
灵巧手是人形机器人重要的末端执行器,是机器人与环境交互的最终执行部件,其性能直接决定机器人的工作效率、工作能力、柔性和应用性。按应用领域可分为工业机械手与人形机器人灵巧手两类:工业机械手结构简单、控制边界清晰,自由度多在6个以下,目前在制造业产线应用广泛;人形机器人灵巧手采用多关节仿生设计,主流自由度为12到22个,搭配全域感知系统,可模拟人手完成强力抓取、精准拿捏等复杂动作,发展趋势为深度仿人以适配人类工作环境,填补工业机械手的能力空白。当前人形机器人灵巧手主流分为两类:一是多关节抓握手,通常为3到4根手指,设置被动关节,可完成依赖纸面的抓取及强力抓取动作;二是多指灵巧手,为3根及以上手指、多个自由度,当前多数人形机器人本体配备与人手一致的五指灵巧手。
灵巧手行业发展历程:20世纪70年代以来,灵巧手持续向集成化、灵活化、智能化方向发展,分阶段迭代特点如下:
1974年日本电工实验室研发出11个自由度的三指灵巧手,可实现连续平滑抓取运动;
20世纪80年代受益于计算机技术快速发展,灵巧手设计集成度提升,自由度提升至5至14个,配备43个传感器;
c21世纪以来灵巧手集成度、灵活度、智能化程度持续提升,国产灵巧手研究逐步发力,代表产品包括北航BH系列、工大HAT及DLR系列灵巧手;
近5年随人形机器人行业快速发展,2022年特斯拉推出适配Optimus的五指灵巧手,国内灵心巧手、于科、智源等企业也陆续推出自有灵巧手产品并持续迭代。
国内外产品技术参数差异明显:国内2022-2025年产品集中为5指结构,关节数量普遍在十几个以上,自由度持续提升,驱动以电机驱动为主,传动形式涵盖连杆、腱绳、齿轮等,2024年以来产品普遍加装触觉、视觉、位置类传感器,传感器用量持续提升;海外产品驱动形式更为多元,包含直接驱动、腱驱动、腱上驱动等,2004年及之前的早期产品感知技术配置较少,最新的特斯拉Optimus灵巧手配备触觉传感器,目前尚未最终定型,未来有望新增视觉传感器。行业整体技术发展趋势为:未来产品性能端将以5指结构为主,关节及自由度数量预计在15个及以上,驱动以电驱为主,传动以连杆及腱绳驱动为核心方向,承载性能将持续提升。
2、特斯拉Optimus灵巧手迭代
特斯拉Optimus灵巧手为行业标杆产品,迭代历程如下:
2022年9月AI日首次发布第一代产品,采用五指结构,电机驱动+金属腱绳传动,实现自适应抓握功能,配备11个关节、6个自由度;
第二代产品各手指全部配备触觉传感器,可完成捏鸡蛋、抓取细小物体等高精度操作,应用场景边界持续拓展;
2024年10月发布第三代灵巧手,拥有17个主动自由度+5个被动自由度,单手共22个自由度,与人手自由度基本一致,采用电机+丝杠+绳驱方案,为当前最先进灵巧手之一。截至目前特斯拉Optimus V3尚未正式发布,预计今年下半年或明年有望推出新一代人形机器人本体及配套灵巧手产品。
3、国内代表企业灵心巧手
灵心巧手是国内高自由度灵巧手赛道代表企业,专注于高自由度灵巧手技术,核心产品为Linker Hand系列,主打高自由度与高性价比。最新产品L30直驱版本为22个全主动自由度的高性能灵巧手,为国内自由度最高的灵巧手,可模拟人手自然抓取方式,实现更丰富精细的操作;产品共搭载21个传感器,涵盖压敏触觉传感器、电容传感器、视觉传感器,感知能力突出,驱动采用电机驱动+连杆驱动的技术路线。目前公司产品持续迭代更新,未来规划包括推进资本市场上市、丰富产品矩阵、与机器人本体厂及制造企业合作采集数据搭建垂类模型,进一步拓展应用场景。
4、灵巧手核心技术路线分析
自由度技术路线:自由度指一个部件可以独立运动的方向,人手含5个手指加手腕共24个自由度,其中拇指端有5个自由度,可完成屈曲和对握功能,其余4个手指各有4个自由度,可完成屈曲和伸展功能,腕部有3个自由度,可实现伸展和侧摆动作。特斯拉Optimus灵巧手配备22个自由度,其中大拇指5个自由度,其余4个手指各4个自由度,手腕1个自由度,仅比人手少2个。灵巧手分为全驱动和欠驱动两类:全驱动灵巧手原动机数量与被控制自由度数量相等;欠驱动灵巧手驱动源数量少于被控制自由度,无驱动源的关节耦合随动,具备高实用性、性价比高的特点。基于优劣势对比,欠驱动方案预计会逐渐成为人形机器人灵巧手的主流方案。
驱动系统技术路线:灵巧手的驱动方式主要包括液压驱动、电机驱动、气压驱动、形状记忆合金驱动四类,各类方案优劣势不同,适配不同场景:
1)电机驱动:通过无刷电机或空心杯电机驱动灵巧手运动,核心优势为输出力矩稳定、精度高、响应迅速、体积小,劣势为电机数量多则质量、成本较高;
2)液压驱动:由液动机、伺服阀、油泵等组成,优势为输出力矩大、可实现大力抓持,劣势为系统庞大、稳定性低、易发生液体泄漏;
3)气压驱动:通过压缩空气驱动执行器或气缸,优势为操作方便、质量轻巧、动作迅速、价格低、维护简便,劣势为轨迹精度差,无法满足精密操作需求;d. 形状记忆合金驱动:通过对记忆合金通电或加热改变形状驱动运动,优势为适合小型高精度机器人作业、反应快速、位移大,劣势为发热量大、无法长时间工作、疲劳强度低。综合对比,未来电驱动预计会成为人形机器人灵巧手的主流方案,按驱动位置可分为三类:一是外置式,优势为机械手本体设计空间广阔、外观拟人、手指纤细、驱动器选型自由,劣势为传感器获取的信息不能反映手指关节驱动力,增加控制器设计强度,特斯拉采用外置式驱动方案,电机布置于手腕处,通过丝杠、齿轮连接腱绳驱动5个手指运动;二是内置式,电机放置于手掌或手指处,优势为传动系统柔性低、传感器可直接测量、误差小、手指模块化设计使互换性和可维护性强,劣势为手重量、体积偏大;三是混合制式,大功率驱动外置在手腕或小臂处提升抓取力,小型驱动放在手指或手掌处调整精细姿态,兼顾灵活性且避免手指过度粗大,劣势为结构复杂降低系统鲁棒性、故障率高、外置内置协同控制难度大,未来不排除厂商采用该路线,空心杯电机体积小,可放置于手掌、手指处,为该路线提供技术可能性。
5、传动系统技术路线
传动系统是灵巧手实现复杂操作和仿生动作的核心技术之一,作用是通过内部机械部件将驱动力高效精准转化为关节运动,完成抓取、捏合、旋转等精细动作,设计需要在动力传递的高效性、灵活性与精准性之间达成平衡,同时兼顾体积、重量和成本的限制。当前主流传动方式有三类,绳驱与连杆传动预计成为未来主流方案:
1)绳驱加丝杠:基本原理是模拟人手的肌腱原理,使灵巧手运动更接近真实人手,优势为抓取速度快、排布灵活、驱动自由度数目多,适合小场景应用,劣势为控制精度不足、控制难度大、耐久性低;
2) 连杆驱动:手指的运动和动力由刚性连杆传递,可抓取大型物体,结构设计紧凑,优势为传动效率高、控制精度高、刚度好、抓取力大,劣势为结构笨重、柔性不足、抗冲压性能弱;
3)齿轮或涡轮传动:驱动器经齿轮或者涡轮蜗杆将旋转运动转为直线位移,优势为传动平稳、冲击和噪声小,劣势为布局灵活性差、体积和质量偏大,长期使用易发生损坏。从应用情况看,2000年之前腱绳传动较为常见,21世纪以来连杆传动应用增多,齿轮、连杆、腱绳等方式近年存在交叉应用。特斯拉采用丝杠+腱绳的复合传动方案,手腕处放置无刷电机,连接滚珠丝杠,丝杠连接的导管内置高分子量聚乙烯腱绳带动手指运动,腱绳内可放置传感器,无刷电机和丝杠中间设置小齿轮,目前很多灵巧手企业参考该技术路线选择丝杠方案,丝杠行程范围更高、灵活度更好,涡轮蜗杆与丝杠功能相似,同样承担运动方向转换和动力传递功能,应用也较为广泛。
6、灵巧手核心零部件与产业链
电机与腱绳零部件:灵巧手常用电机主要包括无刷油齿槽电机和空心杯电机两类,各有核心优势。其中空心杯电机核心厂商海外以瑞士Maxon为代表,国内主要包括兆威机电、鸣志电器、常州复兴,均有代表性产品布局。腱绳是传动环节核心零部件,其材料是影响传动性能的重要因素,可选材料包括超高分子量聚乙烯纤维、芳纶、特氟龙、钢丝等,综合物理性能、机械性能、环境适应性、经济性因素考量,当前主流选择为钢丝绳与超高分子量聚乙烯,其中超高分子量聚乙烯适用场景更广泛,在密度、温度适应性、维护便利性、使用寿命上表现更优,但成本较高;钢丝绳重量更大、强度更高但抗冲击性较差,核心优势为成本较低。国内腱绳材料中,超高分子量聚乙烯领域主要企业包括九州星际、同益中、南山智尚、恒辉安防,钢丝绳领域代表企业为大业股份,相关企业目前仍处于持续扩产阶段。
丝杠与减速器零部件:传动零部件除腱绳外,核心还包括涡轮蜗杆、滚珠丝杠与减速器三类。其中滚珠丝杠2025年全球市场份额主要集中在外资企业手中,国内份额较高的企业为南京工艺、恒立液压。减速器分为谐波减速器、行星减速器两类技术路线,各有优劣:
谐波减速器优势显著,具备体积小、重量轻、传动精度高、传动比大、传动平稳的特点,全球80%市场份额由日本姆纳科长期垄断,高端领域优势明显,国内以绿的谐波为首的企业已打破垄断,其他还包括来福谐波、中纳利德、斯林之区;
行星减速器核心优势为成本较低、承载能力更高,海外龙头企业为日本新宝、德国威腾斯坦、德国纽卡特,国内代表企业包括兆威机电、双环传动,技术已十分成熟。
感知类零部件:感知类零部件核心包括力矩传感器与触觉传感器两类。力矩传感器按可作用的力的方向数量分为一维、三维、六维三类,预计2030年国内力矩传感器市场规模有望达到150亿元,需求增长十分快速。触觉传感器可支撑精密操作动作实现,特斯拉灵巧手的指尖、手掌处均配备触觉传感器,可完成抓取鸡蛋等精细化操作,当前市场所称的电子皮肤本质就是触觉传感器,可部署于指尖、手掌、手背位置。当前全球触觉传感器市场整体较为分散,头部企业集中在美国,国内包括他山科技、墨仙科技、帕西尼、福莱新材,目前正处于规模化量产、快速放量阶段,技术也在持续提升。
7、灵巧手行业总结
机器人集成人工智能、高端制造、新材料等新兴技术,有望成为继计算机、智能手机、新能源汽车之后的颠覆性产品,将深刻改变人类生活方式。随着特斯拉及国内智源、宇树等企业的机器人规模化量产上量,当前行业基点已至,应用端、成本端、软件端均逐步迎来突破,产业化观念瓶颈正逐步打开,2026年成为机器人量产元年。灵巧手技术路线方面,自由度以欠驱动为主流,驱动系统中电机驱动优势更加显著,传动方式将动力转化为关节运动的多种方案均有可能,传感器当前也处于多类产品并行使用阶段。灵巧手起源于1974年,近5年行业发展较快,行业主要包括研究机构和企业两类。看好特斯拉引领行业发展,国内宇树、智元、星露纪元、灵心巧手等人形机器人本体厂,以及灵心巧手、灵巧智能等灵巧手企业,虽然起步较晚,但预计将在未来规模化进程中扮演非常重要的角色。
重点投资方向与标的:产品维度的重点投资方向涵盖四大领域:
a. 电机;
b. 丝杠;
c. 腱绳;
d. 传感器。
推荐阅读

×
右键可直接复制图片