 阅读时间大约8分钟(3067字)
2026-09-24 机器人学会操作:6家企业,6种回答
来源:豆包
学会操作,只是具身智能走向产业化的起点。
作者:Jessica 出品:高工机器人
机器人能跑能跳,却不一定能拧好螺丝。2026年具身智能行业的这个微妙临界点,根因源于技术路线的分野。运动控制属于给定目标轨迹后的执行问题,而操作智能是在物理不确定性中实时决策、感知、反馈的闭环问题。
一个可以在仿真中不断试错,另一个必须直面真实世界的摩擦力、形变、公差和扰动。显然,在机器人走向落地干活的实用阶段,最大的瓶颈是“手”和“脑”能否协同完成精细交互。
这正是2026高工灵巧操作未来技术大会试图回答的核心问题。在【学会操作:重构机器人末端能力】专场,六位嘉宾从世界模型底座、触觉感知硬件、本能驱动、数据基础设施等维度出发,全方位拆解了“机器人如何学会操作”这一宏大命题。
从“看见”到“理解”
要让机器人学会操作,首先要回答一个根本问题,机器人的“大脑”应该如何构建?
极佳视界合伙人&副总裁毛继明给出了一个极具画面感的答案“左脑与右脑”。他认为,做AGI(通用人工智能)需要找一个参考对象,那就是人类。人类大脑分左右两部分,左脑主管抽象的逻辑思考,对应我们现在常用的大语言模型;而右脑主管与真实物理环境进行交互的动作,对应物理智能。
物理智能的基础,就是通用世界模型。“其实人是有一个对于整体环境的理解和建构的。你知道这个世界会怎么变,所以你才可以做比较正确的、快捷的动作。”毛继明在演讲中这样阐释。
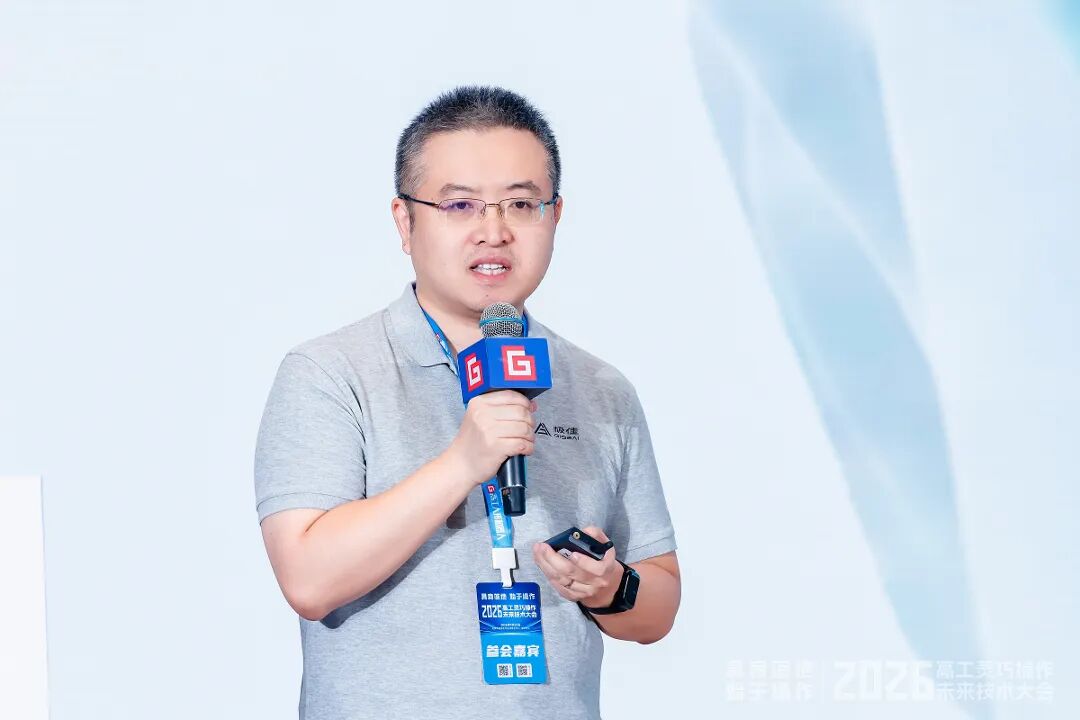
极佳视界合伙人&副总裁 毛继明
基于这一认知,极佳视界将世界模型划分为五个层级:L1是视频生成,L2是引入动作构成视觉动作系统,L3和L4是加入几何信息与物理信息,这是走向通用机器人的关键要素,L5则是机器人通过跟真实物体持续交互优化自身能力,实现自我演化。
对应这五个层级,商业化价值分为三个阶段,当前的两到三年内达到GPT-3时刻,之后达到Claude Code时刻,此时机器人已经可以大规模帮助人类,最终机器人落地到世界各个角落,获得更多数据以及超过人类的能力。
在具体的技术架构上,极佳视界构建了“双金字塔体系”,即算法金字塔和数据金字塔。毛继明特别强调,只有做世界模型的公司才会更充分使用非机器资源,因为人类认知能力的强大来源于看了大量自然、动物等互联网数据,互联网数据对机器人建立世界理解提供了更充分的信息。
深诣机器人联合创始人罗宇从产业落地的角度呼应了世界模型的价值。他将真实作业拆解为一道简单的因式分解公式,真实作业=精细操作×环境变化×连续任务。在总装生产线、物流分拣等场景中,机器人面临的不仅是亚毫米级的精细操作空间,还有连接器规格变化、连续十几个小时持续作业等挑战。
为此,深诣机器人构建了面向真实工业环境的具身智能模型,核心包含任务理解、世界理解,以及通过强化学习实现模型能力的持续提升。
依托自进化的原生模型架构、独家的OMPO数据匹配技术和极异步强化学习算法三大核心技术,深诣机器人让机器人在真实任务中完成学习、部署、反馈、进化的完整闭环,实现长程规划、精细操作与环境适应。
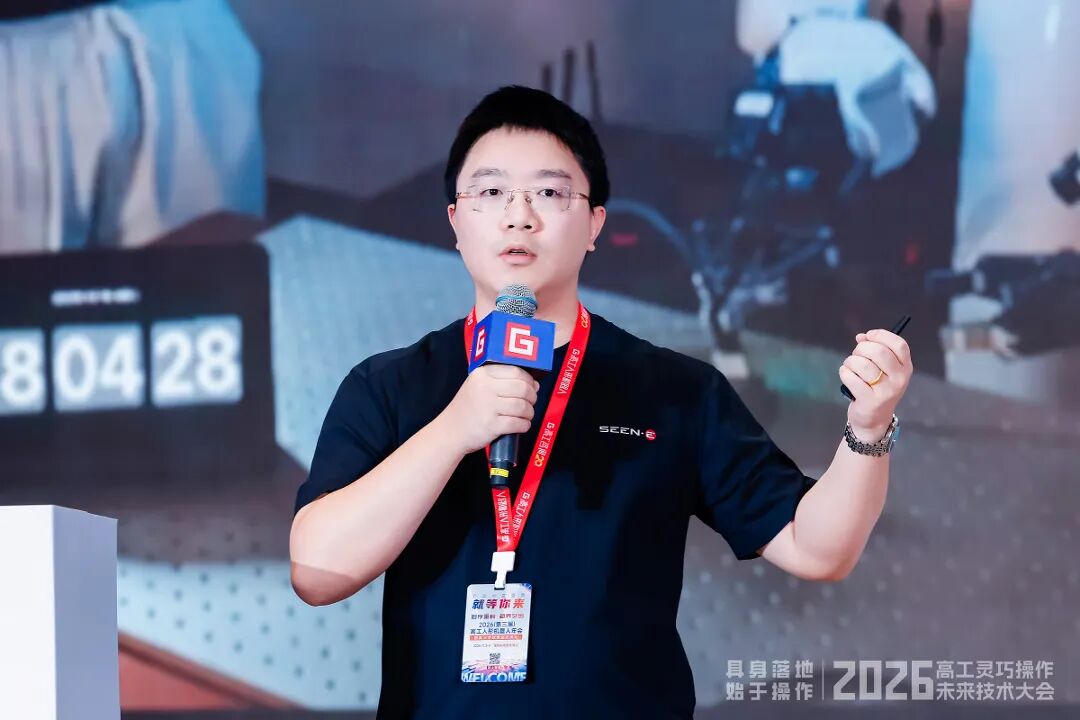
深诣机器人联合创始人 罗宇
罗宇特别举例提到,在精细插接任务中,整条轨迹并非所有位置都需要同等精细的监督,拿起来是粗操作,对插对接才是精细操作,算法需要能区分精细度表,让模型在关键区域集中学习能力。
可以看到,当前的赛道竞争重心从硬件能力转向底层的智能决策,大脑底座的构建能力将成为分水岭。
从“旁观”到“交互”
如果说世界模型解决了“理解”的问题,那么触觉感知和底层控制则解决交互的问题。他山科技、赛感科技、橡木果三位企业代表从不同角度论证了一个共识,视觉是旁观者,触觉才是进入物理世界的通道。
他山科技研发副总裁侯广东指出,视觉解决的是看见的问题,包括理解环境、识别物体,但触觉信息是高维且无法被视觉完全取代的。“没有触觉,机器人只是看见了物理世界;有了触觉,它们才能真正进入物理世界并与之交互。”侯广东强调。
他山科技自2017年开始做触觉传感器,目前已经构建起一套从末端指尖、灵巧手掌到机器人本体全身覆盖的立体触觉感知矩阵。今年迭代的E10A绿宝石芯片是全球首款动态触觉感知芯片,也是第一款通过ASC将触觉信号直接转为脉冲信号的芯片,赋能机器人从局部触觉走向全身感控融合。
更值得关注的是,他山科技联合图灵奖得主、Openmind 全球研究院首席科学家理查德·萨顿(Richard Sutton)教授团队共建“机器人幼儿园”,提供真实可交互环境,让机器人在其中通过试错进行持续学习,从被动模仿数据迈向主动探索经验。
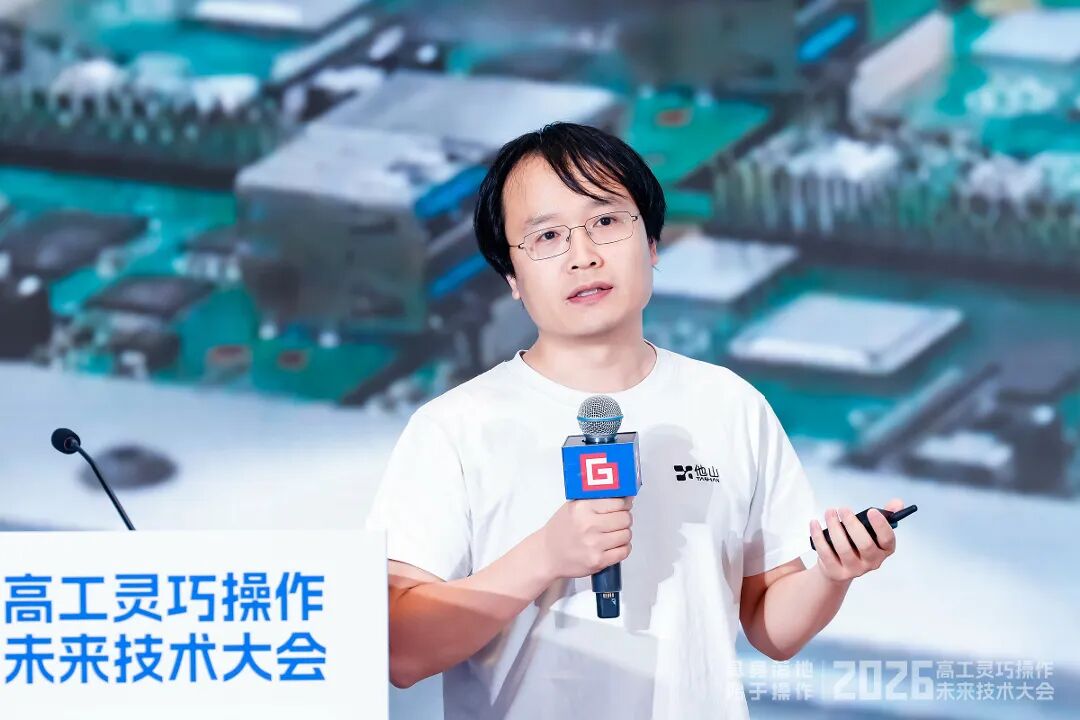
他山科技研发副总裁 侯广东
赛感科技CEO熊赓超则从仿生学角度拆解了人类手部触觉的精密结构。人手有17000个触觉感受器,每个指尖大于2000个,每平方米约240个感知点,对应四类机械感受器,感知静态压力/形状/边缘/纹理、感知皮肤拉伸和持续张力、感知切向力和方向、感知震动。
他指出,真正的“手感”包含两类核心信息,力觉和形态。从赛感科技的技术路径看,其重点是基于纳米界面离电型电容的柔性电子皮肤,在灵巧手指尖、掌心等位置获取接触信号,向三维力、压力分布、滑移和材质识别延伸,再与人形机器人全身触觉系统打通。
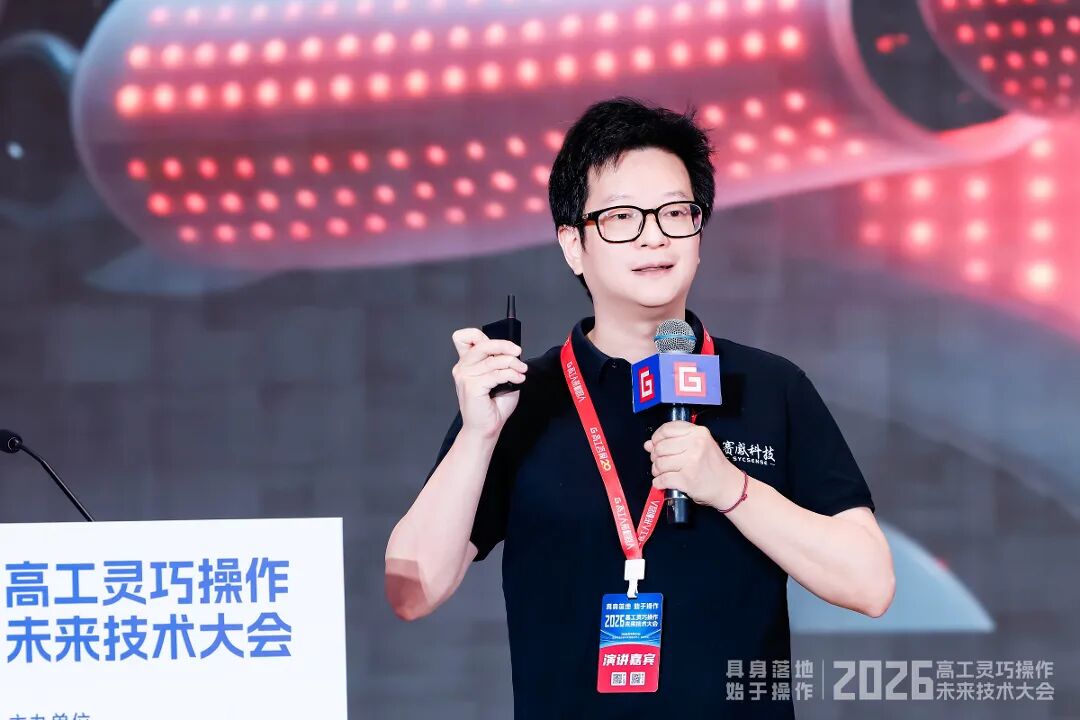
赛感科技CEO 熊赓超
橡木果发起人姜峣的观点更为“激进”,他认为当前数据驱动路线在操作中遇到了根本性障碍。操作不同于大语言模型,它面临两个客观物理世界无法回避的问题,硬件差异化和接触界面差异。
团队从神经科学中找到了答案:操作必须分层。顶层是任务语义理解与规划,底层是无意识的反射执行。
“中枢神经系统传输需要200~250毫秒,一来一回500毫秒的延时。抓一个东西要500毫秒的延时,人根本不可能这样。神经科学实验告诉你,当末端有扰动时,手的执行速度远远小于这个时间。(也就是说)信号压根没有传回大脑,而是在端侧通过反射逻辑解决了。”姜峣解释。
基于这一发现,橡木果提出了具身本能模型Natus AGE-O,不用任何数据做预训练,让机器人在零数据状态下通过探索寻找稳定接触构型。
“语言需要学习,但操作是本能驱动。”姜峣介绍了Natus AGE-O模型在无预训练情况下抓取鹅卵石、捏扁的易拉罐、钥匙串的探索过程。模型在接触不及预期时自主调整、失败后恢复,这正是操作智能从0到1的构建路径。
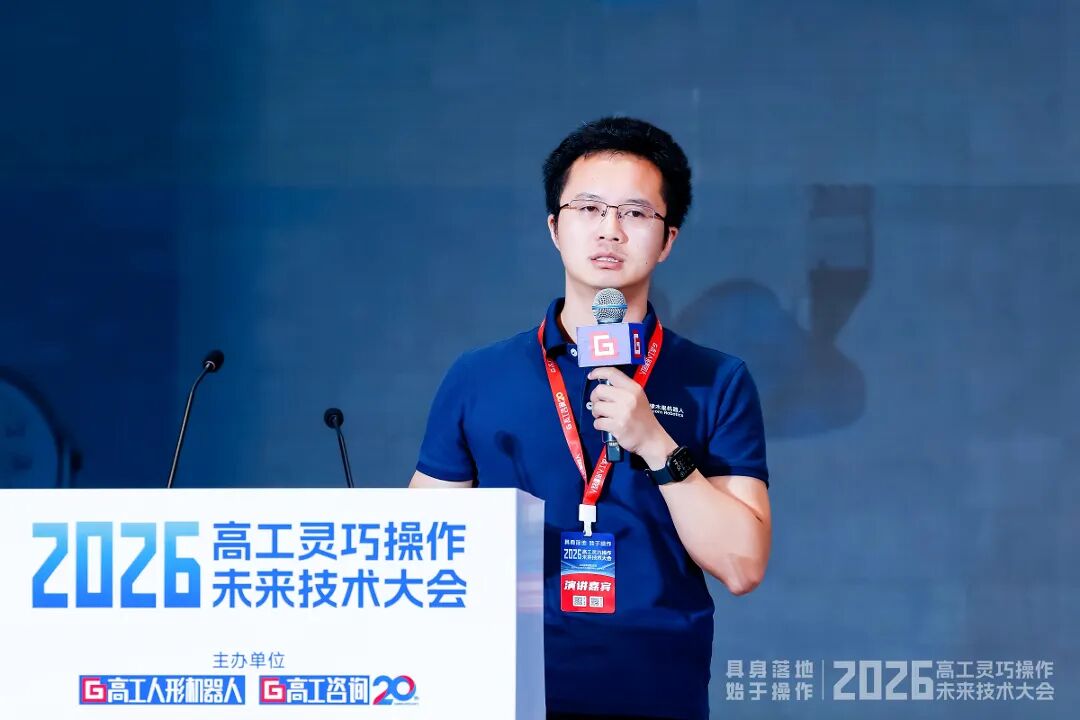
橡木果发起人 姜峣
嘉宾们的观点表明,触觉感知正在从机器人的可选配件变为刚需。但行业仍面临严峻挑战,触觉数据缺乏共识,尚未建立标准化训练流水线。
与此同时,“本能驱动”的提出,为操作算法开辟了一条与数据驱动并行的新路径,它不追求用海量数据预训练,而是赋予机器人探索物理世界的能力,让行为涌现驱动数据自生成。这条路线能否在真实工业场景中跑通,将是接下来两年最大的看点之一。
数据基础设施与训练供给的隐形战场
当算法和硬件的路线逐渐清晰,一个更底层的瓶颈浮出水面——数据。
灵初智能资深云平台架构师张啸川用一张完整的模型迭代链路图揭示了行业的隐形战场,一次有效的实验远不止模型训练,而是“确定目标-收集数据-处理数据-准备实验-训练模型-性能测试-带着新问题进入下一轮”的闭环。
张啸川指出当前具身数据面临四大核心痛点,第一是共识缺失,行业对模型需要什么数据没有共识,导致不同构型、不同模态的数据处理链路完全不通;第二是局部变化引发重复准备,预训练大模型需要几万到百万小时级数据,但算法迭代后历史数据需要重新处理,回刷成本极高;
第三是I/O成本压制GPU性能,让数据供给速度跟不上GPU训练速度,更多GPU反而造成等待浪费;第四是评测不客观,真机部署准备时间长、测试规模受限、干扰条件多,无法提供大规模客观指标。
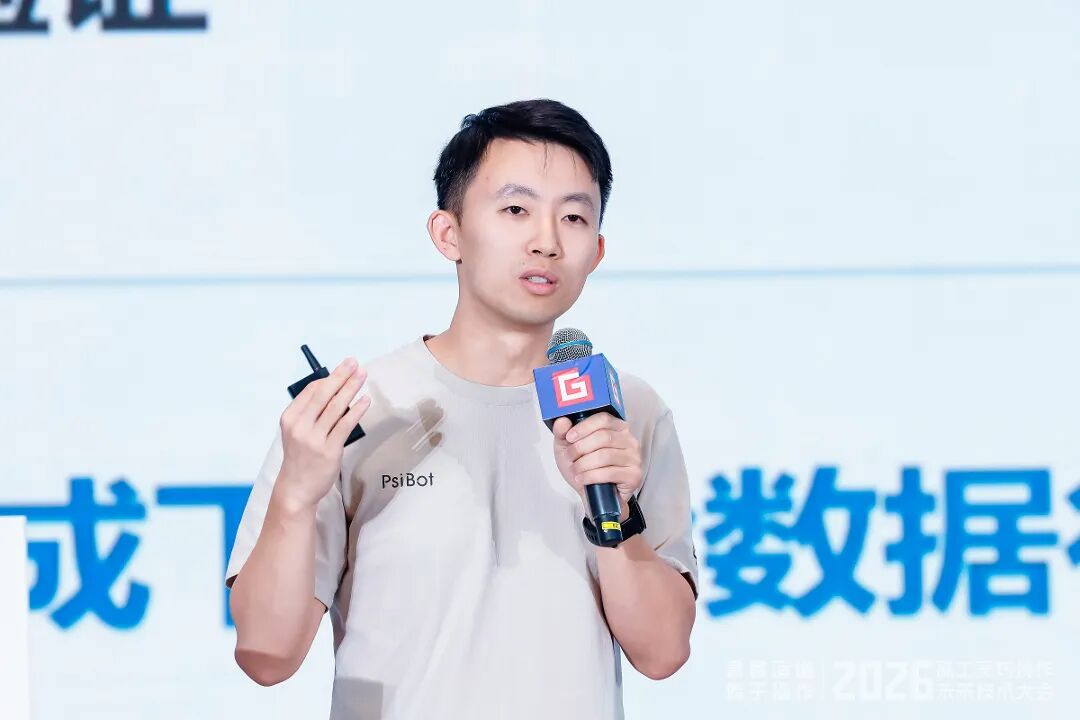
灵初智能资深云平台架构师 张啸川
具身智能正加速进入数据大基建时代,数据飞轮一旦转动,受益的将是整条产业链。但当前最大的矛盾在于模型架构尚未收敛,数据标准无从谈起。
灵初智能的做法代表了行业的一种务实思路,不等共识,先构建灵活可扩展的数据生产引擎,让数据处理、实验准备、评测验证的速度跟上模型迭代的节奏。当数据基础设施成熟,具身智能的“GPT时刻”才可能真正到来。
小结
六位嘉宾从不同维度勾勒出了“让机器人学会操作”的完整技术图谱。
极佳视界用世界模型搭建了物理智能的认知底座,他山科技和赛感科技从触觉传感器、芯片、材料端攻克触觉感知的“最后一厘米”,橡木果用神经科学本能驱动开辟了零数据探索的新路径,深诣机器人将精细操作与工业连续任务通过强化学习闭环落地,灵初智能则构建了支撑这一切的数据基础设施。
学会操作,只是具身智能走向产业化的起点。当机器人真正能够像人一样抓取、装配、调整,下一个问题会立刻浮现:如何把这些能力打包成标准化的产品,真正进入工厂、物流、家庭,实现落地?
推荐阅读

×
右键可直接复制图片