 阅读时间大约7分钟(2436字)
2026-09-24 换夹爪只是扩展:判断机器人模块化,要看这三层
来源:具身智能前沿
作者:毛不毛 出品:具身智能前沿导读可更换夹爪说明机器人有扩展能力,却不能单独证明整机模块化。本文把判断拆成三项工程检查:接口...
作者:毛不毛 出品:具身智能前沿
导读
可更换夹爪说明机器人有扩展能力,却不能单独证明整机模块化。本文把判断拆成三项工程检查:接口能否复用、模块变化后控制关系能否重建、组合体能否作为整体执行任务;再以本末科技 D1 的官方产品信息为例,区分厂商公开定位与仍待独立验证的实际表现。
机器人能换配件,不代表它已经模块化 → 第一层:先把机械和电气接口变成真正的“积木接口” → 第二层:动力、感知和控制要跟着形态一起变化 → 第三层:拼起来之后,整机系统要能协同工作 → D1 展示的,是一种值得观察的产品化路线 → 模块化提供复用机会,泛化仍要单独验证 → 用公开资料检查模块化走到了哪一步
机器人能换配件,不代表它已经模块化
看机器人展品或演示时,常会看到不同的末端工具、传感器和移动底盘。它们能扩展机器人的用途,但这些变化并不都意味着整机可以重组。
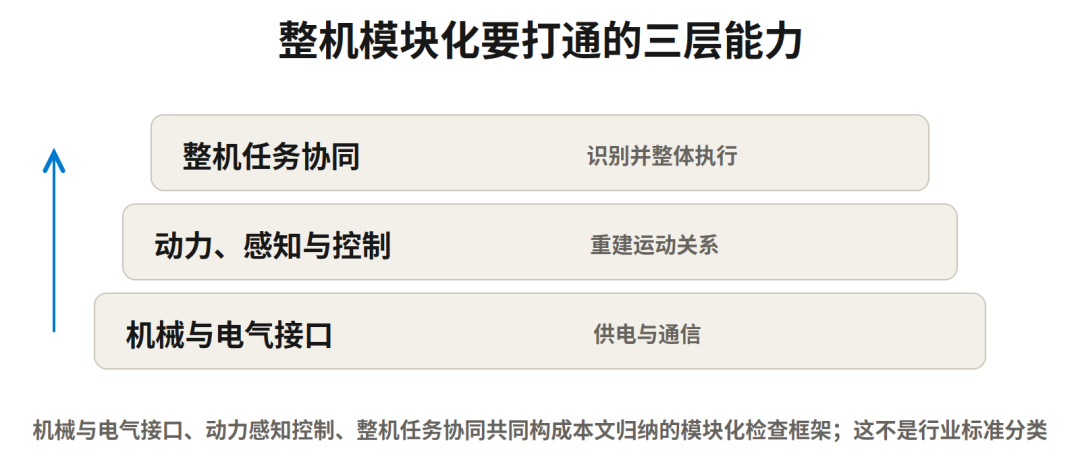
“模块化”没有一个能套用所有机器人产品的简单外观标准。为了判断一款产品公开展示到了哪一步,本文把检查点归成三项:接口是否可复用、模块调整后控制关系是否能重建、组合体是否能作为整体执行任务。这是本文的工程检查框架,不是行业统一定义。
例如,在机械臂上更换吸盘,通常改变的是末端如何接触和抓取物体。只要机械臂本体和控制链路未变,这类更换本身只能说明末端工具可替换,不能证明整机能够重组。
如果机器人本体能够组合成不同形态,还要继续查明组合后系统怎样确认模块位置和连接关系,怎样更新状态与控制。能否做到这些,才是判断它有没有进入系统级模块化的关键证据。
因此,看到“可更换”或“可拼接”的宣传词后,还需要看产品公开资料说明了哪些接口和组合后的运行方式。
第一层:先把机械和电气接口变成真正的“积木接口”
模块化的第一关,看起来最像硬件设计,实际上决定了后面所有事情能不能发生。
对于需要相互供电或交换状态的模块,至少要交代三类连接:怎样固定,怎样供电,怎样通信。不同产品的实现可以不同,重点是组合后能否按预期工作。
如果不同模块的安装位置、承力方式、连接器和通信协议都不兼容,每换一种组合就可能需要定制支架、线束或控制适配。这样会削弱部件复用带来的收益,把一部分工作转移到项目集成阶段。
面向复用的接口除了机械连接,还需要让集成者查到模块身份和使用边界,例如承载能力、供电要求、可读取的状态数据及可接受的控制指令。具体项目是否需要这些字段,取决于模块承担的功能。
接口和部件标准化后,后续设计才有机会复用已经验证过的关节、轮组或连接件;若模块可单独诊断和更换,维修也可能不必整机返厂。这些是模块化带来的潜在收益,是否降低开发与维护成本仍需用具体项目验证。
但只有这一层,仍然只是“硬件积木”。它可能减少重复设计,却不能单靠机械连接保证组合体能够稳定运行。
第二层:动力、感知和控制要跟着形态一起变化
模块位置或组合方式发生变化后,系统面对的几何关系和控制对象也可能改变。工程上要处理的是:原有状态和控制假设是否仍然适用。
以示意性的移动平台组合为例,模块连接后,系统需要知道各模块的相对位置和朝向;如果组合改变了支撑点或载荷分布,运动控制还需要采用适合新构型的参数。原构型下的状态估计和控制设置不能默认继续适用。这里描述的是工程上需要检查的问题,不代表 D1 已公开采用了某种具体实现。
从系统设计角度看,整机控制至少要能获得完成任务所需的信息:模块身份与连接关系、当前状态、动力边界,以及相关传感器数据。信息通过何种总线或协议交换,应以具体产品文档为准。
控制系统据此更新对整体构型的描述,再使用匹配该构型的运动控制关系。简化来说,先确认当前组合,再按当前组合控制。
这里也能看出“模块化”和“泛化”不是一回事。
模块化关注硬件如何连接、复用和重构;任务泛化关注机器人能否把已有能力迁移到新的物体、环境或任务。某种机械构型可以重组,不等于控制策略已经适用于新任务。两项能力需要分别描述和验证。
第三层:拼起来之后,整机系统要能协同工作
接口与控制关系明确后,还要检查软件和任务系统能否把组合体作为一个整体管理。
这不只是把多个模块的状态放到一起显示。任务系统还要能把目标交给组合体,组合体的控制层据此协调各部分动作,并把执行状态反馈给任务系统。
仍以示意性的移动平台组合为例:系统先读取模块连接关系和各自状态,形成组合体的当前状态;运动控制按该状态协调驱动部分;任务层再向组合体下发“把物体运到指定位置”这样的目标,并接收执行反馈。这个例子说明需要检查哪些环节,不是某款产品的实测流程。
因此,评估公开证据时,可以继续查组合后的状态识别、控制协调、任务执行和异常处置分别公开到了什么程度。只看到机械连接或舞台演示,还不足以判断长期任务运行是否稳定。
若资料只证明模块可以物理连接,结论就应限于“支持拼接”;控制重构和组合体任务执行仍属于未公开或未验证部分。
D1 展示的,是一种值得观察的产品化路线
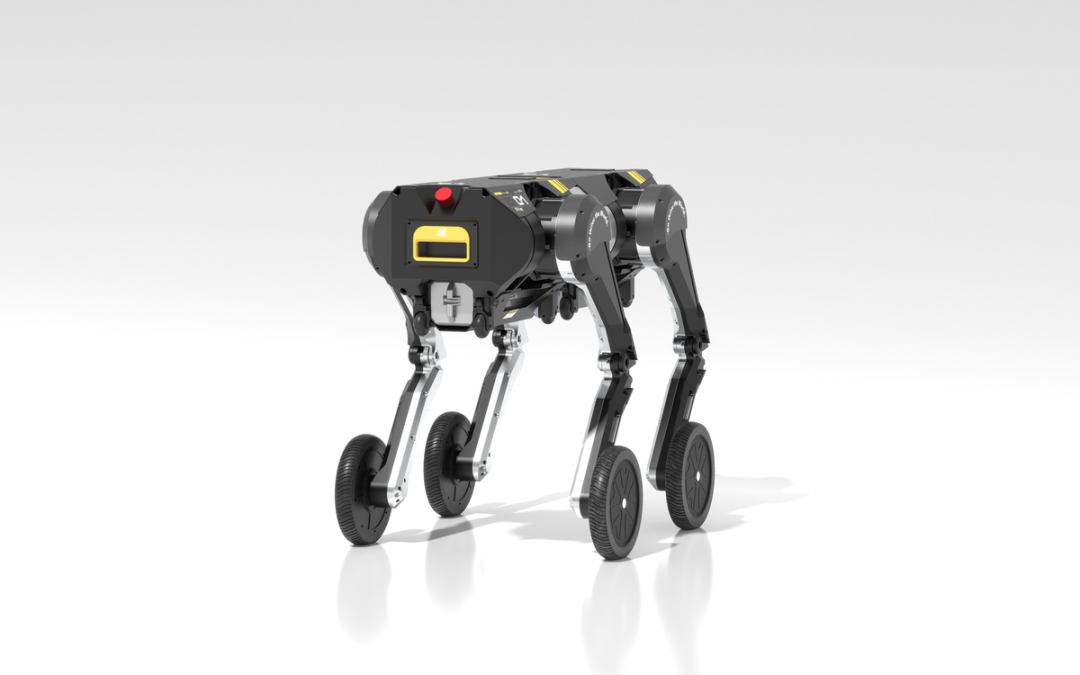
本末科技 D1 可以作为产品定位案例。Direct Drive Tech 的官方产品页称其为全模块化具身智能机器人,并介绍了双足与四足运动形态、模块化扩展、研究与巡检等用途,以及 Ubuntu 22.04 和 ROS 2 支持。
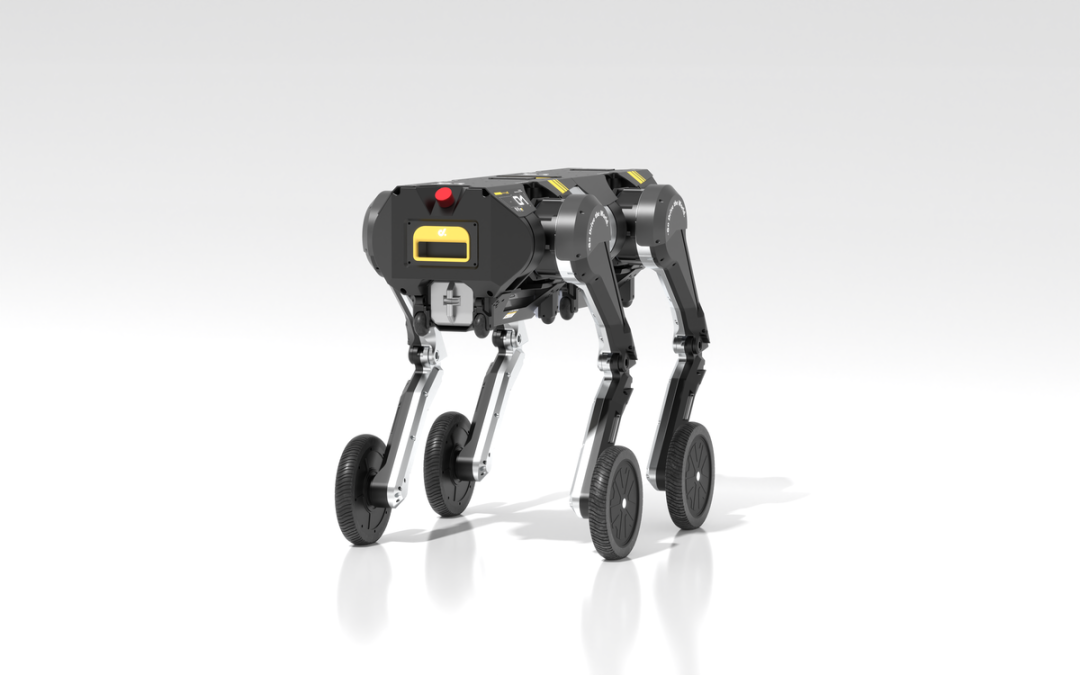
图片说明:D1 官方产品页面将其作为模块化具身智能机器人平台介绍。图片来源:Direct Drive Tech 官方产品页
官方页面说明了厂商对 D1 的定位和公开配置,但不能证明三项检查已全部通过,也不能代表不同组合下的控制效果、任务范围、长期可靠性或维护成本。判断这些问题,还需要对应构型文档、控制资料或独立运行记录。
模块化提供复用机会,泛化仍要单独验证
模块化主要处理本体和部件的连接、复用与维护,任务泛化则要回答机器人能否把已有能力迁移到陌生对象、环境或任务。能更换构型,不等于已经证明新任务能力;两者需要分别验证。
模块化的成本收益也要用项目数据判断:哪些部件能跨构型复用,集成需要多少额外工作,故障能否定位并单独更换。没有这些数据,最多只能说它提供了复用机会,不能断言已经降本。
用公开资料检查模块化走到了哪一步
检查产品时,可以按下面顺序读它公开的资料:
先看改变发生在哪一层。资料只展示夹爪、吸盘或相机可换,能支持“末端工具或外设可扩展”,不能单独支持“整机可重组”。
再看组合后的系统信息。资料是否说明模块身份、连接关系、供电通信与状态数据?没有这些信息时,不要仅凭外观推断控制系统能识别新构型。
最后看组合体能做什么。是否有组合后的控制说明或任务运行记录?若公开材料只有连接演示,就把结论限定在“展示了物理拼接”,对持续运行和任务泛化暂不下结论。
依据这三项检查,结论应跟着证据走:资料只展示物理拼接,就只说支持拼接;控制和任务层的证据公开到哪一步,判断也就到哪一步。
推荐阅读





×
右键可直接复制图片