 阅读时间大约6分钟(2194字)
2026-09-29 刚刚,GPT-6 Astra接上宇树G1,把厨房收拾了!
来源:豆包
作者:毛不毛 出品:具身智能前沿导读机器人装上触觉传感器,最先要回答的不是全身能铺多少感知点,而是任务中哪里会发生接触、必须知...
作者:毛不毛 出品:具身智能前沿
导读
机器人装上触觉传感器,最先要回答的不是全身能铺多少感知点,而是任务中哪里会发生接触、必须知道接触的什么变化。F-TAC Hand 展示高覆盖手部触觉如何服务抓取,iCub展示上身皮肤如何定位身体接触,H-1 研究原型则探索更广的身体覆盖。三套系统的任务和实验条件不同,却能帮助我们看清一条设计顺序:先确定接触问题,再决定触觉覆盖的位置和信息密度。
触觉位置,先由接触任务决定
假设机器人要拿起一个易滑的杯子。相机能看到杯子的位置,手指碰上杯壁后,控制系统还需要知道接触是否建立、哪一侧开始滑动。此时把触觉放在指尖和手掌,比让胸部感知同样细小的变化更直接。
任务换成与人近距离协作,人的手可能碰到前臂、肩部或躯干。机器人需要知道碰在哪里、接触是否持续,触觉便不能只留在手指。如果任务包含不平地面上的站立,足底与地面的接触状态又成为问题。
位置不是外壳上的装饰选择,而是任务把感知需求落到身体上的结果。下面用三套公开系统对照这个问题。它们分别突出手部、上身和更广的身体覆盖;年代、机构、硬件与任务都不同,不能拿感知点数量或单项实验成绩排出优劣。
手部高覆盖:F-TAC Hand 要知道物体在手里移到哪里
F-TAC Hand 的论文描述了 17 个视觉触觉传感器组成的灵巧手。视觉触觉的做法是让接触层受力变形,再由内部相机观察形变,估计局部接触状态。论文报告的覆盖范围约为手掌侧表面的 70%;这个数字只属于这只手,既不是机器人全身覆盖率,也不是“70% 的皮肤都能独立测力”。
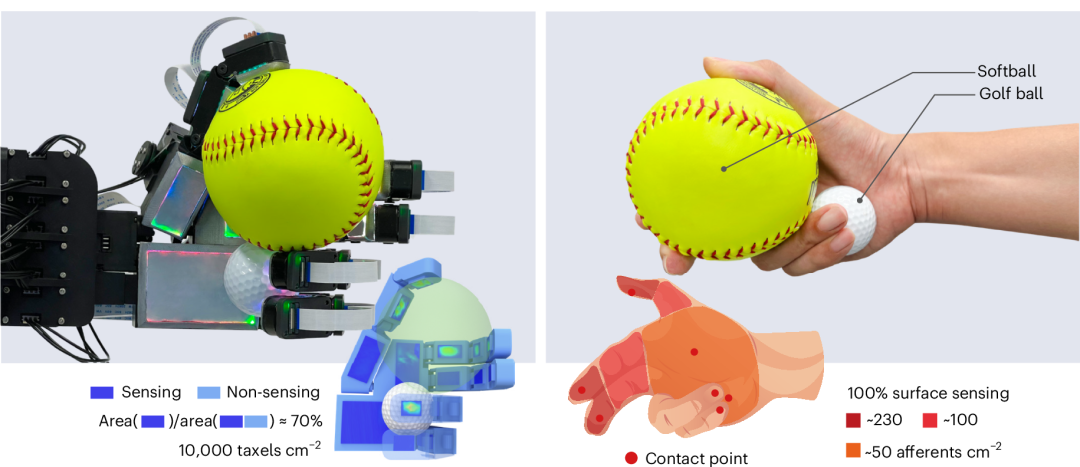
图片说明:论文图 1 展示手部视觉触觉覆盖的示意与多处接触位置;图中的覆盖比例属于该手的掌侧设计。图片来源:F-TAC Hand 论文 Fig. 1,Nature Machine Intelligence
为什么要把感觉铺到不止一个指尖?论文测试的是多物体抓取和搬运:机器人已经拿住一个物体,还要判断它在手里的实际位置,避免下一次抓取发生碰撞。接触分布若只来自少数孤立点,就可能缺少判断物体姿态所需的局部信息。研究者因此把传感器嵌入多个手指和掌侧位置,并让触觉信息参与动作调整。
论文报告了该系统在自身多物体任务中的触觉辅助效果。它说明高覆盖手部触觉可以服务手内接触判断,并不说明每一种灵巧操作都需要同样的结构,更不能用这组实验判断身体其他部位该铺多少皮肤。
上身分布:iCub 要知道身体哪里被碰到了
另一种接触发生在手之外。意大利技术研究院的 iCub 产品目录把手掌、指尖传感器与上身皮肤分别列出。目录中的上身电容皮肤约有 2000 个感知点,提供接触位置和强度信息,用于人机接触。这里讨论的是上身皮肤的职责,不是说 iCub 只有上身才有触觉:一项 2015 年的 iCub 研究还记录了足底的触觉单元。
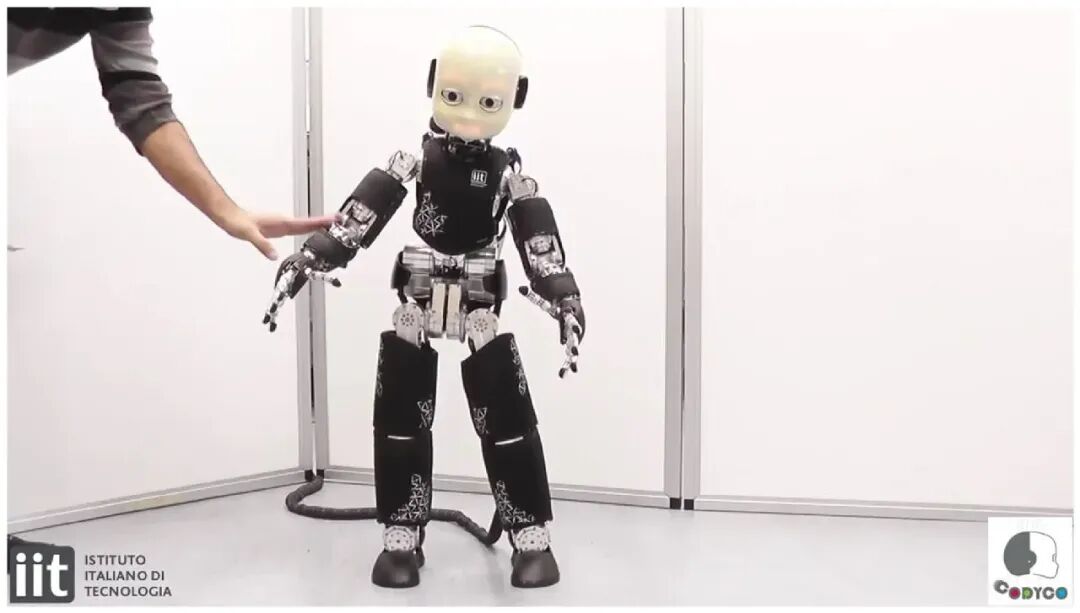
图片说明:论文图 1 展示人与 iCub 手臂接触的场景;照片本身不呈现传感器读数。图片来源:Nori 等,Frontiers in Robotics and AI,2015,Fig. 1(CC BY)
手指拿小物件,需要分辨局部接触细节;前臂或躯干与人接触,先要知道身体哪块区域被碰到。该研究把分布式皮肤与力、力矩传感器一起用于接触估计和姿态控制。局部皮肤帮助定位接触,肢体内的力、力矩传感器则提供受力信息;两类数据有不同职责。增加上身触觉,扩大的主要是可感知的身体范围,不能只拿感知点数量与手部视觉触觉比较精细程度。
电容皮肤的基本原理是:接触使感知单元的电容变化,系统读取变化,再按单元位置还原接触区域。多个单元连成皮肤后,读数还要经过采集、定位和传输,才能被控制系统使用。iCub 产品目录与 2015 年论文描述的配置和任务各有范围,不能把它们拼成所有 iCub 版本共有的一套装配。
扩到腿和足底:H-1 让更多接触进入系统
慕尼黑工业大学 2019 年介绍的 H-1 是一台配置人工皮肤的研究原型。官方说明列出的覆盖位置包括上身、手臂、腿和足底。它的六边形皮肤单元包含接触、加速度、接近和温度等传感;官方披露原型安装了 1260 个单元、超过 13000 个传感器。
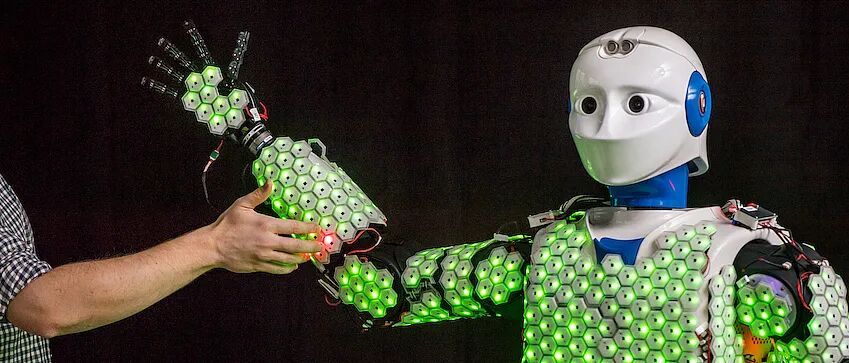
图片说明:照片可见手臂和躯干表面的六边形单元,以及人与机器人接触的场景;足底未出现在画面中。图片来源:Astrid Eckert / Technical University of Munich
覆盖扩大以后,接触问题也不再局限于抓取。前臂和躯干可能与人或物体同时接触,腿和足底要感知支撑变化。TUM 说明中举出的原型演示包括对不平地面作出反应,以及在近距离身体接触中调节动作。这些演示只说明该原型在特定任务里利用了多处接触信息,不能据此推断量产人形机器人已普遍采用全身皮肤。
更大的覆盖还带来读取压力。如果所有单元持续上传每个读数,数据处理负担会增加。H-1 的方案采用数值变化时才发送信息的事件式处理,让系统优先处理新出现的接触变化。这里的“事件式”指皮肤单元的数据传输方式,不等同于把每块皮肤都换成事件相机。
三套方案放在一起,该先比什么
这三套系统不能回答“哪台机器人触觉最好”,因为它们处理的接触任务不同。它们能提供一套更有用的比较顺序。
先问接触发生在哪里。物体主要由手指和手掌操作,优先审视手部;人与机器人可能碰到前臂或躯干,就不能只看指尖;站立、全身支撑或身体贴靠任务,则要把脚和其他接触面纳入问题。某个部位没有参与任务,不会因为能贴上传感材料就自动值得高密度覆盖。
再问需要分辨什么。手内操作可能关心接触点、局部形变和物体在手中的位置;大面积身体接触先要定位碰撞或触摸区域;足底则关心着地、支撑和接触变化。如果任务只需知道整条手臂受到的合力,力、力矩传感器可能已能提供所需信息;只有需要定位局部接触时,皮肤的额外价值才更明确。信息需求不同,覆盖面积、空间细节和读取速度的取舍也会不同。
最后问读数是否被动作使用。F-TAC Hand 的实验把手内触觉用于调整后续抓取;iCub 的研究同时使用分布式皮肤和力、力矩传感器处理接触;H-1 则展示大面积单元的读取方式。传感器产生读数后,系统还要把读数对应到身体位置和发生时间,再用于具体控制任务。缺少这一步,扩大覆盖只会增加数据入口。
可以把这套判断写成一张接触地图:任务会碰到哪里、必须分辨什么、读数将怎样改变动作。把这三件事说明白,感知点数量才有比较意义。触觉覆盖的目标是让必要的接触进入动作,而不是把皮肤面积本身当成绩。

推荐阅读





×
右键可直接复制图片