 阅读时间大约6分钟(2070字)
2026-09-30 人形机器人核心零部件拆解分析
来源:豆包
出品:人形机器人联盟人形机器人整机系统分为:本体结构、执行器(关节)、末端执行器(灵巧手)、感知系统、计算与控制系统、电池热管理六大板块。整机BOM成本中,关节...
出品:人形机器人联盟
人形机器人整机系统分为:本体结构、执行器(关节)、末端执行器(灵巧手)、感知系统、计算与控制系统、电池热管理六大板块。整机 BOM 成本中,关节执行器占比最高(50%‑60%),灵巧手 17%‑25%,感知 + 板卡 + 电池合计 15%‑20%,结构件 5%‑8%。
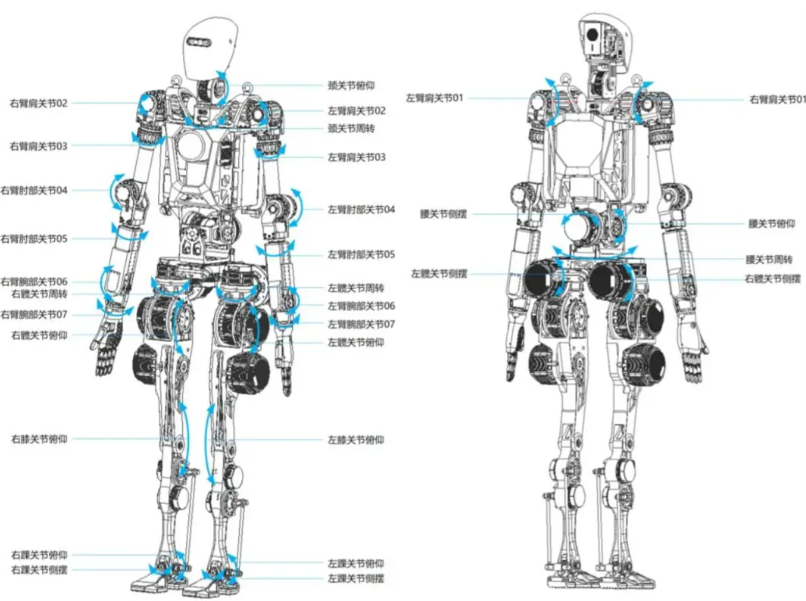
行业现状:国内已经实现样机零部件国产化,高功率密度伺服、高精度编码器、MEMS IMU、高密度触觉传感器仍存在量产壁垒。
一、关节执行器(整机成本占比 50‑60%,最核心赛道)
人形机器人关节 = 电机 + 减速器 + 编码器 + 驱动器 + 传感器 + 外壳,是人形动力来源。一台人形机器人全身约28‑40 个自由度,对应 28‑40 个关节单元。
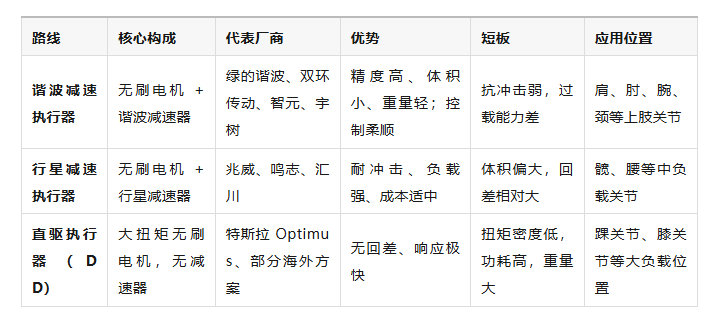
三大技术路线对比
1. 电机(执行器内部第一大成本)
类型:无刷永磁电机为主流;空心杯用于轻量化小关节;高扭矩外转子用于大负载关节
海外:Maxon、Faulhaber;国内:鸣志电器、丰立智能、步科股份
痛点:追求高扭矩密度、低惯量、低热损耗;人形需要在很小体积输出大扭矩,绕线、磁钢工艺门槛高。
2. 减速器(人形核心卡脖子零部件)
1)谐波减速器:上肢关节标配;指标:背隙、扭转刚度、寿命、噪音;国内绿的谐波、双环、中大力德持续迭代;对比哈默纳科仍在刚度、疲劳寿命有差距。
2)行星减速器:大负载关节,成本优于谐波;微型行星用于灵巧手内部。
3)RV 减速器:重量大,当前人形极少使用,更多用于工业机器人。
3. 编码器
绝对值编码器:关节位置闭环核心,分为磁编码器、光电编码器。光电:精度高,不耐震动;磁编码器:抗冲击、体积小,人形主流。难点:微型、高精度、多圈绝对值;海外多摩川,国内:汇博、奥普特。
4. 伺服驱动器
接收主控指令,驱动电机电流环、速度环、位置环三环控制;国内:雷赛、汇川、英威腾。
行业趋势:一体化关节模组成为主流,不再分开采购电机、减速器,直接采购集成关节单元,降低本体厂开发工作量。
二、末端执行器:灵巧手(BOM 占比 17‑25%)
主流方案:丝杠‑腱绳混合、微型伺服直驱两大路线;连杆路线逐步边缘化。内部组成:微型电机、微型丝杠 / 腱绳传动、关节编码器、指尖六维力传感器、阵列触觉电子皮肤。成本拆分:驱动 50%、感知 30%、传动 12%、结构 + PCB8%。壁垒:微型精密加工、腱绳寿命、触觉阵列量产一致性、抓取操作算法。玩家:灵心巧手、因时机器人、BrainCo 强脑、傲意科技;本体厂自研(智元、宇树、银河通用)。
三、感知系统(整机 BOM 占比 8‑12%)
人形机器人需要环境感知 + 本体状态感知 + 接触力感知三套感知。
1. 本体本体状态感知
1)IMU 惯性测量单元:检测机身姿态、角速度、加速度,是双足平衡行走的基础; 关键指标:零偏稳定性、噪声;高端:博世、TDK;国内:维感科技、星网宇达。
2)关节编码器:每个关节闭环位置反馈,属于关节内置部件。
3)关节力矩 / 六维力传感器:脚踝、髋部六维力传感器,感知地面反力,实现行走平衡;国内:宇立仪器、帕西尼感知。
2. 环境感知(头部 / 躯干)
1)视觉相机:RGB、全局快门相机,物体识别;国内:奥比中光、海康机器人。
2)深度相机(3D):结构光、iToF、dToF;测距、三维重建,识别障碍物。
3)激光雷达:部分人形搭载,用于复杂环境建图;体积功耗偏大,人形尚未标配。
3. 接触触觉感知(灵巧手、脚掌)
单点六维力传感器(指尖、足底)
阵列电子皮肤
:分布式压力触觉,样机多,大规模量产少。
现实痛点:很多人形 demo “看起来很好”,缺少高密度触觉,只能依靠视觉,易碎物体抓取容易失败。
四、计算与控制系统(BOM 占比 4‑7%)
分为底层运动控制器 + 上层 AI 算力板两层架构。
底层运动控制板
:负责全身关节伺服、平衡控制,高实时性,毫秒级周期;保证走路不倒。
AI 算力单元(大脑)
:大模型、机器视觉、具身智能;选型两条路线:路线 A:Nvidia Jetson(海外主流,算力强,成本高)路线 B:国产 AI 芯片地平线、寒武纪、壁仞,正在导入样机。软件栈(软件是隐形核心,不计硬件 BOM,但决定整机性能)底层:运动学动力学、ZMP 零力矩点平衡控制中层:抓取规划、阻抗控制上层:仿真 Sim‑to‑Real、多模态具身大模型
行业共识:硬件可以外购,运动控制与具身软件是人形本体厂商的核心护城河。
五、电池与热管理(BOM 占比 3‑5%)
动力电池
:高倍率锂电池包,48V 主流;人形功耗高,目前续航普遍 1‑4 小时;指标:能量密度、放电倍率、重量;既要轻又要续航。BMS 电池管理系统:过充过放、均衡保护。
热管理
:大量密集电机、驱动器发热;小型风扇、均热板散热;如果散热设计差,机器人运行一段时间必须降功率,性能大幅下降。
当前痛点:续航短板,电池重量与人机重量矛盾突出。
六、结构件(BOM 占比 5‑8%)
材质:航空铝、碳纤维、镁合金;追求高强度 + 轻量化。部件:躯干、大腿小腿、肩部外壳;碳纤维重量轻成本高,铝合金性价比高。设计难点:减重同时要承受摔倒冲击,人形经常会跌倒,结构件抗摔是工程现实难题。
整机成本结构汇总(通用人形机器人 BOM)
一体化关节执行器模组:50‑60%灵巧手(双手):17‑25%全套感知系统(IMU、力传感器、相机深度相机):8‑12%计算板卡 + 控制器软件硬件:4‑7%电池 + BMS + 热管理:3‑5%机身结构件外壳:5‑8%
各环节核心壁垒梳理
执行器端
:高扭矩密度一体化关节,谐波 / 行星减速器寿命、微型高精度编码器;国产在刚度、疲劳寿命上追赶海外头部。
灵巧手端
:微型传动件、阵列触觉传感器量产,腱绳寿命,抓取算法。
感知端
:高性能 IMU、六维力传感器、电子皮肤的一致性、成本。
软件端
:全身动力学平衡控制、具身大模型从仿真迁移到实物(Sim‑to‑Real),是国内普遍短板。
国内产业链玩家全景
本体整机厂
:智元机器人、宇树科技、银河通用、追觅、小米人形等,部分自研关节、手,部分外采零部件。
关节执行器
:绿的谐波、双环传动、鸣志电器、汇川技术、兆威机电。
灵巧手整机
:灵心巧手、因时机器人、BrainCo 强脑、傲意科技。
感知零部件
:帕西尼感知、宇立仪器、奥比中光、维感科技。
伺服与控制器
:汇川、雷赛智能。
AI 算力
:地平线、寒武纪。
行业发展判断
零部件已经完成 0‑1 样机实现,当前处在样机走向工程化量产阶段。
短期最大机会:关节执行器国产替代,灵巧手上游微型零部件国产化。
中期胜负点:一体化关节成本下探、触觉感知量产成熟。
长期:硬件差距会缩小,运动控制 + 具身大模型软件栈决定产品差异化。
当前现状:订单以科研、样机项目为主;大规模商业化,等待整机成本下探。
推荐阅读

×
右键可直接复制图片