 阅读时间大约5分钟(1894字)
2026-09-30 从抓取演示到仓库交付,机器人还要过哪几关?
来源:豆包
作者:毛不毛 出品:具身智能前沿导读机械臂从货架格口取出商品,画面看起来像一项完整的仓库工作。但它展示的只是拍摄条件下的一次动...
作者:毛不毛 出品:具身智能前沿
导读
机械臂从货架格口取出商品,画面看起来像一项完整的仓库工作。但它展示的只是拍摄条件下的一次动作。仓库需要的是一项能反复接入流程的任务:接到物品和位置要求,取出正确的一件,交给下一环节;做不到时,也要让流程知道该由谁接手。
一段视频即使展示了连续成功的抓取,也未说明换一种包装、摆放位置或遮挡情况后会怎样。判断能否交付,先要定义系统负责的任务范围。物品种类、格口条件、作业节拍和人工接手条件若没有说清,后面的“成功率”就没有稳定的统计范围。
Amazon 介绍其仓库取放系统 Vulcan 时,问题不是“能不能抓到任意物品”,而是如何在拥挤的储物格中取放物品,并优先处理员工不便够到的高处和低处。这给技术选择设定了任务条件:它需要在有限空间里辨认目标、感知接触,还要避免把旁边的物品一起带出来。能否在不同仓库长期保持这样的表现,仍需要相应现场记录。
一次抓取,怎样穿过硬件、软件和模型
沿着“从格口拿出指定物品”往下看,各部分的职责就清楚了。机械臂提供运动范围,末端工具负责接触和抓取;相机把格口里的图像交给感知系统,后者判断目标与可抓位置;控制器再把动作要求变成硬件能够执行的命令,同时读回关节和传感器状态。公开的 ROS 2 Control文档将控制循环描述为读取硬件状态、更新控制器、写出命令。它提供一个通用的连接示例;Vulcan 的具体控制软件并未在上述材料中披露。
用取物任务做一个简化的过程说明:相机看到目标后,系统还得确定可以接触哪里,把目标位置交给机械臂控制,并在取出后检查是否带走了旁边的物品。前一步的结果若不可靠,后一步就可能执行错对象。Vulcan 的官方介绍给了更具体的分工:取物时,一侧机械臂携带相机和吸盘,视觉系统要确认抓的是目标物品,避免顺带取出旁边的东西;放物时,另一套末端工具会推开格口里已有的物品,并依据力反馈调整接触。“抓住”与“放进去”在同一个任务里,就可能需要不同工具和不同判断。因此,评估模型能力时,还得看它怎样与末端工具、感知和控制一起完成取放。
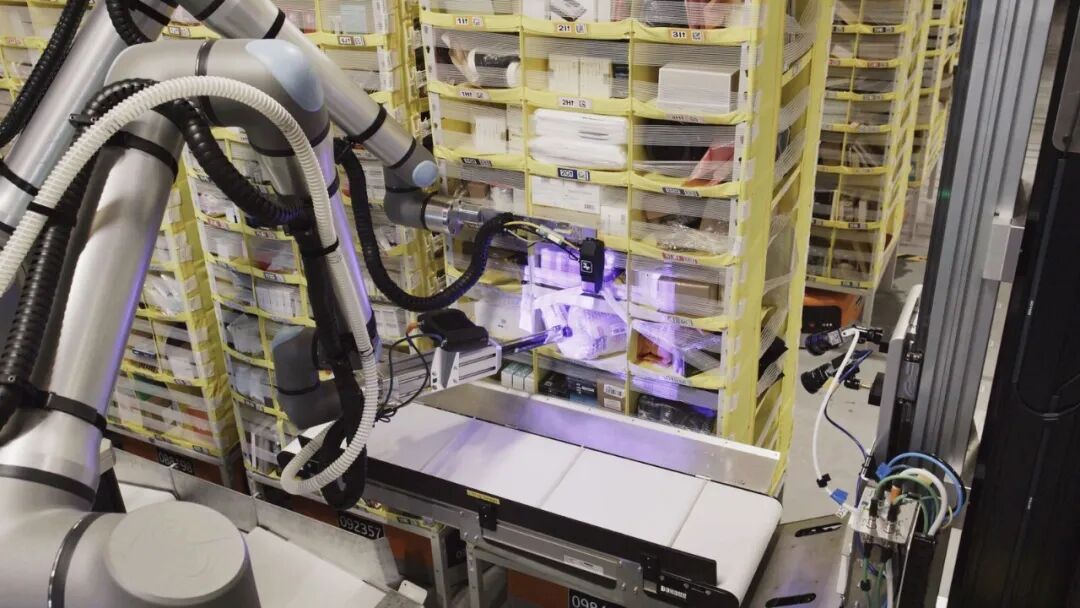
图片说明:机械臂与货架格口的相对位置,以及取物一侧的末端工具。图片来源:Amazon Vulcan 官方介绍
模型和数据负责另一部分判断。Amazon 表示,Vulcan 的算法要识别哪些物品能处理、格口哪里有空间;训练还使用了包含触觉与力反馈的真实物理数据。公开资料只披露了部分模块的职责,尚不足以还原完整内部架构。NVIDIA 将 Isaac Lab 定位为机器人策略训练框架,说明仿真可以服务训练与测试;仿真里能完成任务,仍须在真实格口和真实物品上验证。训练所用算力与现场运行时的计算、时延和连接条件也要分开评估;公开资料不足以判断 Vulcan 的每次动作具体在哪里计算。
遇到做不了的事,系统怎么办
如果格口里多了一件遮挡物,或者目标物品没有被可靠吸住,系统就要知道这次尝试有没有完成。能够重试的情况与必须停止、交给人的情况,应由任务规则和实际检测结果决定;反复执行同一个抓取动作,本身不能解决物品已移动或目标看不清的问题。
Vulcan 的公开说明提到:系统遇到自己无法移动的物品,可以请求人接手。人工接手是一条需要设计和验收的任务路径。系统应识别无法处理的情况,把任务交还给现场人员,并留下足以判断后续处理的状态;这些是本文提出的交付要求,Amazon 的公开材料没有给出完整交接流程。如果现场人员只能猜测原因、手工复位,多数正常物品能被拿起也不足以说明整条流程稳定。
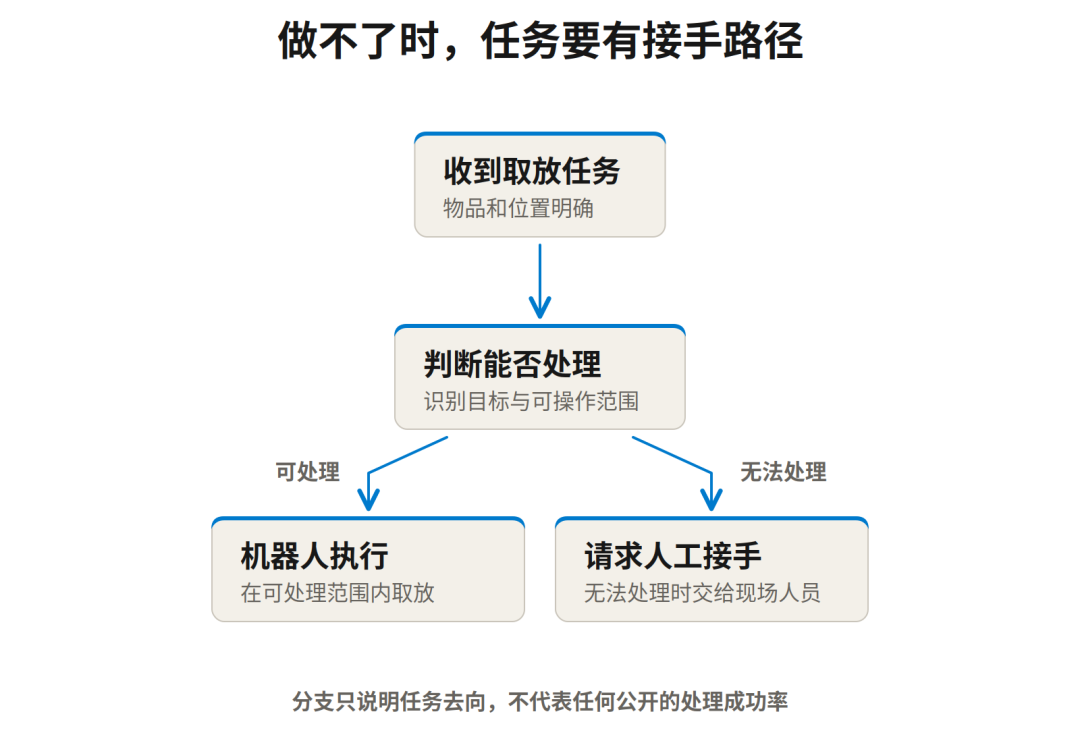
图中只表达两种任务去向,不表示 Vulcan 的内部软件架构,也不代表任何公开的处理成功率。
衡量这件事时,单次抓取是否成功不够。还要记录任务从开始到结束是否正确、异常在哪里发生、人工介入多少次、恢复花了多久,以及错误物品有没有流入下游。这些是本文建议的验收观察项,不是某家厂商已经公开达到的指标。没有给出物品范围、运行时长和异常口径的“成功率”,也不适合跨项目直接比较。
从一条作业路径,到真正进入现场
机器人在单个格口完成动作后,还要接入仓库原有的作业流程。系统集成要回答具体接口问题:任务从哪里下发,取出的物品交给谁,完成与失败状态怎样回传,人员何时进入作业区域,故障后谁负责恢复。供电、网络和维护也要在实际站点检查;只把机械臂搬进仓库,不能自动接通这些环节。
Amazon 在介绍自身部署方法时,描述的是先让新系统在一个站点的一小段流程中工作,再试同站另一段流程,随后逐步扩展到更多设施,并让现场员工反馈问题。这份 2023 年的说明描述的是 Amazon 的一般试点方法,并非 Vulcan 的部署时间线。它提供的是一个有用的验收顺序:先检查限定条件下是否能完成任务,再看条件变化后流程是否仍接得住。
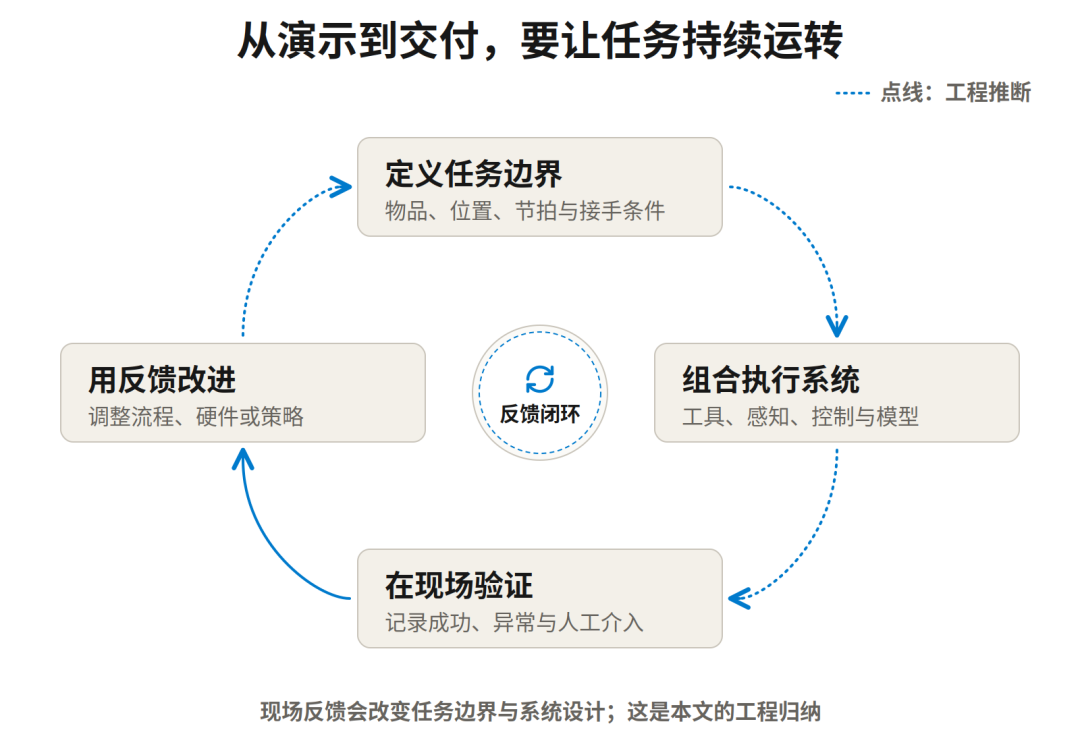
这张图归纳了一个工程反馈关系:现场验证发现物品范围、节拍或接手条件不合适时,团队可能调整工具、控制策略,甚至重新划定任务边界。
所以下次再看一段机器人演示,我会接着问四件事:它负责哪些物品和动作?做不了时如何发现并交接?长时间运行记录了哪些异常?换一条作业路径后,需要重新改动多少系统?这些问题不如一次漂亮抓取直观,却更接近“能不能交付”的答案。
演示证明一项能力可能发生;交付要证明这项能力能在明确边界内,反复接入真实任务。把零部件、本体、模型、算力、软件和集成放回这条任务链,它们的价值才有了可检查的位置。
推荐阅读

×
右键可直接复制图片