 阅读时间大约9分钟(3227字)
2026-10-12 从选动作到真机抓杯:Jev 的机械臂应用走到了哪一步
来源:豆包
导读Jev已被用于机械臂的技能选择、位移决策和抓取状态判断。本文结合五个公开项目,解释它如何与候选生成、坐标计算和底层控制配合,再看实际效果:限定任务已能运行,...
导读
Jev 已被用于机械臂的技能选择、位移决策和抓取状态判断。本文结合五个公开项目,解释它如何与候选生成、坐标计算和底层控制配合,再看实际效果:限定任务已能运行,小样本对照显示请求延迟较低,但精确放置、异常判断和未知场景的可靠性仍需验证。完成任务与加入模型带来的增益,需要分别评估。
Jev 的答案怎样变成机械臂动作
让机械臂把方块放进托盘,过程中要连续做决定:先靠近哪里,什么时候闭合夹爪,抓稳了吗,接下来抬高还是平移?
Jev 是 TypeSafe 推出的结构化判断模型,可以被接到这些环节。它提供三种问题接口:Choice 从给定选项中选择;Score 按给定标准评分;Noul 判断某个陈述成立的概率。返回值可以直接交给控制软件处理。
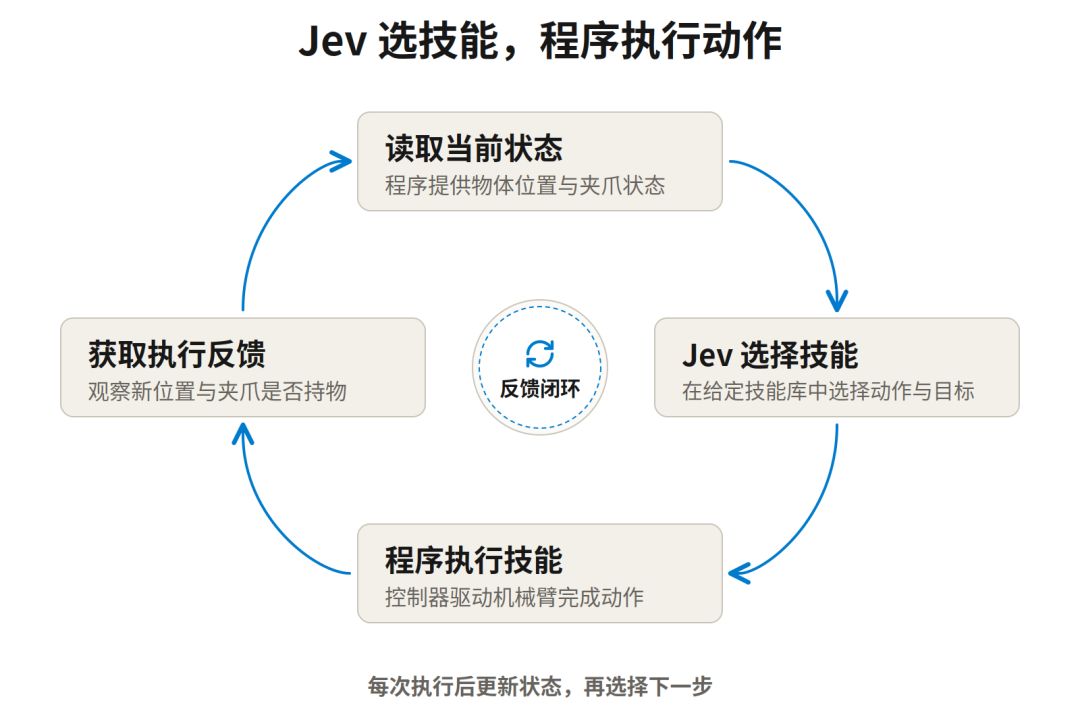
这套接口在机械臂里的用法是:先把位置、夹爪状态、接触信息和任务目标整理好,再问一个具体问题,例如“接下来选择靠近、抓取、抬起还是放下”。程序收到选择后,调用对应动作,读取执行后的状态,再问下一次。
动作选项由开发者的代码提供,可以在每次请求时更新。这里的“程序”指机器人控制软件,负责状态整理、候选生成、坐标计算和控制执行。
截至本文核验时,Jev 的官方接口只接受文本或结构化 JSON,不接受图片、音频和视频。相机画面需要先由其他感知程序处理,变成位置、距离等状态信息。仿真项目也可以直接读取物体坐标,这会简化感知,却不能证明模型能处理真实世界的遮挡和识别误差。
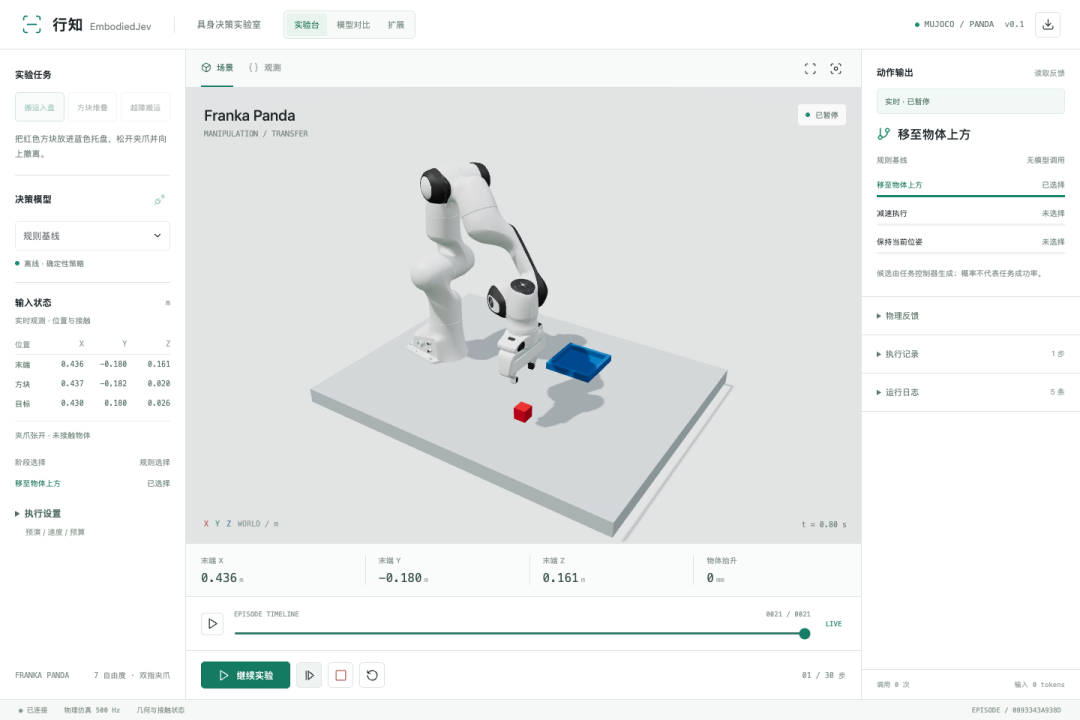
图片说明:工作台左侧为任务与状态,中间为机械臂场景,右侧为动作反馈。此图处于规则基线模式,模型调用数为0,用于说明界面结构,不代表 Jev 的实验成绩。图片来源:EmbodiedJev 项目仓库
下面按 Jev 参与的决策环节观察五个项目。同一个系统可以同时使用技能选择、位移选择和状态判断;各项目的区别在于候选如何产生,以及执行前后怎样检查。
选现成技能:用技能库组织抓取任务
jev-askable-arm 在机器人仿真环境 ManiSkill 中使用 Franka 机械臂,准备了约30个动作技能,包括移到物体上方、下降、闭合夹爪、抬起等。
它将物体坐标、夹爪是否持物、距离和近期动作交给 Jev,让模型选择下一项技能及目标。比如抓取红色方块,会被拆成靠近、下降、闭合夹爪、抬起的一连串调用。
作者在种子0的仿真中展示了抓方块、放到目标位置和按按钮,分别使用3、7、4次技能选择。这说明流程可以运行,尚未给出多种场景下的稳定成功率。
这些技能是开发者预先写好的动作函数。例如“移到物体上方”,会读取所选物体的位置,计算夹爪该去哪里,再调用底层控制接口。Jev 决定技能与目标,函数完成位置计算和动作执行。同一个技能可以用于不同位置的物体,少量技能也能组合成不同任务。
这种接法适合已有技能库、希望增加任务组织能力的系统。覆盖范围取决于技能能做什么、能怎样组合。若任务需要旋拧瓶盖,而技能库只有夹取和搬运,就要增加旋拧技能。该项目使用仿真中的准确状态,也尚未验证感知误差下的稳定性。
选位移:把搬运拆成子目标和小步动作
EmbodiedJev 把选择进一步细化。在它的分层控制模式里,Jev 先选择“靠近、抓取、抬起、搬运、放低、释放、撤离、结束”等子目标,再根据该子目标选择 X、Y、Z 三个方向的移动及夹爪动作。
可以把它理解成两次提问。第一次问“现在处于搬运的哪一步”,第二次问“为完成这一步,夹爪该往哪边挪”。第二次请求同时选择三个轴的负向、保持或正向,以及夹爪动作。代码根据子目标与几何误差提供每轴2至12毫米的步长。
举一个示意例子:假设本步 X、Z 轴的步长都是5毫米,Jev 选择 X 正向、Y 保持、Z 负向。代码就在夹爪当前坐标上加上位移(5,0,−5)毫米,得到新的目标位置。
接下来,逆运动学算法将目标位置换算成各关节的目标角度,由控制器驱动机械臂运动。执行后重新读取状态,再选择下一步。每步的选择是离散的,夹爪位置和底层运动由连续数值表示。小步选择可以反复调整位置,精度仍受步长、反馈和控制误差影响。
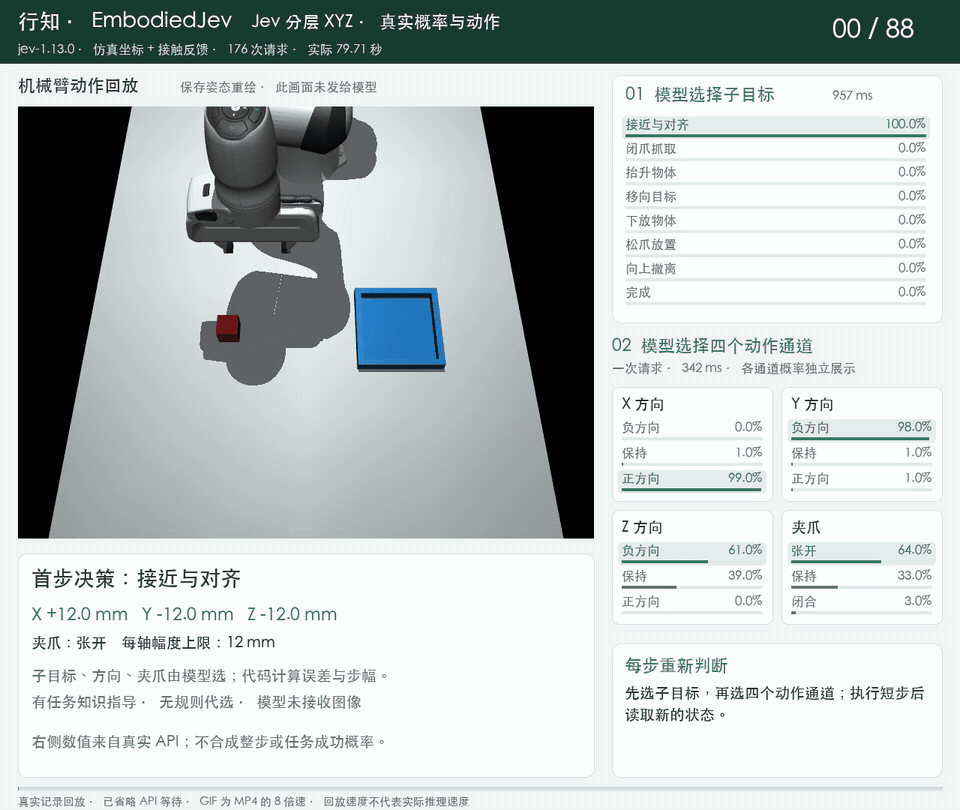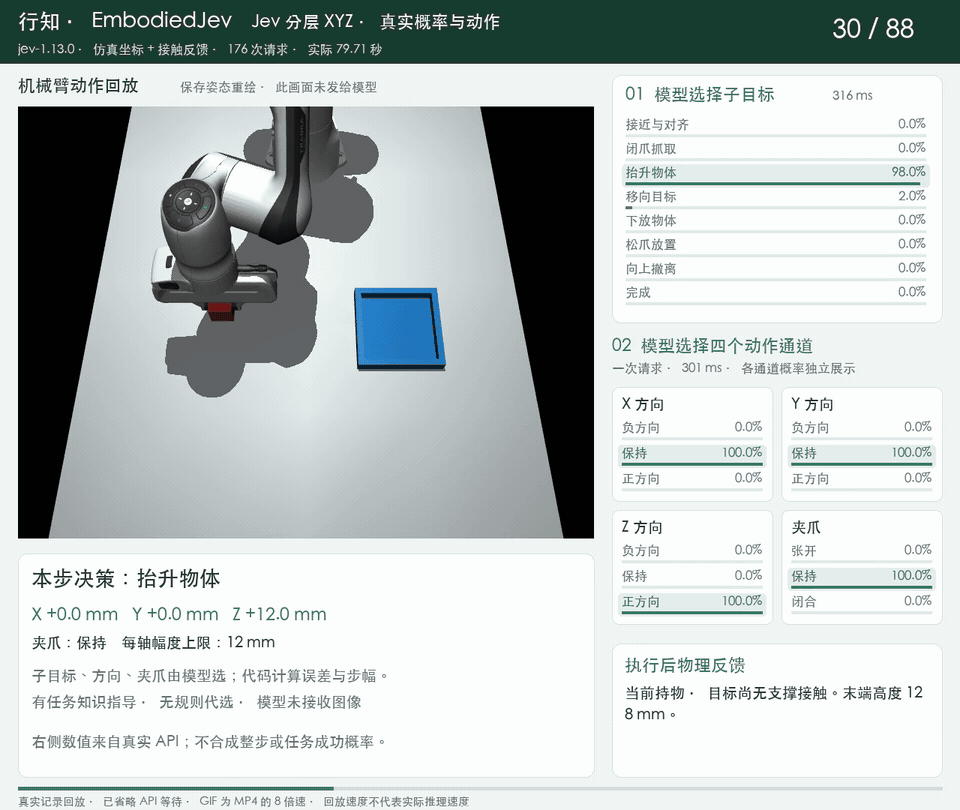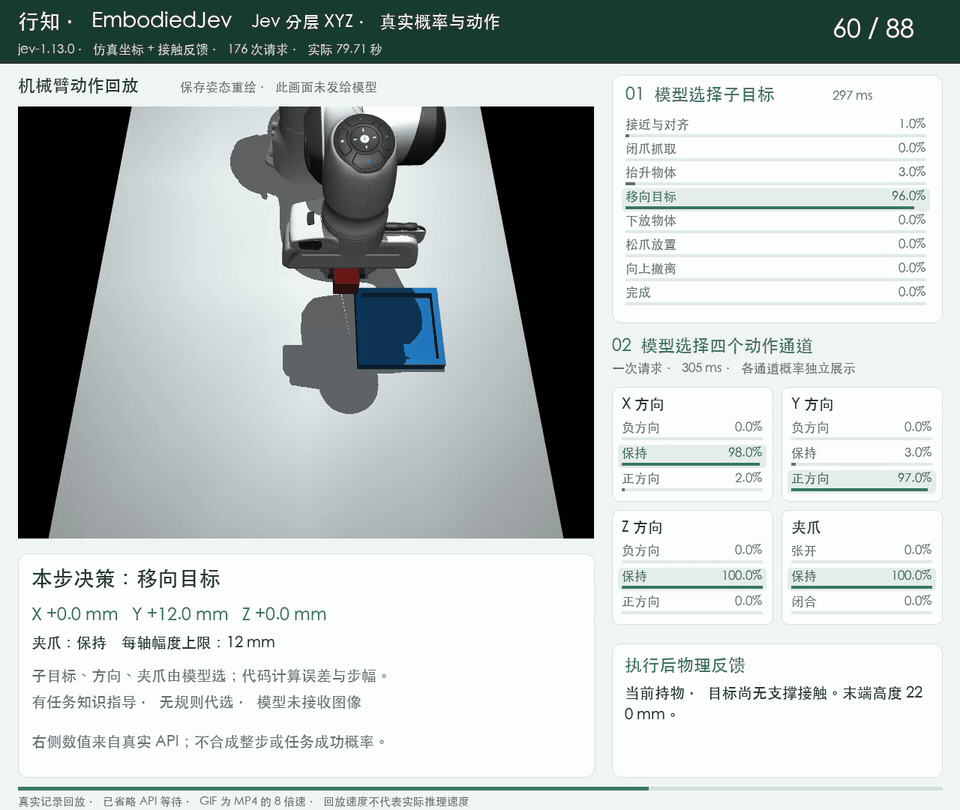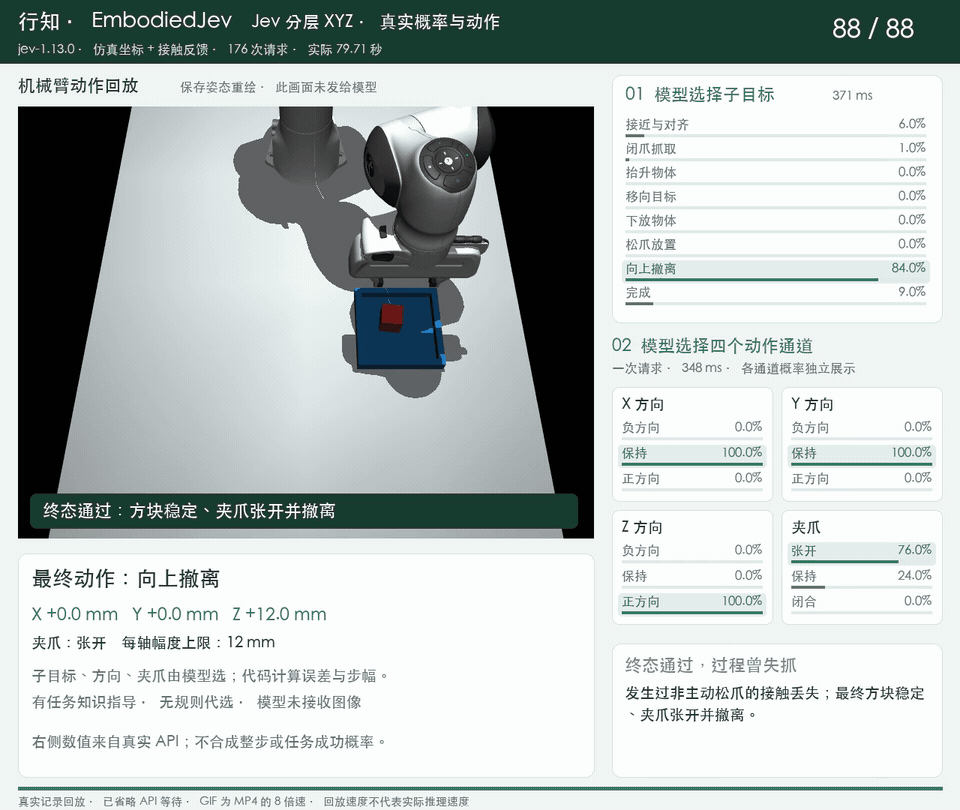
图片说明:Jev 分层 XYZ 控制的加速仿真回放,右侧显示子目标与动作通道的概率。回放速度不代表实际推理速度,选项概率也不代表动作成功率。图片来源:EmbodiedJev 项目仓库
项目在2026年9月20日记录了两次同一随机种子的搬运试跑,最终都达到方块进入托盘的目标状态。不过,记录也说明:方块在放低过程中失握,落进了托盘,没有完成预期的主动释放。
这给出了一个具体边界:最终位置符合目标,与抓取、搬运、释放全过程可控,是两种不同的结果。两次试跑能说明分层接口跑得通,还不足以估计稳定成功率。
先仿真再选择:让程序缩小模型的选项
FazalAAli 的 jev-robotics-demo 使用物理仿真环境 MuJoCo 中的 Franka 机械臂与 Allegro 手,任务是把蓝色方块叠到红色方块上。
它的候选生成器是 Python 代码中的 propose 函数。函数计算目标与当前位置的差,生成朝向目标、保持高度平移、升降和侧移等候选位移,并限制朝向目标的步长以避免越过目标。这些具体位移可随当前状态变化。
随后,程序将候选动作放进临时仿真中预演,排除不可达、会明显撞移方块或会让持有物体掉落的候选。
剩下的动作附带预演后的距离、接触等信息,交给 Jev 选择。模型也参与目标、抓取或释放,以及完成状态的判断;如果移动候选只剩一个,程序会直接执行,不再为这次选择调用模型。
这里,候选生成器把连续空间中的一部分动作取出来,仿真器提供预演结果,Jev 选择其中一个。若绕过障碍所需的动作没有被生成,模型就无法通过这次选择找到它;仍需改进候选生成或接入更完整的运动规划。
这种接法适合可以快速预演的场景,效果取决于仿真能否正确描述碰撞、接触和抓取。预演遗漏真实风险时,筛选后的动作仍可能失败。
作者报告了一次成功的 Jev 堆叠运行,用时19.1秒,并与另一套大模型调用方案比较耗时。但两套方案的动作生成和预演分工不同,单次记录不足以将速度差全部归因于模型。
判抓稳:状态判断可以接入,也可能出错
jev-arm-lab 在 MuJoCo 的 xArm7 场景中,把 Jev 接到三个问题:下一步技能是什么,是否抓稳,以及任务进度如何。程序再结合回答决定是否执行技能,并检查传感器信息是否过时、任务是否卡住。
这类应用很实际。夹爪已经闭合,并不意味着物体还在手里;如果状态判断有用,系统就能在继续搬运之前重新检查抓取。
项目2026年9月21日的后续试验也暴露了问题。作者在启用真实接触物理的55个仿真场景中记录到:低摩擦条件下,有12个决策周期出现危险的错误判断——方块已滑落到桌面,Jev 仍判断抓稳,并提出继续搬运。这12次是判断次数,不能理解成12个独立任务。
当时输入里已有物体高度接近零、没有触觉接触等矛盾信息。项目记录称,“抓稳”的 Noul 概率仍达到约0.60至0.67,超过了程序设置的0.45门槛。
这说明简单提高或设置概率门槛,不能保证抓取安全。Choice 和 Score 的置信度反映答案分布的集中程度,Noul 给出陈述成立的概率;这些数字都需要在具体任务中验证,才能决定如何使用。
我的判断是,抓取确认需要结合直接状态检查。例如物体是否随夹爪抬升,可以与模型答案交叉核对。模型建议和传感器事实冲突时,控制代码要有明确的停止或重新观察条件。
真机抓杯:把模型决策接进持续运行的系统
alee792 的 robojev 把这套思路接到了真实的 WidowX 机械臂。作者在2026年9月17日的一日试验记录中报告,机械臂在234秒内完成了四轮无人干预的抓取与释放。
系统先由腕部深度相机与感知程序生成物体状态,再把当前任务、目标和可执行动作交给 Jev。模型参与目标选择与下一步动作等决策,底层程序负责运动指令、动作前置条件和边界检查。
真机还多了一项仿真演示容易省略的工作:处理异步请求。机械臂持续运行时,旧状态下提交的答案可能已经过时。robojev 会按状态变化等条件触发请求,丢弃过时结果,并在模型没有及时给出新答案时维持或暂停动作。
因此,机械臂控制循环的频率,不能直接当作模型调用频率。控制程序需要持续工作,模型则在需要新决定时被调用。
这份记录支持特定场景里的真机接入:感知和几何参数针对固定桌面纸杯做过调整,原始运行日志没有公开。它属于作者报告的试验结果,还不能据此推断陌生物体或复杂环境中的可靠性。
实际效果:任务已跑通,可靠性与增益分别看
这些项目记录显示,Jev 可以接入机械臂任务流程,在限定场景里完成操作;失握和错误抓稳判断也说明,稳定精确执行仍有缺口。已有结果主要来自项目作者记录,本文没有独立复现实验。
EmbodiedJev 还报告了 Meta-World 的小样本对照:到达、推物、抓放三类任务,各用两个种子,Jev 与 GPT-6 Astra 都完成5/6局。Jev 的请求延迟中位数为0.328秒,对方为4.011秒。不过,抓放成功只要求物体距离目标不超过7厘米,不要求松手和撤离;确定性参考控制也完成5/6,仅用于验证控制链路。
因此,这组测试支持较低的模型请求延迟,尚不足以证明通用可靠性或优于规则控制。系统完成了任务,其中还有候选设计、感知和控制软件的贡献。模型是否提高成功率、降低开发工作量、适应变化的指令,需要各自的对照证据。
我的建议是从已有稳定控制流程接入一个决策点,保持感知、动作接口和任务条件一致,比较完成率、掉落、总耗时,以及指令或布局变化后的表现。候选不足时应扩充技能或重新规划;判断与反馈冲突时应暂停检查。这样才能确定 Jev 增加了什么能力。

推荐阅读





×
右键可直接复制图片