 阅读时间大约8分钟(2881字)
2026-10-12 机器人大小脑与 System 0、1、2:怎样区分?
来源:豆包
作者:毛不毛 出品:具身智能前沿导读机器人“大小脑”与System0、1、2都在描述从理解任务到执行动作的分工,但它们没有固定...
作者:毛不毛 出品:具身智能前沿
导读
机器人“大小脑”与 System 0、1、2 都在描述从理解任务到执行动作的分工,但它们没有固定的一一对应关系。本文结合优必选、Helix 与 KinetIQ 的公开说明,解释两种叫法的粒度和边界,再比较固定机械臂、轮式双臂与双足人形的应用场景。关键是分清任务目标、动作策略和身体控制,再核对具体系统怎样连接这些能力。
两种叫法,描述的是什么
机器人听到“把桌上的杯子放进托盘”,需要理解目标、确定抓取动作,再驱动关节完成操作。“大脑/小脑”和 System 0、1、2 都可以用来解释这段分工,却不能直接画上等号。
“大脑/小脑”借用人体结构作功能比喻,具体边界由方案定义。介绍机器人时,有时用它概括理解与决策、运动规划与控制的分工;优必选的官方技术能力页则将“大脑”对应感知,将“小脑”对应运动规划与控制。
因此,读到“小脑”时,要继续确认它包含动作生成、运动控制中的哪些工作。这个名称并不专属于有腿的人形机器人,也不能仅凭名称推断系统采用了什么算法。
System 1、System 2 借用了认知心理学快慢思考的术语;一些机器人架构在此基础上引入 System 0,进一步区分语义处理、感知动作策略与身体控制。在这些实现中,编号用于标识工程模块,不能视为人体脑区的严格对应。
两种叫法描述了有重叠的能力分工,具体边界由采用者定义。“大小脑”也可以对应真实模型和控制模块;System 编号同样需要具体说明,才足以让读者理解接口。两套名称本身并不构成互斥的技术路线。
它们与“物理 AI”“具身智能”也处于不同层面。物理 AI 侧重让系统感知、理解物理世界并在其中行动;具身智能侧重智能体借助身体的感知与行动,与环境交互。NVIDIA 对两者的说明都覆盖机器人与自动驾驶,应用范围有大量重叠。
本文讨论的是机器人系统内部的分工:物理 AI、具身智能提供领域背景,“大小脑”和 System 分层用于描述架构,固定机械臂、轮式平台和双足人形则是身体形态。三者不能混成同一套分类。
System 2、1、0,分别接住哪段工作
先沿一个示意抓杯任务理解三种职责。下面的杯子与托盘是教学场景,不是厂商实测流程。
System 2 处理目标与语义。“放进托盘”需要确定对象、理解要求,并将目标交给可执行能力。KinetIQ 的任务层把操作、导航、感知查询和恢复行为组织为可调用工具,根据返回结果安排下一步。
但目标未必以文字步骤表传下去。原版 Helix 的 System 2 接收图像、机器人状态和语言指令,生成模型内部的数值表示,也就是隐向量,供动作模型使用。工具调用与隐向量是不同接口,不能混成一种实现。
System 1 根据当前观察产生动作。它要回答手怎样靠近、下一段怎样运动。视觉—语言—动作模型(VLA)是实现这种能力的一类方法,将图像、语言目标及身体状态转成动作输出。输出可以是手的位置与朝向,也可以是关节目标,具体形式由架构决定。
KinetIQ 的 System 1 给出手、躯干或骨盆等部位的目标位姿;位姿就是位置与朝向。Helix 02 的 System 1 则输出全身关节目标,而且接收指尖触觉与掌心相机。因此,动作策略也能处理接触后的变化。
System 0 让运动目标落到身体上。在采用这个名称的架构里,它持续读取身体状态,跟踪上层目标,处理关节协调与物理约束。Helix 02 使用学习式全身控制器;KinetIQ 采用上身逆运动学控制,并在双足平台结合下身运动策略。逆运动学由目标位姿求出相应关节配置。
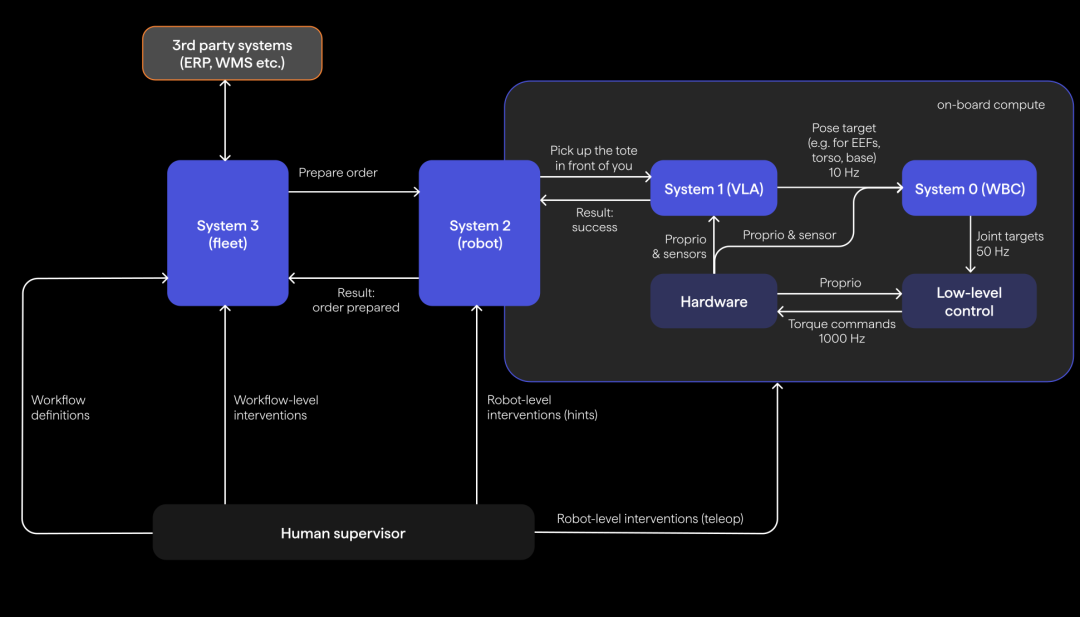
图片说明:KinetIQ 的 System 2、1、0 分别连接任务、动作策略与身体控制,下方还有独立底层控制。左侧 System 3 负责多机器人调度;该图是具体实现,不是行业统一分层。图片来源:Humanoid
为什么不能把大脑、小脑直接换成编号
如果用“大脑负责理解与决策,小脑负责运动”概括上述职责,动作策略与身体控制就可能被放进同一个“小脑”里。这种说法能解释整体方向,却不足以判断谁输出轨迹、谁跟踪关节目标、谁处理接触反馈。
下面按本文的功能归纳对照,而不是给各厂商规定模块名称:
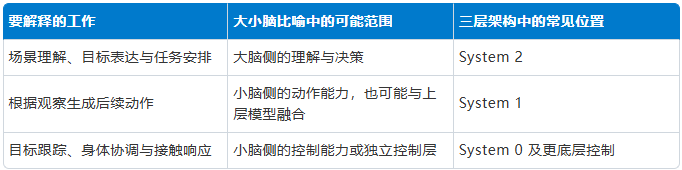
名称相近,不能证明模块边界相同。原版 Helix 的 System 2 为 7–9 Hz,System 1 为 200 Hz;Helix 02 又引入 1 kHz 的 System 0。KinetIQ 的 System 0 为 50 Hz,下方另有 1 kHz 柔顺控制层。不同方案对“最底层”的划分并不相同。
频率也要结合接口理解:模型多久产生一次预测,与预测出的动作多久执行一次,是两件事。一次预测可以包含多步动作,不能只凭一个 Hz 数字推断全部推理延迟。
所以,看“大小脑”方案时,需要追问小脑包含哪些能力;看 S0/S1/S2 方案时,需要追问每层接收和输出什么。两种叫法可以解释同一套系统,也可以反映不同的组织方式。
固定机械臂:分层思想同样适用
固定机械臂也有运动规划与控制能力,但这些模块不一定叫“小脑”。运动规划器或动作策略决定手怎样靠近目标,运动控制器让关节跟踪目标,并根据测量状态调整输出。它们承担了某些方案归入“小脑”的工作;是否使用这个名称,要看采用方的定义。
如果任务、工位和对象都已确定,机械臂可以通过预设程序、运动规划和控制器完成操作。引入自然语言交互后,“把杯子放进托盘”提供的是任务目标,抓取位置、运动轨迹与接触响应仍要结合现场状态确定。
因此,讨论固定机械臂时,可以直接说任务规划、动作策略和关节控制;分析明确采用“大小脑”或 S2/S1/S0 的方案时,再使用其名称与定义。是否引入语言模型,仍由任务需要决定。
Franka 的 FCI 就提供一个具体的底层接口:以 1 kHz 发送关节力矩、位置或速度等控制值,并接收关节测量与外力估计等状态。它展示了命令与反馈怎样连接,不代表 Franka 将这个接口称为 System 0。
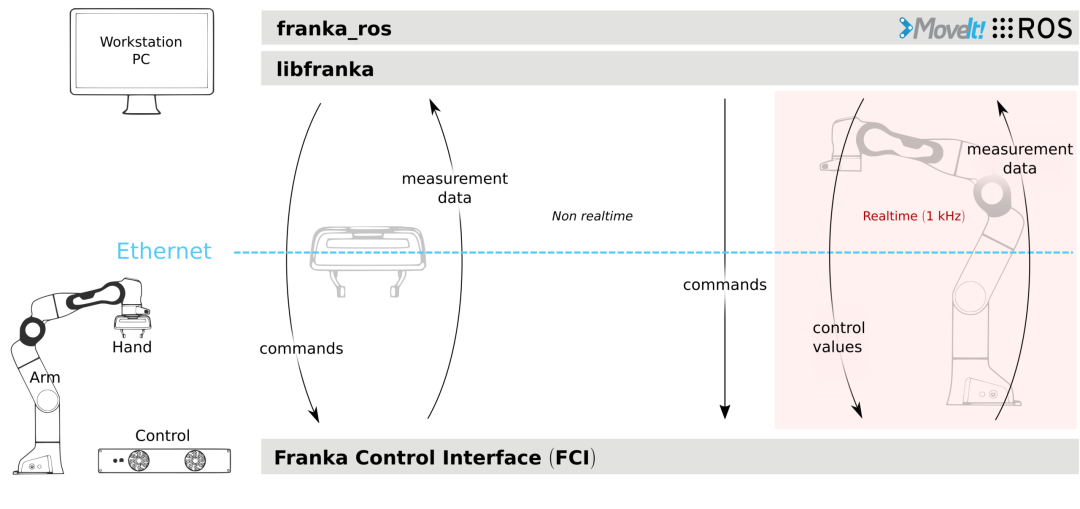
图片说明:Franka FCI 官方图区分非实时命令与 1 kHz 实时控制通道。该图用于说明机械臂的执行接口,不作为 System 0 命名依据。图片来源:Franka Robotics
对插孔、擦拭等接触任务,还需要核对策略与控制器怎样表达、调节接触要求。层级名称本身不能替代力控接口和保护机制。
轮式双臂与双足人形:身体改变了哪些约束
“固定/轮式/双足”描述身体形态,“大小脑/System 分层”描述能力分工。这是两个不同维度,不能把某一种分层限定给某一种外形。
轮式双臂要决定底盘停在哪里、两只手怎样操作。杯子超出当前手臂范围时,移动底盘可以改变可达空间。系统可以先到位再操作,也可以联合规划底盘与手臂;MoveIt 的移动操作教程展示了后一种配置,并区分纯导航与协调操作。
双足人形进一步需要处理站立与行走中的动态平衡。伸手改变身体姿态,迈步又改变手与目标的相对位置,因此操作与运动之间要有明确的协调接口。
KinetIQ 的轮式与双足平台共用上身逆运动学控制,双足平台另有下身策略负责步态、平衡与恢复。Helix 02 则通过动作策略给出全身关节目标,再由 System 0 执行。两者都连接操作与身体运动,但组织方式不同,不能仅凭“全身控制”就认定是同一方案。
双臂协作又是一个独立维度。固定底座也可以有双臂。两手共同搬箱子时,除了各自到达目标,还要配合相对位置与朝向;KinetIQ 可以在控制层启用双臂相对位姿约束。它是协作要求的具体落实,不是新增一个认知层级。
因此,迁移到另一种平台时,上层任务意图可能相似,动作空间、身体状态和控制约束仍须重新适配。共享分层思想,不代表模型和控制器可以原样通用。
应用时,先确定你要解释什么
选择描述方式,要看讨论目的与实际实现,而不是按机器人外形分配名称。介绍整体能力时,可以用“大小脑”说明理解、决策与运动的分工;分析 Helix、KinetIQ 这类已明确编号的方案时,则沿 S2/S1/S0 检查模型接口与运行节奏。
这也不是“科普用大小脑、研发用三层”的固定规则。工程团队可以把大小脑定义成具体模块,产品介绍也可以使用 System 编号;真正有用的是名称背后的职责、输入输出与反馈。
无论使用哪种叫法,都可以沿四个问题检查实际方案:
• 目标怎样传下去?是技能调用、语言目标,还是模型内部表示?
• 动作是什么形式?是末端位姿、关节目标,还是更直接的控制命令?
• 身体怎样执行?由谁跟踪目标,怎样使用真实状态和接触反馈?
• 失败怎样返回?谁判断局部调整是否足够,何时重新安排任务?
例如抓杯时,“夹爪已闭合”不能单独证明杯子被持住。这个区别会影响是否继续搬运,与系统采用哪一套名称无关。
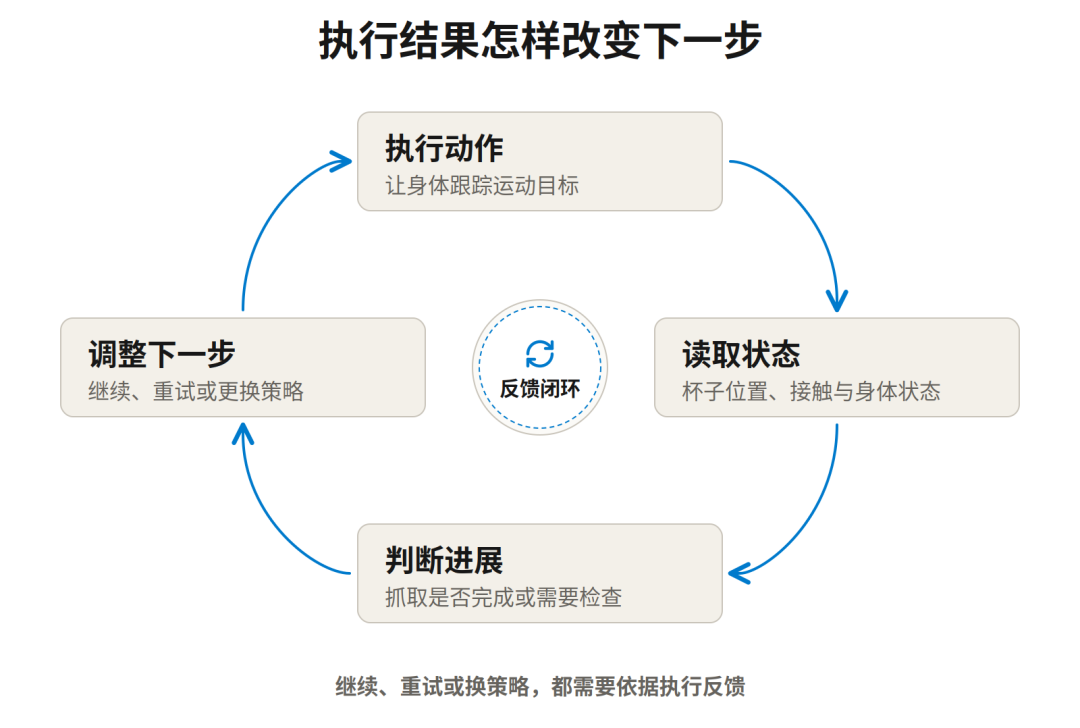
一套机械臂系统可以用规划器和控制器完成操作,也可以在具身智能方案中被描述为“大小脑”或 System 分层。判断它的能力,要看目标如何变成动作,动作如何适应身体,执行结果又如何改变下一步,而不是看它拥有几个“脑”或几个编号。

推荐阅读





×
右键可直接复制图片