 阅读时间大约8分钟(3133字)
16小时前 机器人行业真的懂“跨本体”吗?三篇最新论文可能会戳破一个共识
来源:人形大讲堂
命脉还在人手里。
作者:北野五 出品:人形大讲堂
行业内这几年有一座绕不过去的大山,本体不会有统一的样子,每家公司产品的身高、关节数都不相同,机型一年比一年多,要是换一台机器就得从头训练一遍模型,软件永远追不上硬件。
由此推出一条必经的路,行业管它叫跨本体,意思是让同一个模型跨过不同机器人身体上的差别,接管多副身体。
这是我们最想要的能力,过去这件事一直被当成模型能力来讲,好像模型够聪明,机器人自己就能跨越具身鸿沟。
事实似乎并非如此。10月24日到26日,三天里接连有三篇关于跨本体研究的论文发表,本体、动作、房间,层层叠叠抽丝拨茧。研究者发现,跨本体的本质更像翻译。一副机器人的身体有多高、关节怎么转,一个房间里桌子多高、杯子多重。这些数据得有人写下来喂给模型,模型才认得这副身体。
三篇论文没让模型自己去完成所谓的跨本体部署,它们问的都是同一件事,这些数据是谁写的、又是怎么喂进去的。
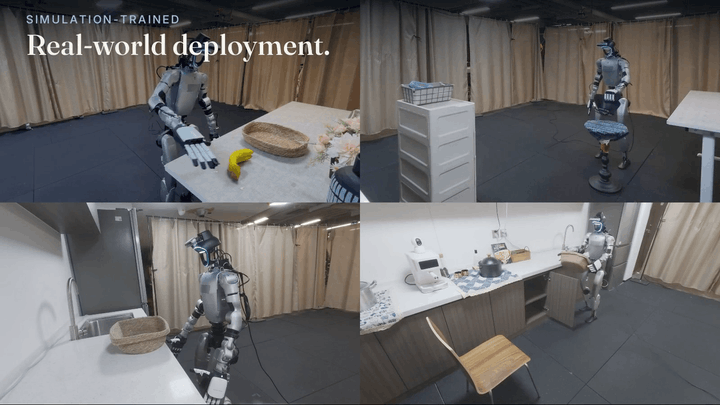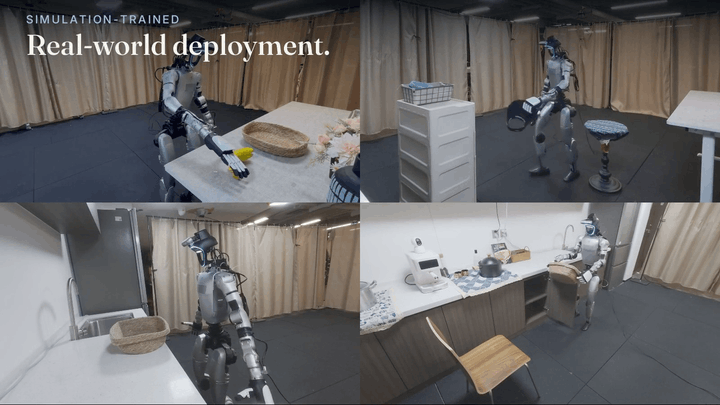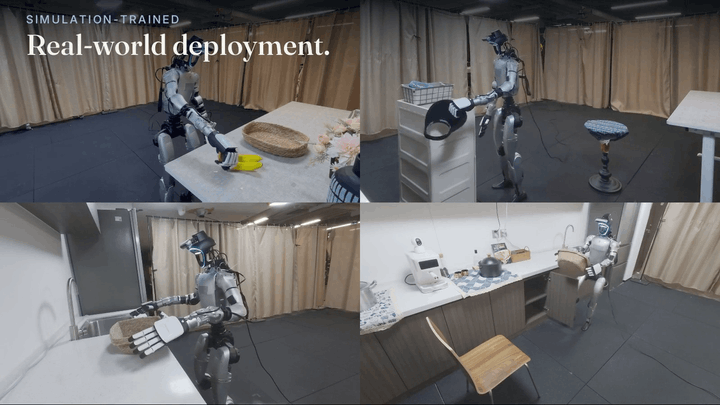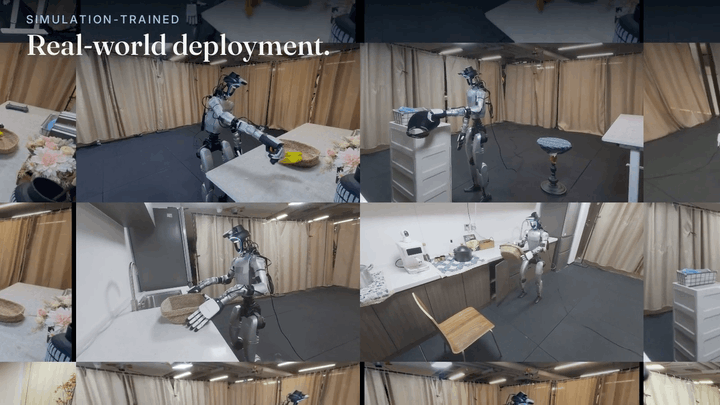
图注:仿真里练出来的策略,第一次上真机就在四个真实场景里搬东西、放东西、推篮子。官方演示视频原样截取,未做变速。图片来源:Zero-HLM论文项目页
PART 01
先给身体写一张表
第一天挂出来的是MimicAll,从本体出发。它要回答的问题最直接,模型怎么认得一副新身体。
做法是配一张表。表上写清这台机器人有多高多重、每段肢体有多长、每个关节怎么转、能使多大力。有了这张表,同一个模型才知道自己的动作该落在哪里,不会把一条腿的动作安到另一条腿上。
论文管这张表叫结构化身体条件,分整副身体和每个关节两层写。模型读三样东西,这张表,过去几帧看到的画面,一段按这具身体尺寸改过的示范动作。读完,它算出每个关节该动多少。
覆盖面是16个不同系列的机器人、4096种身体变体。这个数字说的是训练时见过的身体种类,不是造了四千多台机器。
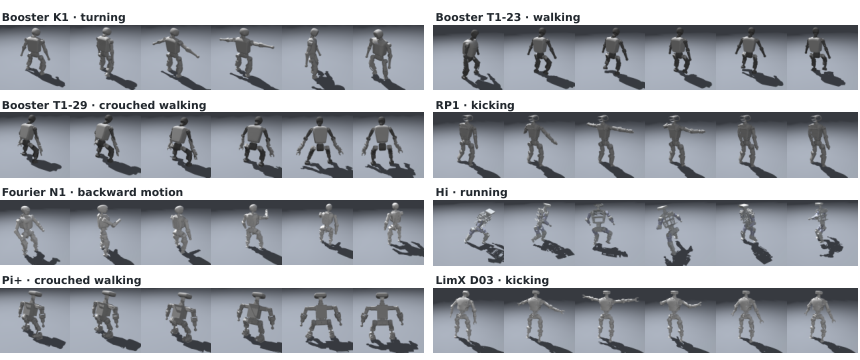
图注:八种不同型号的人形,同一个模型各做各的动作。每行标的是厂商型号和动作类型。图片来源:MimicAll论文Figure10
在仿真条件下,同样多的训练量,把人形机器人的身体随机改成各种尺寸。让这台机器人跟着做一段30秒的动作,成功率99.4%。只给一具身体训练的模型,成功率42.9%。
研究者还做了一组对照。把那张表故意配错,填进另一副身体的参数。模型的成功率从61.7%掉到47.0%,少了14.7个百分点。
表配错了,成功率就退回去,模型确实在读那张表,不是碰巧学会。
同一个模型换到训练时没见过的机器人系列上,成功率也会掉。见过的系列上成功率最高67.6%,没见过的8.2%,差59个百分点。
一具新身体到手,得有人去量它的关节、对它的尺寸、试它每个关节能使多大力,再把这些数据填进去。论文对这一步只有半句交代,工程上要专人来做。
PART 02
数据影响似乎不大
第二天那篇X-WBC往前走了一层,翻动作。身体能认了,动作还不能共用。
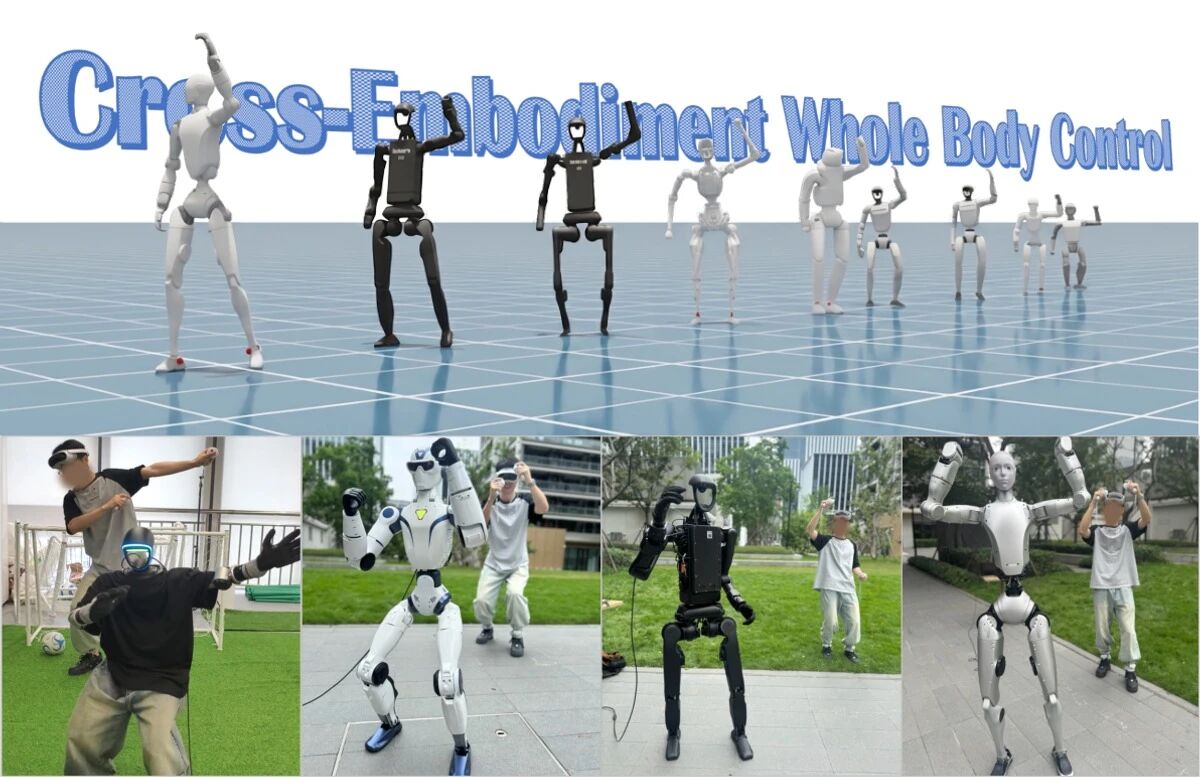
同一套动作有三种记录方式。录像里人在做一遍、机器人自己示范一遍、人还可以戴上VR设备做一遍,这一遍记下的是手腕和头部的位置,三种方式互不相通。X-WBC把三种都换算成同一种记法,再用一个模型去学这些动作怎么连成一整套。
这篇9月14日首发,10月25日更新到第二版,已被机器人学习领域的会议CoRL2026接收,是三篇里唯一过了同行评审的。
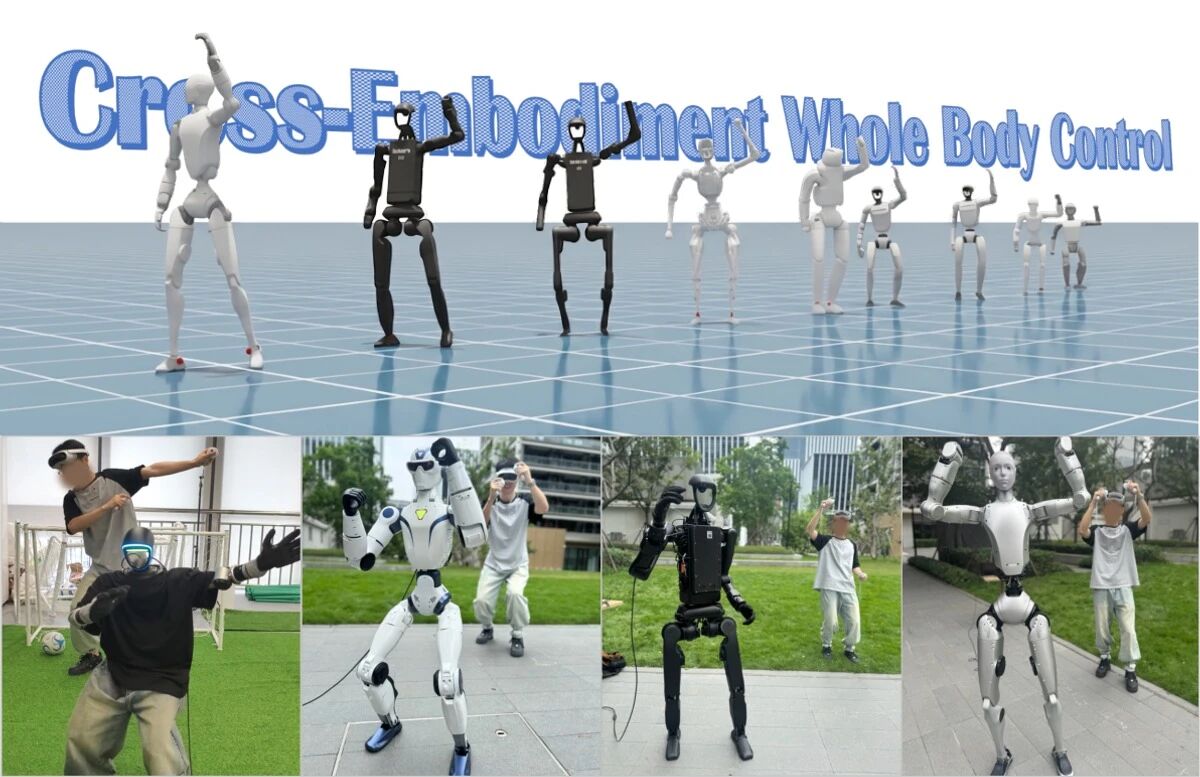
图注:上半是不同人形做同一个举手动作。下半四格是真人戴VR头显做动作,旁边的机器人跟着做。图片来源:X-WBC论文Figure1
换算之后,模型分两层。上面一层是共享的,管的是要做什么。下面一层,每台机器人各有一个小模型。这个小模型管的是这具身体怎么做到,把共享的动作落到自己的关节上。
四台真机参与了验证。最矮123厘米,最高182厘米,关节数27到29,出自同一家厂商。
其中一台用四台的数据一起训练,成功率98.60%。只用自己的数据训练的完成率是97.69%。另一台是93.22%对92.22%。两台分别多出0.91和1个百分点。
第一天MimicAll走的是同一条思路,研究者把身体随机改尺寸,一个模型跑到99.4%,只喂一具身体的版本是42.9%,差56.5个百分点。X-WBC在真机上拿到的是0.91和1。
差在哪,论文没直接说。能看见的是这四台机器本来就靠得近,身高跨了59厘米,关节数只差两个,还是同一家厂出的。跨得更远会怎样,这篇论文也没给出结论。
X-WBC能证明的只有一条。动作能换成同一种记法,换完之后,每具身体还是要单独训练一次。每进一具新身体,都要再训练一个小模型,把它链接上共享的动作描述。翻译动作靠这个小模型,小模型是怎么训练出来的,论文没有交代。
PART 03
环境也需要翻译
10月26日发表的Zero-HLM,要翻译的不是身体,是一个房间。
桌子多高,杯子多重,机器手撞上桌沿会不会穿过去。这些数据不在机器人身上,在环境里。要把一台机器从A房间挪到B房间还能干活,就得把这些数据也交给模型。Zero-HLM做的事,就是把一个房间变成一串模型能读的数据。
做法是拿手机把一个房间拍一圈,软件把拍到的画面变成电脑里的场景。变成场景之后,东西的大小、重量、碰撞都要跟真实场景的对得上。机器手在这个场景里试做动作。如果做不成,算法就再次改动作,也改场景里物体的位置和重量,来回试几轮。能做成功的动作被留下来,攒成一批,拿去训练,练出来的模型直接装进真机。
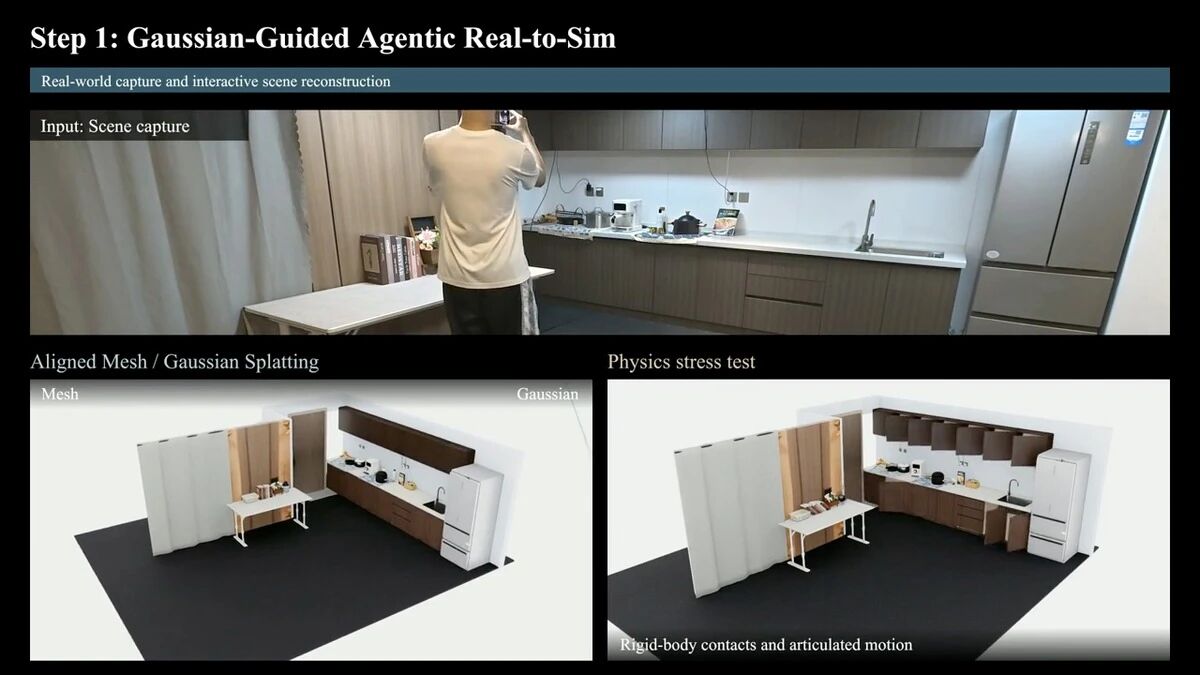
图注:上半是研究者举着手机扫厨房。下半左边是软件重建出的场景,右边是加上碰撞与关节运动后的版本。图片来源:Zero-HLM论文项目页演示视频
起点是45条动作,人在仿真里遥控机器手做的。这套流程最后生成4800条动作数据。
换个房间还灵不灵是这样测的。改动有五种,两个任务里,机器人出发的位置各挪一挪,抓东西的位置变一变,放东西的位置变一变。最后一种是把要抓的物体和落点一起换掉。五种汇总下来,用纯真机数据训练的模型成功率23%,用纯仿真数据训练的模型成功率69%。最狠的一组是物体和落点一起换,从20%到100%,全程没加一条真机数据。
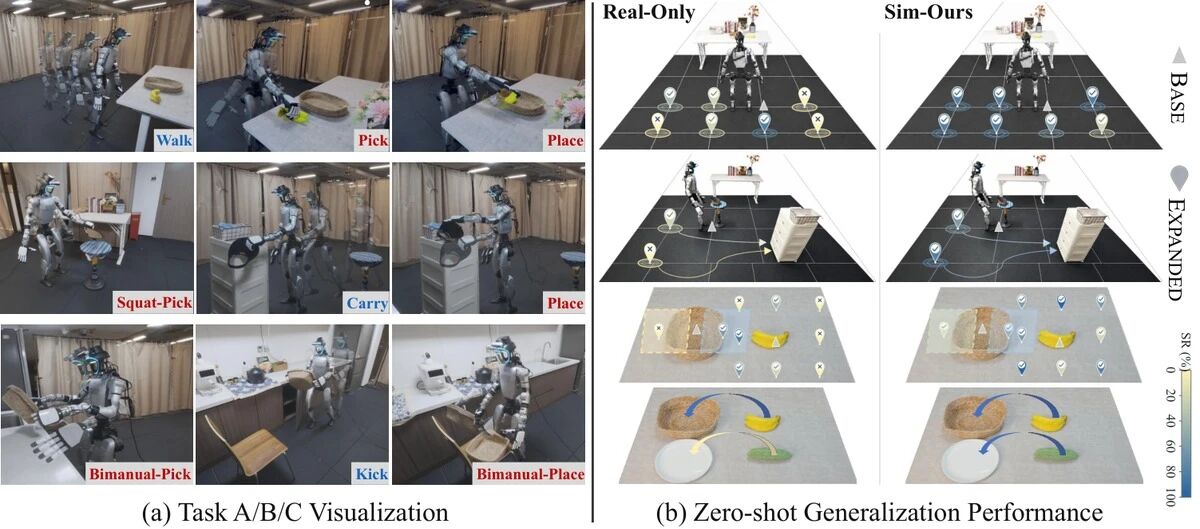
图注:左边九格是三个任务的真机实拍,标着走、抓、放、蹲下抓、搬、踢。右边是只用真机数据与纯仿真数据的对比热力图。图片来源:Zero-HLM论文Figure9
69%这个数据有三个条件。比的是纯仿真和纯真机,不是仿真训练完再拿真机数据补一轮。任务只有三个,都是移动加抓放,不含插拔、软的会变形的物件、靠手感使力的活。真机评测每个任务20次试验,样本不大。
这三类动作都离不开两个物体碰上那一刻的产生的力,仿真到今天还算不准这一刻的力。这条路虽然有效,时间账成本似乎并不低。
同样采50条做成功的动作,真机上人要忙1小时21分,仿真里只要34分钟,省下47分钟。
省下的47分钟不是白来的。仿真这一侧,得先有那个房间。论文的表格里单列了一项,一个房间从拿手机拍到能用,7小时13分。同一张表还记了22.82美元,那是流程里用到的软件和云服务订阅费。软件便宜,贵的是那7小时里的人。
7小时花在哪,表上也拆开了。把手机拍到的画面变成电脑里的场景,1小时47分。把场景导进跑物理仿真的软件,又花1小时21分。七个要抓的物件单独建一遍模,4小时5分,占了一多半。
只采50条数据的话,仿真这一侧连建房间一起算,要接近8小时。真机还是那1小时21分,工时是真机的5.76倍。
要采到450条以上,两边的时间才打平。论文最后生成4800条,远超这个数量。这套办法成立的条件是批量操作,工时没有消失,只是从现场挪到了电脑前。这7小时里,人做的事是架着手机扫房间,把家具一件件摆进电脑,给七个要抓的物体各建一遍模。
PART 04
人工的作用大于模型的作用
三篇论文翻译的范围一层比一层大。MimicAll翻译一具身体的尺寸和关节。X-WBC把不同来源的动作记录换成同一套写法。Zero-HLM推得最远,连一个房间里的碰撞和摩擦都算了进去。
三篇没有一篇说模型自己搞定了差异,它们说的是同一件事,差异得一条条写清楚,模型才能跑。写清楚这一步目前由人来做,硬件厂每多开一个型号,就多一遍这种活。
跨本体的快慢,也就不由有多少张显卡决定,由会写这张表、会搭这种场景的人有多少决定。
从身体到房间,这条链上最缺的是三种人。能给身体写参数的,能在电脑里搭出物理对得上的场景的,提及能把仿真和真机的落差一点点校回来的。各地在建的数据采集中心买得到采集小时数,买不到这批人。
模型也在学着自己翻译。一条路是把不同机器人做的动作都换算成同一种内部格式。另一条路是让模型先学会一件事,做了这个动作之后,画面和物体会怎么变。学会了这件事,一部分原本要人填进那张表里的数据就能省掉。两条路做的都是同一件事,把原本要人做的那一步,挪进模型内部。
到目前为止,翻译还是人在做,边界还在人这一侧。跨本体的进展,就是这件事从人手里往模型手里挪的过程。4096和4800这些数量在涨,说的是模型能自己覆盖的范围在扩。
扩到哪一步,看两个数字,仿真出来的数据在训练里占到几成,那7小时的建模,摊到了多少条数据上。
卡在哪,现在有答案了。卡在翻译的权柄还在人手里,哪天4096和4800种动作和差异不再需要人来捕捉和填写,行业才算真懂跨本体。
推荐阅读





×
右键可直接复制图片