 阅读时间大约2分钟(755字)
2026-09-15 你对机器人灵巧手的了解有多少?
来源:人形机器人联盟
出品:人形机器人联盟众所周知,机器人灵巧手的驱动方式是决定其操作灵活性、精度和使用寿命的核心要素,目前主流可分为四大类,各有明确的技术特点与适用场景:一、电机驱...
出品:人形机器人联盟
众所周知,机器人灵巧手的驱动方式是决定其操作灵活性、精度和使用寿命的核心要素,目前主流可分为四大类,各有明确的技术特点与适用场景:
一、电机驱动
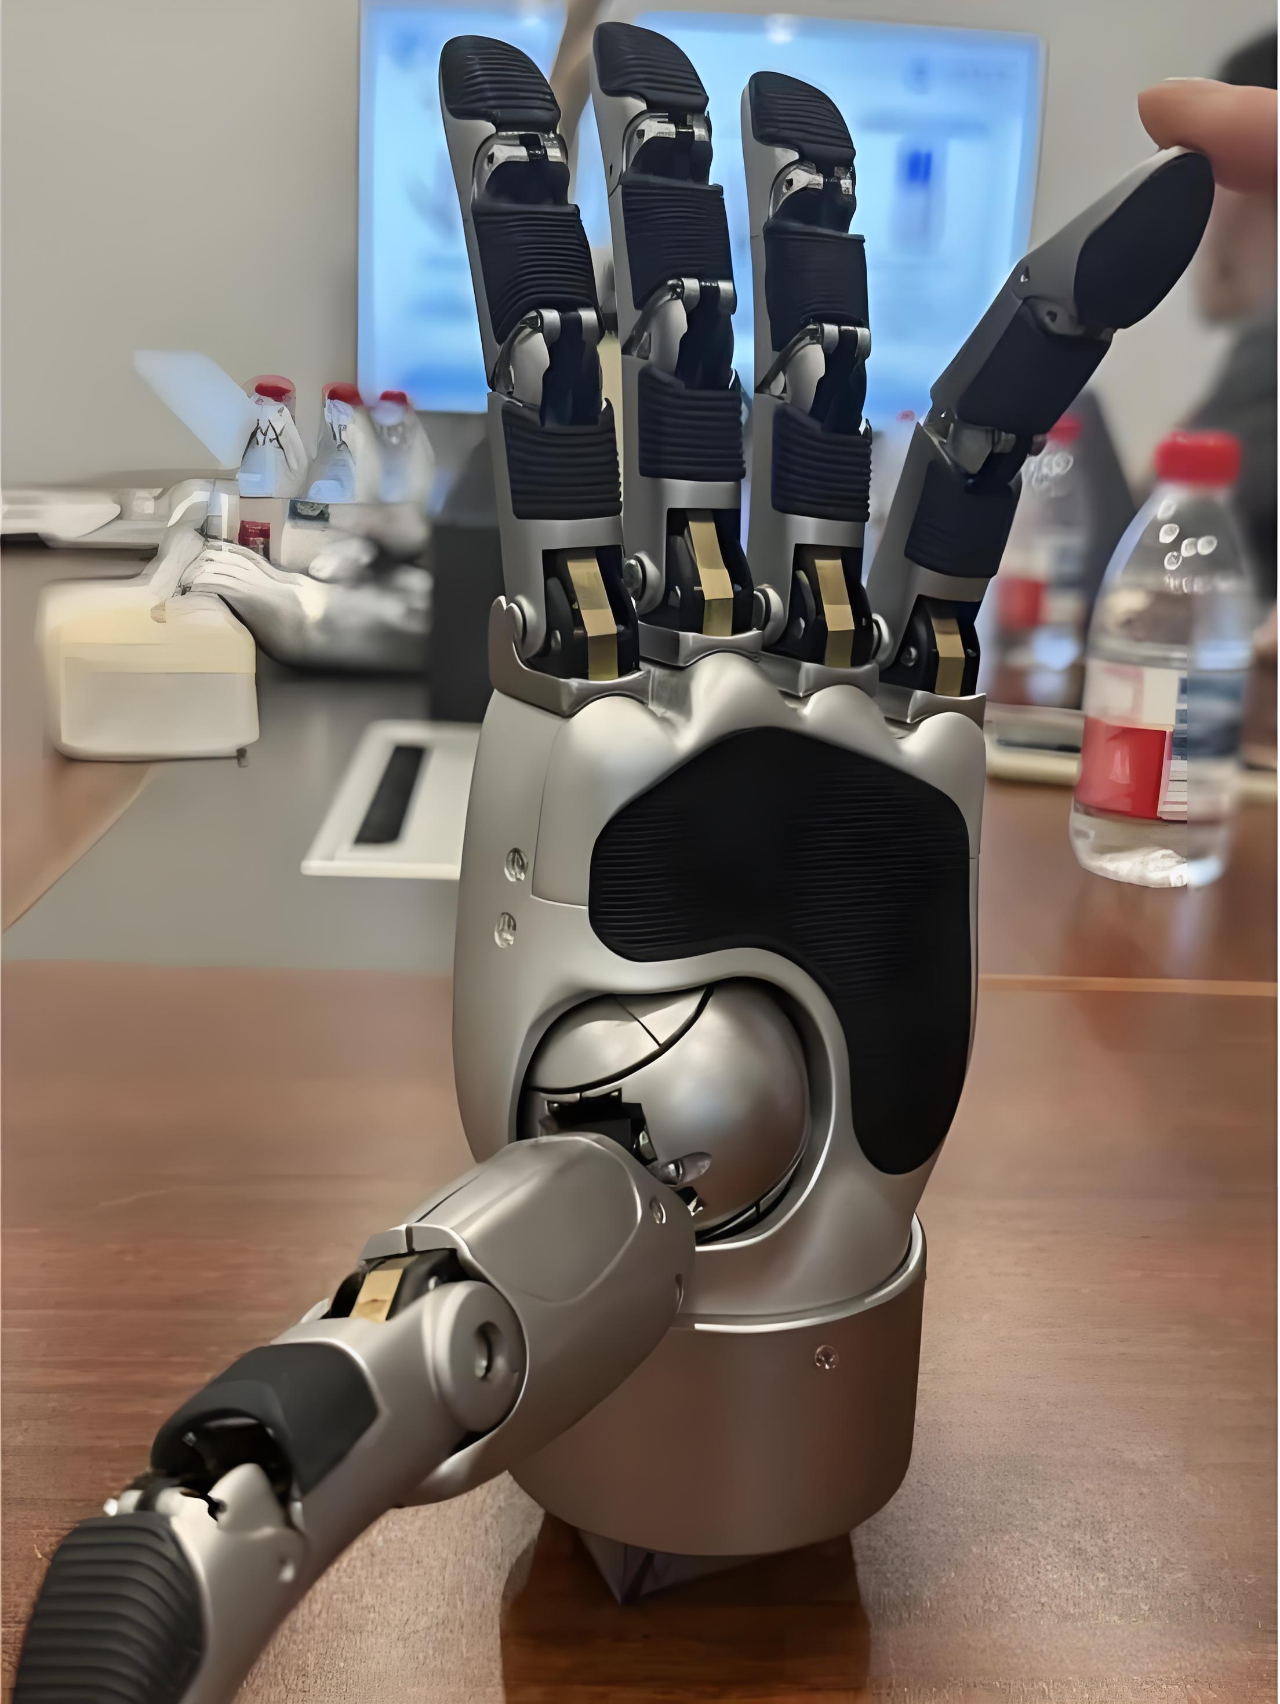
这是当前人形机器人灵巧手的主流选择,利用电动机将电能转化为旋转机械能,搭配减速器、腱绳或连杆机构传递动力,具备操作简单、响应快、控制精度高的优势,适配高精度操作场景,代表产品如特斯拉Optimus灵巧手、星动纪元XHAND系列全直驱灵巧手。
它还可细分出不同技术路线:
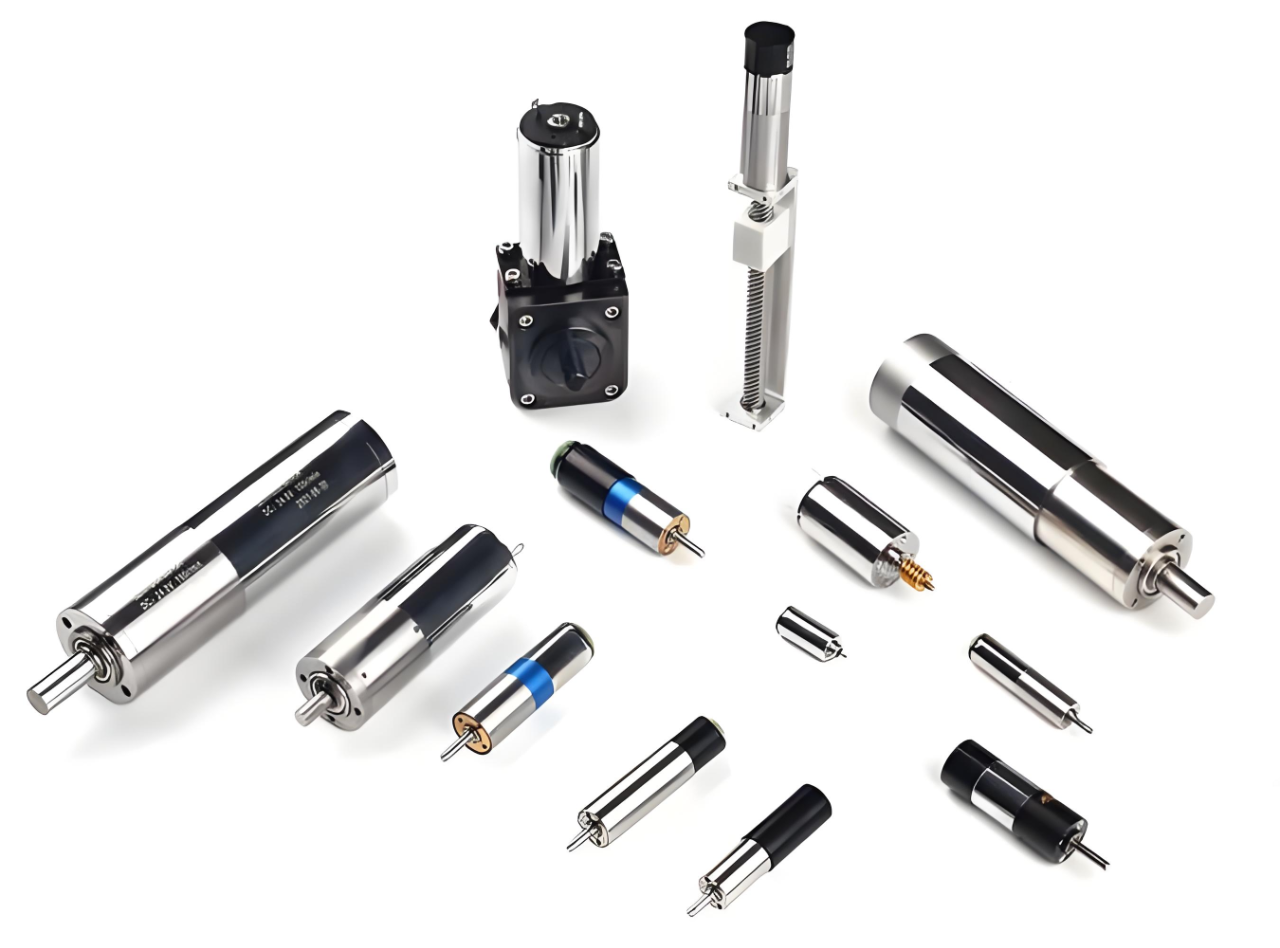
空心杯电机:无铁芯设计消除涡流损耗,体积小、重量轻、运转平滑无齿槽效应,是当前行业首选方案,大量应用在旗舰级灵巧手产品中。
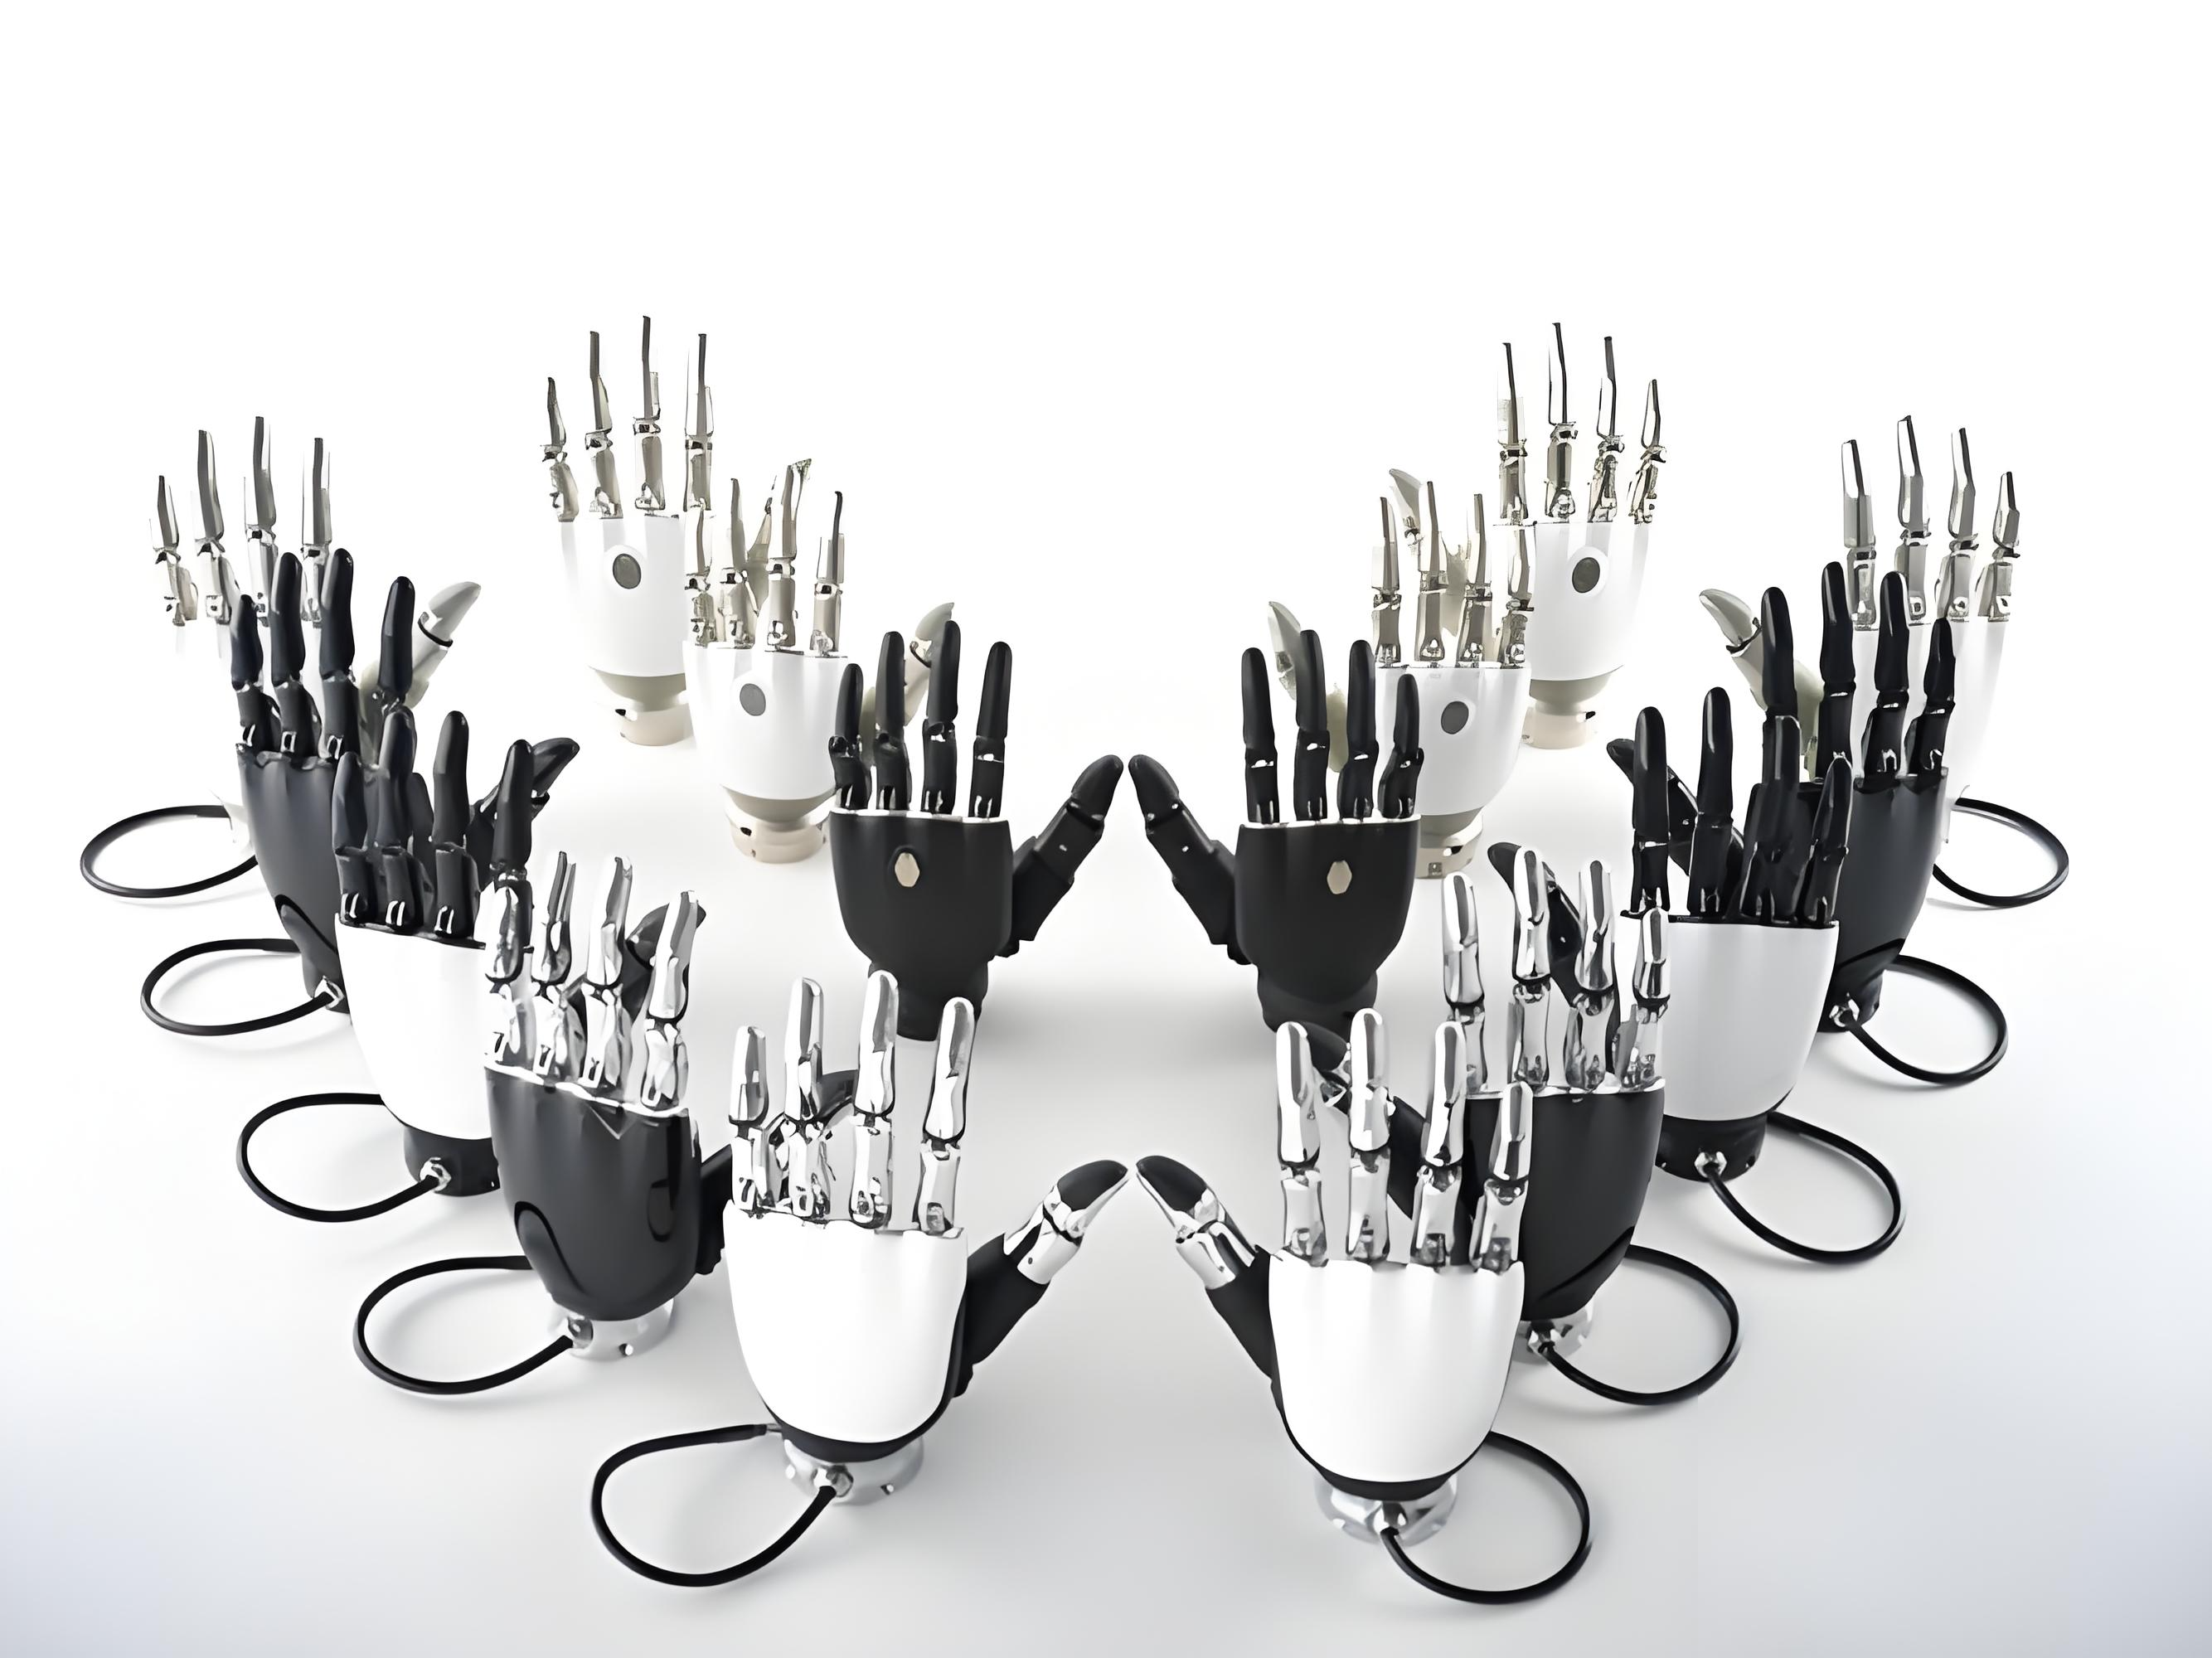
全直驱方案:将微型电机直接集成在手指关节上,去掉所有冗余传动部件,动力无损耗,重复定位精度可达微米级,长期使用无漂移,是目前的技术天花板。
二、气动/液压驱动
这类驱动依靠气体或液体的压力变化带动关节运动,功率密度大、成本低,早期工业场景应用广泛。
气动驱动结构简单,但精度低、负载能力有限;
液压驱动输出力强,但体积大、易受温度影响、维护难度高,仅适配重载作业、特殊工业环境的灵巧手,难以实现小型化设计。
三、形状记忆合金(SMA)驱动
利用形状记忆合金受热形变的特性带动手指运动,结构极简、无噪音,还能实现较大负载,但存在工作时长受限、材料疲劳寿命短、控制精度低的短板,仅能完成简单动作,无法适配复杂精细操作场景。
四、传统传动类衍生驱动
这类是早期灵巧手的经典方案,目前仍在部分场景使用:
绳驱(腱绳)驱动:将动力装置布置在小臂位置,手掌仅传递动力,手掌轻量化效果好,适合基础柔性抓取,但长期使用绳索会出现蠕变变形,精度易下降。
连杆/欠驱动:刚性和稳定性优于绳驱,结构牢固不易故障,欠驱动方案还能自动适配不同形状的抓取物,但主动自由度少,难以完成捏取细小零件这类高难度精细操作。
五、融合驱动
属于新型折中方案,将两种及以上驱动/传动技术组合(比如连杆+绳驱、丝杠+腱绳),兼顾抓取精度与足够的活动自由度,弥补单一驱动的短板,但内部结构复杂、制造成本高、维护难度大,目前还未成为行业主流。
推荐阅读

×
右键可直接复制图片