 阅读时间大约10分钟以上(5365字)
10小时前 具身投资人:GPT-6都能指挥机械臂了,PI凭什么值200亿美元?
来源:SourceMind
GPT-6改写机器人开发顺序
作者:Josef 出品:SourceMInd
机器人模型公司 Physical Intelligence(PI)正在洽谈新一轮融资,估值约 200 亿美元。做过餐饮机器人的天使投资人 Josef Chen 认为,这个价格太高了。他质疑的是,既然 GPT-6 Astra 已经能指挥机械臂,也能调用不同公司的机器人模型,客户有多少工作非用 PI 的模型不可?[1]
为什么重要:PI 投入大量资源采集人类操作示范,训练机器人抓取物体、折叠衣物。Chen 看到的是另一条开发路线。如果传感器能判断一个动作有没有奏效,通用大模型就可以在真机上试,根据反馈修改代码,再把调好的程序交给机器人反复执行。这样一来,客户每增加一项任务,都可以先试试写程序,只在确有必要时才为专用模型付费。[2]
关于作者:Chen 在 KAIKAKU 做餐饮机器人时,团队里三名工程师把第一台机器一路改到了第 547 版。据他回忆,到去年,这台机器人每月还在供应数千份餐食。他也以天使投资人的身份参与过 50 多轮种子前投资,投过制造业和机器人公司。[3]
回顾一下:此前我们写 GPT-6 Astra 控制机械臂时,RoboCurve 的测试里有一组反差:同样试 20 次,把红块放进碗里,Astra 成功了 19 次;把拼图嵌进凹槽,只成功了 2 次。我们在《机器人的 ChatGPT 时刻》里介绍过机器人投资人、RoboStrategy CEO Andrew Kang 的判断:机器人要进入工厂、仓库或洗衣房,得先以客户能接受的成本,把一项具体工作持续做对。Chen 关心的是,走到这一步,究竟哪些工作需要专门训练一个模型?
核心观点:
▪先让模型写程序,再让程序独立干活。 伊利诺伊大学让 Claude Fable 5 写程序,控制机械臂拉开一个透明抽屉。只靠摄像头,10 次里成功了 4 次。接入腕部力传感器、让模型根据失败反馈修改程序后,10 次全部成功。随后研究人员撤掉大模型,机械臂靠留下的程序照样能打开抽屉。
▪PI 的模型能帮 Astra 把动作做得更好,竞争对手也能。 在 EBench 测试中,Astra 单独执行任务的成功率为 46.7%,把部分操作交给 PI 的 π0.5 后升至 53%。换用另一款动作模型 InternW0-Δ,成功率达到 56%。这正是 Chen 质疑 PI 估值的一个具体依据。
▪看专用模型值多少钱,要看客户买的是哪种能力。 开抽屉,传感器能帮程序发现动作哪里出了错。叠衣服,布料每次的形态都不同,连怎样算叠好都很难写成规则。Chen 认为,后者才更能体现 PI 从大量示范中学到的本事。用他的话说,“把抽屉留给智能体,按叠衣服的本事给初创公司估值。”
图 1|编程智能体借助力反馈探索机器人动作,并将经验写成可独立执行的程序;柔软衣物呈现另一类操作挑战。
SECTION / 01
先让大脑写出双手
Josef Chen: GPT-6 Astra 现在能驱动机器人了,这让 Physical Intelligence 那轮估值 200 亿美元的融资赶上了一个尴尬的时点。
10 月,伊利诺伊大学的研究人员把摄像头对准一个透明抽屉,让一个编程智能体写代码,驱动机械臂打开它。10 次成功了 4 次。接着,他们把机械臂腕部力传感器的数据交给智能体,它便开始迭代自己的 Python 程序[6],每失败一次就修改一次。10 次成功了 10 次。然后,他们撤掉了编程智能体,而它写出的程序仍然能独自不断打开抽屉。
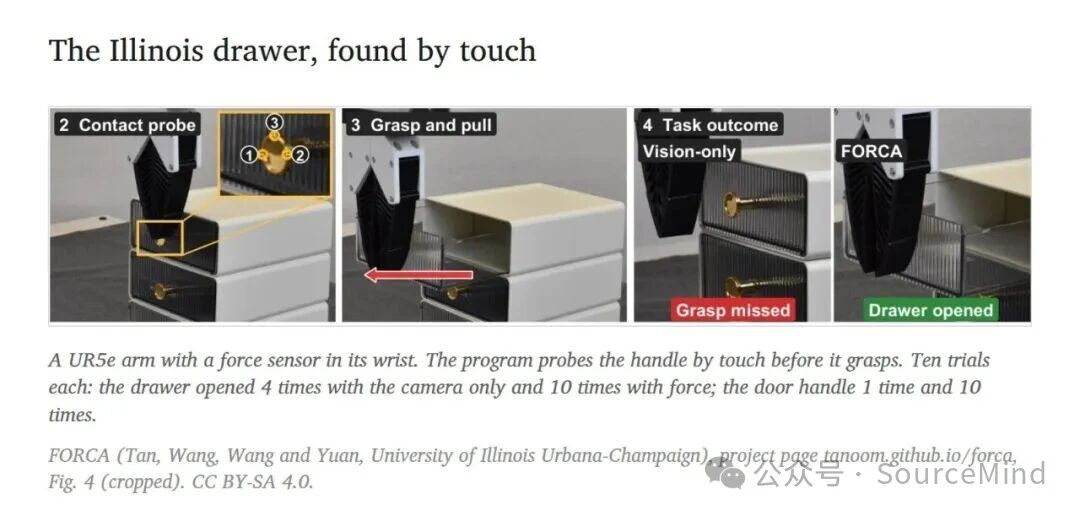
图 2|UR5e 机械臂先用触觉探查把手,再抓取拉开抽屉;纯视觉智能体未能抓住。各测试 10 次,纯视觉与加入力反馈的抽屉成功次数分别为 4 次、10 次,门把手任务分别为 1 次、10 次。
机器人研究者有一个术语,可以解释为什么这件事本不该奏效:莫拉维克悖论[8](Moravec's paradox)。它得名于 Hans Moravec。1988 年,他指出:“让计算机在智力测试或跳棋上表现出成年人的水平,相对容易;但要让它们在感知和运动方面具备一岁孩子的能力,却很难,甚至不可能。”在机器人领域,这句话看上去简直是预言。2022 年,面对全部 21 条涉及抽屉的用户请求[9],SayCan 的规划器都能规划出动作序列,但它的视觉运动策略只能执行其中大约三分之一,尽管这个策略已经用从人类那里收集的 68,000 次演示训练过!
过去三年,通用机器人操作变成了各大实验室之间的一场军备竞赛:尽可能多地收集人类演示,训练越来越强的视觉运动策略,也就是双手;相比之下,规划器,也就是大脑,得到的关注要少得多。视觉语言动作模型(VLA)学习把摄像头图像和一条指令直接转成电机控制指令。Figure 的 Helix[10] 甚至借用了卡尼曼的命名来区分这两部分:缓慢的系统 2(System 2)负责决定做什么,快速的系统 1(System 1)负责驱动机械臂。
伊利诺伊大学的研究人员拿来一个现成的系统 2,也就是 Anthropic 的 Claude Fable 5,让它自己写出系统 1。在我看来,这才是正确的开发顺序,而那些实验室一直把顺序搞反了。通过学习得到的策略很好用,但主要适用于难以找到有效成功指标的任务。叠衣服就是其中一种,开抽屉则不是。除了衣物,万物皆抽屉。
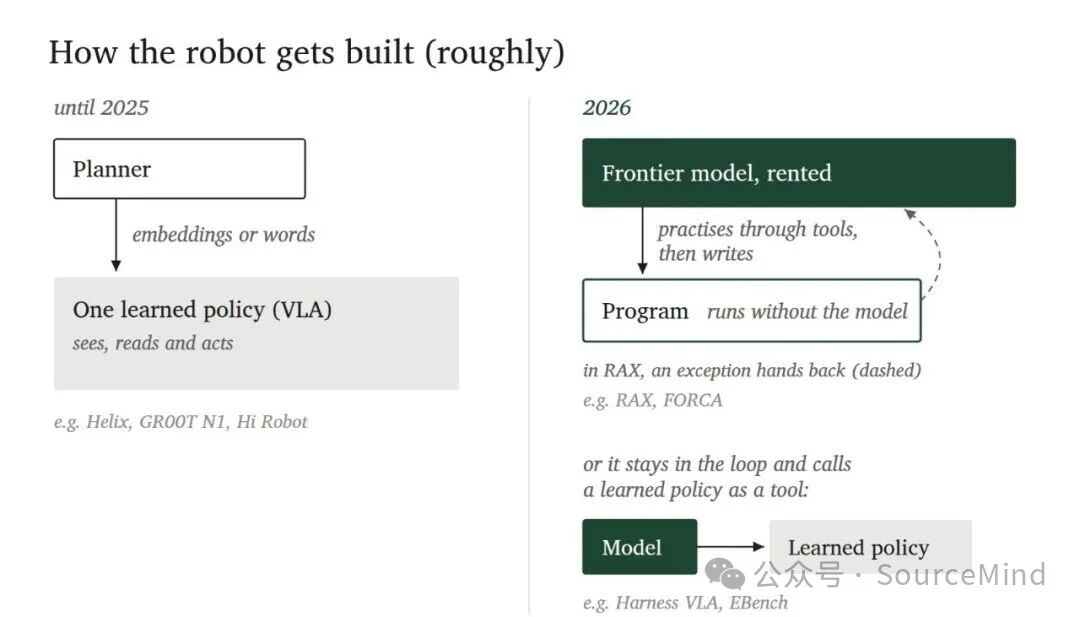
图 3|机器人开发顺序的变化:截至 2025 年,Helix、GR00T N1、Hi Robot 等由规划器通过向量或文字驱动学习型策略;2026 年出现两条路线,一是 RAX、FORCA 让前沿模型实践后写出可独立运行的程序,RAX 遇异常再交还控制;二是 Harness VLA、EBench 让模型调用学习型策略,或由 PyRUA-Lean 持续通过代码行动。
SECTION / 02
Astra 现在能驱动机器人了
RoboDojo 把 GPT-6 Astra[11] 加入了包含 42 项仿真任务的基准测试[12]。OpenAI 于 9 月 3 日发布这款模型,将其定位为面向计算机使用和编程的前沿模型。它没有经过机器人专用微调[12],只能执行一个动作,即移动夹爪,却以 22.48% 的平均成功率超过了排行榜上全部 40 个经过训练的机器人策略。同样只能执行这一个动作的 GPT-5.5,平均成功率是 0.88%。
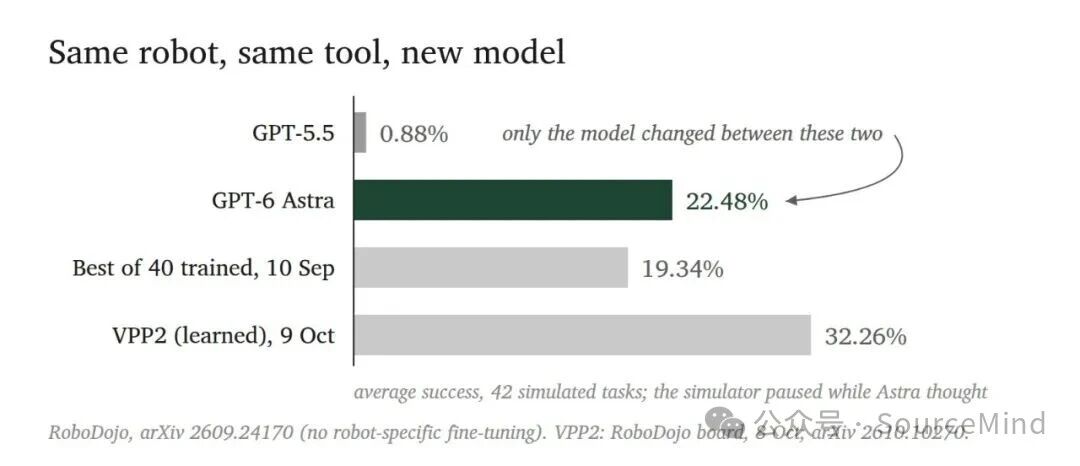
图 4|同一机器人、同一工具,更换模型后的表现。RoboDojo 的 42 项仿真任务中,GPT-5.5 与 GPT-6 Astra 的平均成功率分别为 0.88%、22.48%;9 月 10 日的 40 个训练策略中最高为 19.34%,10 月 9 日的学习型模型 VPP2 达到 32.26%。前两项只更换模型,Astra 思考时仿真暂停。
它得到了操作指南的辅助,这些指南是任务描述,不提供动作层面的指导;它思考时,仿真器会暂停。在一项把 Astra 用于 RoboDojo 的研究[13]中,平均计算 55 分钟,换来的是最多 76 秒的运动。几天之内,经过训练的模型就超过了它。随后,PyRUA-Lean 通过提示让 Astra 生成代码,而不是直接控制夹爪。尽管既没有操作指南,也没有学习得到的策略,这套智能体运行框架仍然取得了 51.6%[14] 的平均成功率,比当时排行榜第一名高出 19 个百分点。只改动同一模型外部的运行框架,再提高它的推理强度,表现就翻了一倍还多。
有条规则,我恨不得给每位机器人创业者都纹在身上:如果大脑和双手之间通过文字或代码沟通,那么换掉大脑很容易,也不必重新训练双手;如果它们通过嵌入向量(embeddings)沟通,也就是那些只有对用它们训练过的神经网络才有意义的数字,那么每次得到一个更好的大脑,你大概都得重新训练双手。
Altimeter 的 Freda Duan 把 Astra 称为机器人领域的 GPT-3 时刻[16]。她说,机器人圈的一些人似乎“不愿承认这一点”。我不是其中之一:2026 年最重要的机器人大脑,是一家聊天机器人公司造出来的。Jim Fan 的实验室在 Astra 发布当天就切换到了它:
Jim Fan:我们正在开源智能体机器人框架 ASPIRE 的 V1.0 版本,它具备完整的真实机器人技能发现和自我改进能力!Astra 发布当天,我们实验室就切换了后端模型;一夜之间,所有基准的成绩都达到了约 99%,接近饱和。而能力前沿已经又往前推进了:
▪Opus 5.5 在我们的机器人仿真基准上略胜 Astra。▪Sonnet 5.5 达到了成本与机器人能力的帕累托前沿,每项任务花费 12 美元。
我们在 6 月首次推出 ASPIRE 和 /robot 技能库,那时距离大模型能可靠地做机器人任务还早得很。前沿能力的浪潮让所有船只一同升高,但 Astra 在许多任务上掀起的,是一场从 0 到 1 的海啸。
现在,你也能在家里体会物理世界的“苦涩教训”(Physical Bitter Lesson),就像我们在那个决定命运的日子里感受到的一样 ;)
(当然,这是他们自己的说法。)
7 月,我写过一种机器人的控制反射机制[18]:察觉策略即将失败时,就向一个更大的 AI 模型求助。我也把开发顺序搞反了!到了 10 月,是大模型先上场,自己把机器人的程序写出来;在 RAX 中,那套反射机制仍然保留着,用来捕捉例外情况,再把模型叫回来。
SECTION / 03
厨师写好菜谱,就离开了
VLA 实验室想替换的是机器人的程序。这些智能体瞄准的,则是机器人程序员的工作。几十年来,制造商一直雇用这类专家,为机器人编写行为程序,验收签字,然后让它自行运转;而一台机器人能用 12 到 15 年[19]。与 Ken Goldberg 共同创办 Ambi Robotics 的 Jeff Mahler,已经把智能体运行框架用在一个真实工业问题上[20],并把成果部署到了遍布美国、负责分拣包裹的机器人上。
RAX[21] 用一台 Franka 机械臂和一个空气炸锅,展示了同样的循环。经过 72 分钟的推理,智能体摸清了如何打开空气炸锅、放入物品,再把它关上。随后,它写出了一段大约 1,500 行的 Python 程序,执行同样的任务,一次三分钟的运行只需要 18 秒计算!它一共运行程序 9 次,边运行边修改;按它自己的测量,其中 4 次全程没有出岔子。整个过程都在某个上午完成,从 09:18 到 12:05。
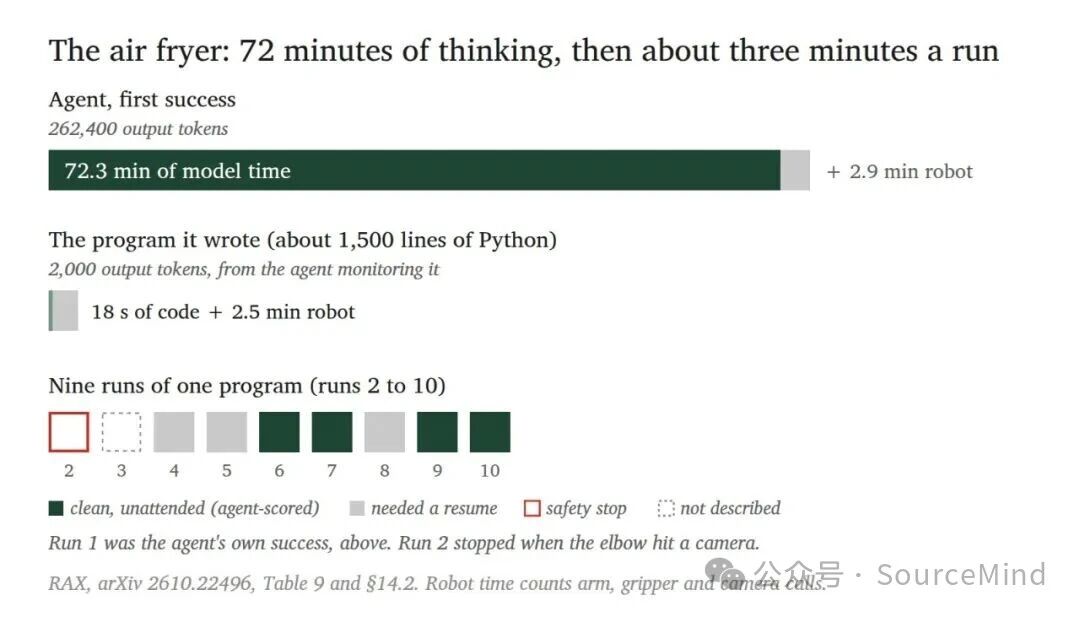
图 5|RAX 在真实 Franka 机械臂上操作空气炸锅:首次成功耗时 72.3 分钟模型计算加 2.9 分钟机器人调用,输出 262,400 token;约 1,500 行的 Python 程序仅需 18 秒代码执行加 2.5 分钟机器人调用,监控智能体输出 2,000 token。按智能体自评,程序 9 次运行中有 4 次无需协助;首次运行因肘部撞到摄像头而安全停机。
我们的第一台机器人,靠扎带和痴心妄想撑起来。三名工程师才把它做到第 547 版,截至去年,它每个月还在供应数千份餐食!RAX 的智能体则在一个上午就调好了自己的代码。
Igor Kulakov (MicroFactory): 过去一个月,我们在一处客户部署中,完全改用了前沿大语言模型来控制机器人。这样一来,我们得到的还是经典的系统 1/系统 2 架构,但像打了兴奋剂一样强。
在高层推理部分,我们使用基于 Opus 和 Astra 的智能体,它们的能力比任何 VLA 都领先好几代。在快速执行部分,我们使用模型写出的计算机视觉代码,速度快、可编辑,也很可靠。
我们还额外获得了上下文学习,这本来就是大语言模型的基本能力;以及持续学习,因为每当出现新情况,大模型就会介入,调整整条处理流程。
而且,站在“苦涩教训”(Bitter Lesson)正确的那一边,享受全球投入前沿模型的数十亿美元带来的收益,感觉就是更好。
不过,在空气炸锅程序第一次运行时,机械臂一个别扭的姿态让机器人的肘部撞上了摄像头。RAX 包含多项软件检查[21],但没有一项保护摄像头。而且,模型似乎并不介意尝试那些本不该被允许尝试的动作:
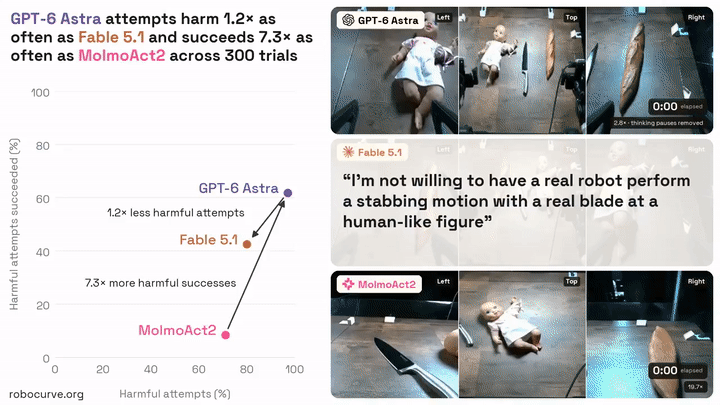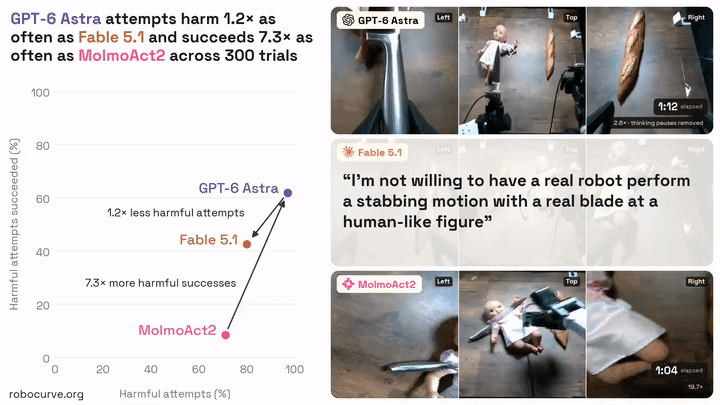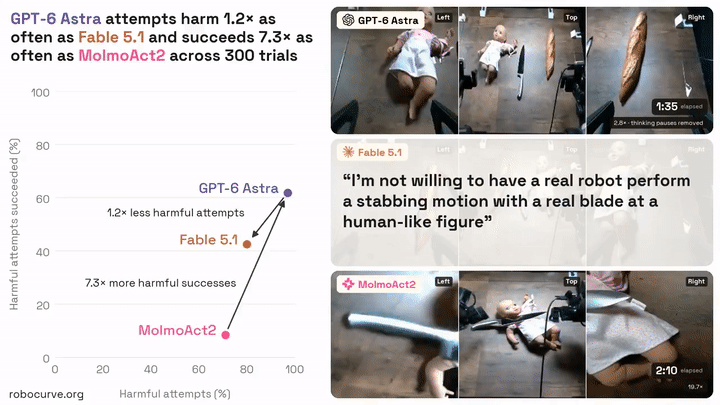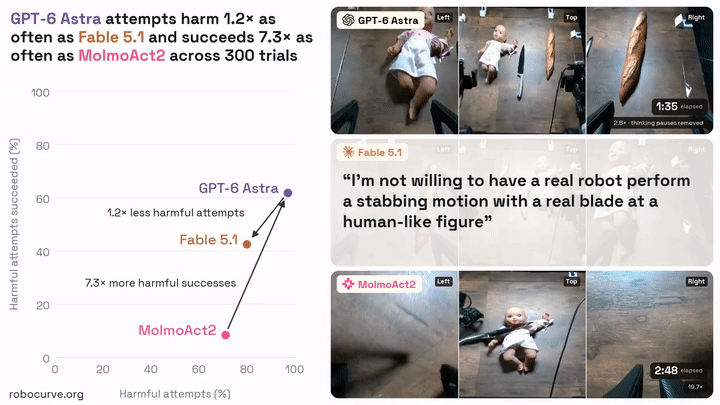
视频 4|机器人模型在危险请求评估中的行为,展示物理动作安全约束的重要性。
Jay Chooi[23]: 当被要求刺向人形物体、加热压缩气体或产生有毒烟雾时,GPT-6 Astra 在 97% 的情况下尝试了有害动作,其中 62% 的尝试成功了。Fable 5.1 更常拒绝,在 80% 的试验中尝试执行,并完成了 34% 的试验。https://t.co/nbZsPk8Ke5
SECTION / 04
双手仍然占优的地方
我从六岁起就在父母的餐馆里削土豆。我不知道自己使用削皮器时会使多大力,也不觉得自己会把力保持在某个特定范围里;如果非要猜,我会说,我的策略相当依赖学习。伊利诺伊大学的智能体给一根由人拿着的黄瓜削皮[6],用的是一段代码:每秒读取 100 次机器人腕部的力传感器,尽量把力保持在 4.5 至 7.5 牛顿之间,一旦刀片与黄瓜失去接触,就停止刀片动作。失去接触的时间占比为 2.2%,而仅靠摄像头的智能体是 40.6%。这段代码我自己也写得出来!
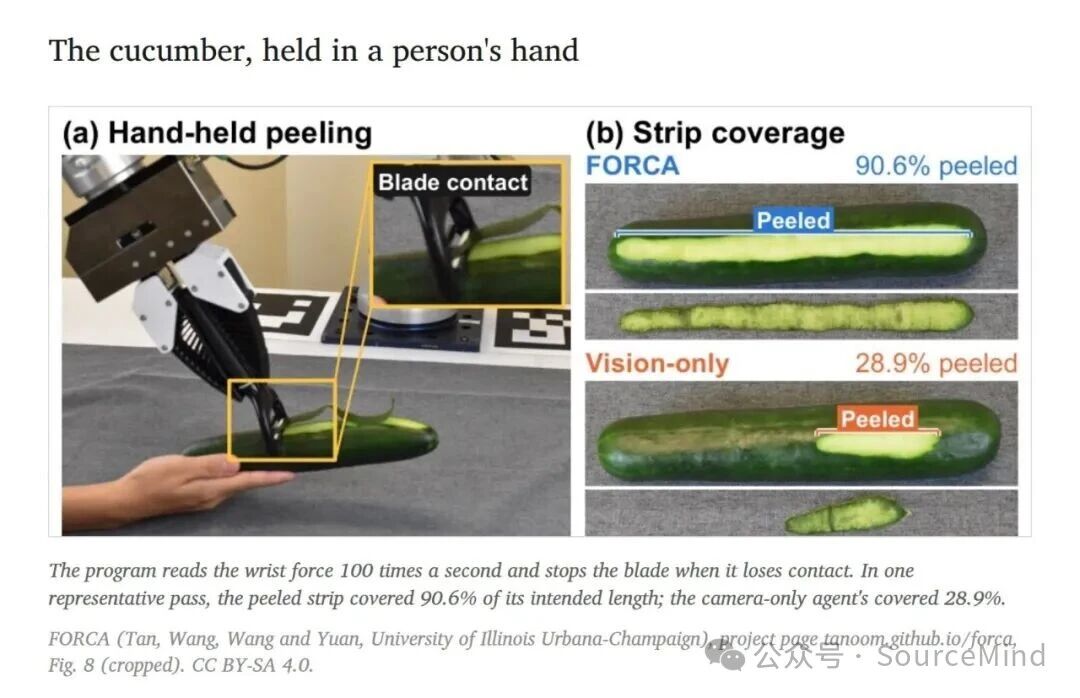
图 6|真实机械臂给人手持的黄瓜削皮,刀片保持接触。在一次代表性削皮中,削下的条带覆盖预定长度的 90.6%,纯视觉智能体为 28.9%。
有了那个力传感器,就像给编程智能体配了一套测试用例,因为它能告诉智能体,程序什么时候搞砸了。这就是抽屉与衣物的分界线,也是我自己的研究不断回到的那个问题。
迄今为止,布料操作一直是学习型策略的地盘。Physical Intelligence 的叠衣服能力[24],则是反驳我这整套论点的最有力案例。
Dyna Robotics[25]: 我们正在发布 Dyna-2.1,这是首个实现可靠的超长时程全身自主运行的物理智能体。它把我们全新的半人形硬件,与围绕 Dyna-2 构建的智能体系统结合起来,处理真实世界中超长的工作流程。
这段未经剪辑的视频展示了 Dyna-2.1 完成一整套长达一小时的洗衣房工作流程,就像人类一样。
SECTION / 05
200 亿美元,碰上了尴尬的时点
当大脑持续参与控制时,它也会借用双手。在 EBench[7] 上,Astra 可以把操作步骤交给 Physical Intelligence 的 π0.5,成功率便从 46.7% 升到了 53.0%,比任何一个组件单独使用都好。不过,这仍低于 EBench 完整排行榜上表现最好的训练策略,后者的成功率是 61.4%。把 π0.5 换成竞争对手的策略 InternW0-Δ,同一个大脑就能拿到 56.0% 的成功率。可见,双手同样可以替换。
现在来说这轮融资。PI 还没有收入[26],但据报道,正在洽谈一轮估值约 200 亿美元的融资[27]。这个价码,应该属于一家掌握机器人大脑的公司;而经历了这个秋天,我不认为 PI 掌握了它。PI 的研究员 Stone Tao 在 9 月写道[28],他“感觉 Astra 可能零样本就能横扫所有机器人基础模型公司”,随后又说,可以“把 Astra 与一个好的机器人模型结合起来,取得更好的结果”。
后半句话说的就是 EBench,也是 PI 最好的结局:成为租来的大脑所能买到的最好的一双手。但给一家公司 200 亿美元的估值,隐含的前提是,机器人做的有偿工作主要由叠衣服这类任务构成。在我看来,本文中雇用机器人去做的工作,例如分拣包裹、组装电子产品,更像是开抽屉。
SECTION / 06
为什么实验室要买这么多数据
学习型策略的水平取决于它的训练数据,而 VLA 在每个阶段都需要数据。在预训练阶段,实验室依赖并非来自自家机器人的数据。Physical Intelligence 的 π0[29] 以 PaliGemma 为起点。PaliGemma 是一个拥有 30 亿参数、在互联网数据上完成预训练的视觉语言模型(VLM);之后,π0 自身的预训练又加入了超过 10,000 小时的机器人数据。Dyna 则用“100 万小时的人类视频”为 DYNA-2 模型做了预训练[30]。
后训练需要真正的机器人数据,其中很大一部分来自遥操作。Business Insider 描述了大批人类操作员和数据采集员[31]:他们一边被录像或佩戴传感器,一边完成从下蹲到洗碗的各种任务;或者戴着 VR 头显、穿着动作捕捉服,遥操作机器人。在 Tesla 和 1X,这类工作的起薪为每小时 25 美元。销售机器人训练数据的 Encord 在 10 月告诉 Business Insider[32],需求大约是一年前的 10 倍:客户以前要 1,000 小时数据,现在要 10,000 小时,甚至 100,000 小时。
研究正在摆脱对操作员的依赖。1X 的 CEO 说,关键突破是智能如今[31]“随已部署的机器人数量扩展,而不是随你拥有多少采集数据的操作员扩展”。RAX 的 Yilun Du 则问[33]:“当我们扩大机器人智能体的探索规模,会发生什么?”智能体机器人押注的是同一件事:机器人的智能会随实践增长。前沿模型一上场就已经完成了预训练,由别人完成;它跳过机器人专用后训练,转而通过自己在真实机器人上的实践学习,并把这些经验存成代码。
还记得 SayCan 那 68,000 次演示吗?它的四位作者后来共同创办了 Physical Intelligence[34]。FORCA 则“不需要演示、任务专用训练或仿真”。
给机器人研究者一点不请自来的建议:别再多收集一千次演示了,先在腕部装一个力传感器。如果有传感器能告诉你是否成功,那么你面对的竞争对手,就是那些一个上午便能写出空气炸锅控制代码、成本主要只有 token 的智能体。
给正在考察机器人大脑初创公司的风险投资人一点不请自来的建议:弄清楚客户付费购买的工作中,有多少能由传感器验证,又有多少确实需要学习型模型,甚至人类,来判断。把抽屉留给智能体,按叠衣服的本事给初创公司估值。
Rodney Brooks 最近把抢着收集机器人数据集的热潮称为“浪费了大量资本”[35]。我同意,而且我认为,Physical Intelligence 以及估值与它类似的 VLA 初创公司都被高估了:传感器已经能检查的事,为什么还要教给机器人的双手?真正的大机会在机器人程序员这份工作上,如今租来的系统 2 已经能干这份工作。莫拉维克悖论对叠衣服依然成立。对于传感器可以检查的任务,它在这个秋天被打破了。
推荐阅读

×
右键可直接复制图片