 阅读时间大约4分钟(1457字)
2026-11-13 agent接手系统辨识:给机器人做动力学模型,这件难事能省多少工作量?
来源:豆包
同一条关节指令,仿真里的电机跟得上,真机却可能慢半拍。
作者:yuanxq 出品:具身智能研究室
同一条关节指令,仿真里的电机跟得上,真机却可能慢半拍。 惯量、摩擦和延迟估得不准,都会影响控制器对下一步运动的判断。系统辨识就是用真机的指令和响应建立模型。比如知识库里的 PACE,会让腿式机器人悬空,给关节发送不同频率的指令,记录关节怎么跟。拿到数据之后,还要决定方程里该写哪些项、用什么方法估参数、换一条轨迹还能不能算准。单是选方程、拟合和验证,就可能反复做很多轮。
有了实测数据,工程师可以把反复试模型的工作交给智能体。 符号回归能在给定的搜索空间里找方程,ASPIRE 把选辨识方法、提候选方程、写脚本拟合参数、比较结果也交给智能体。工程师说明模型要拿来做什么,以及哪些物理条件必须满足,执行框架独立检查条件和测试误差。交付时,每个候选都有可运行的方程、参数表和拟合脚本,工程师可以据此挑模型,也可以追问某一项为什么要加进去。
辨识方法
拟合流程
用户先给出实测轨迹、输入和状态的定义,以及模型形式和评分方式。 有具体用途或物理要求时,也可以写进任务。智能体读取训练集和验证集(如有),提出几组方程,写代码拟合参数,再根据可见数据选出推荐模型。推荐锁定后,执行框架统一检查候选、运行测试,并生成报告。
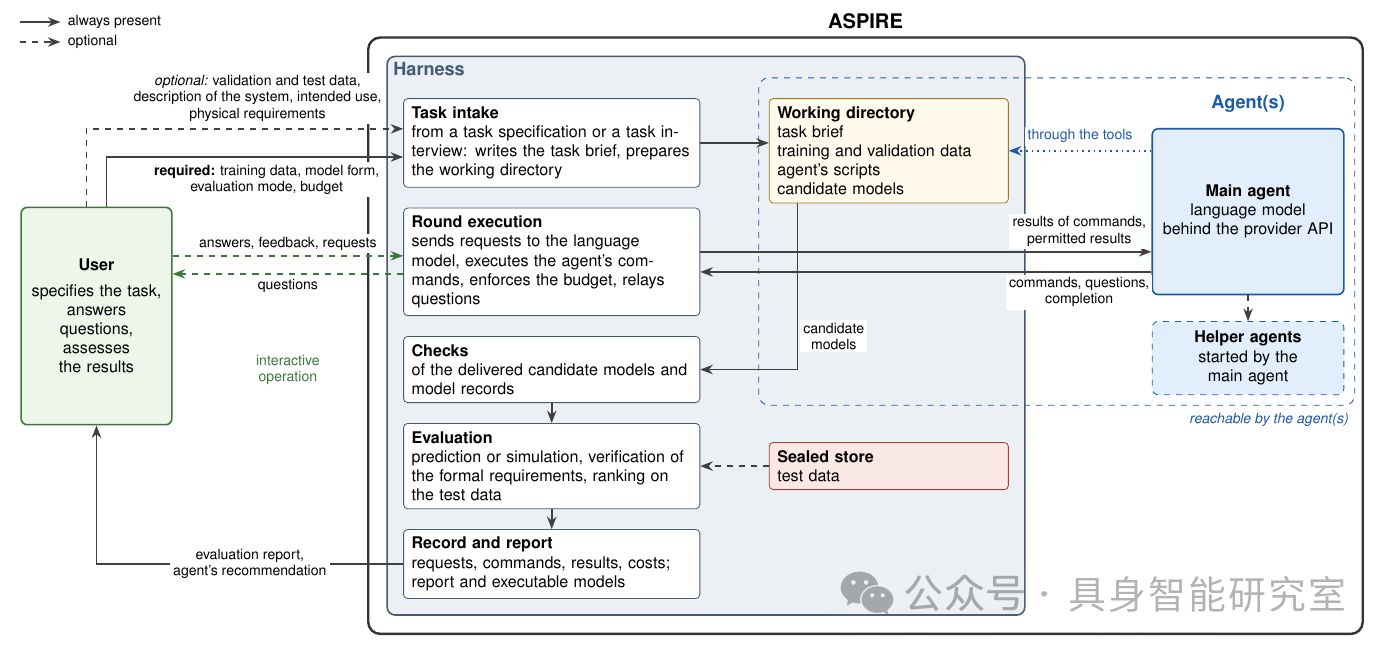
智能体在工作目录里分析数据和拟合模型,执行框架接收候选方程并完成评估。
候选方程
智能体同时决定方程结构和估计方法。 它可以从物理机理写出方程,也可以搜索表达式,或通过回归筛选候选项。论文的 30 次运行都采用了智能体自己写出的结构。比如差速机器人可以用当前朝向计算前进位移,再用两个拟合系数分别校准前进和转向指令的响应。参数表会注明哪些值来自拟合、哪些由任务给定、哪些由其他参数计算。
物理检查
框架可以把物理要求直接用在候选方程上。 例如,圆盘静止且电机断电时,角加速度应为零或指向平衡点。框架先尝试做符号证明,再对无法判定的条件采样找反例。找到反例可排除候选,未找到反例的采样结果记为未判定。
独立测试
三套实验都用完整轨迹评分。 框架只在起点读一次实测状态,之后用记录的指令驱动模型,把上一步的预测接回去继续算。这样,单步误差也会沿轨迹累积。测试集由框架保管,智能体提交推荐时只能依据训练和验证阶段的信息。
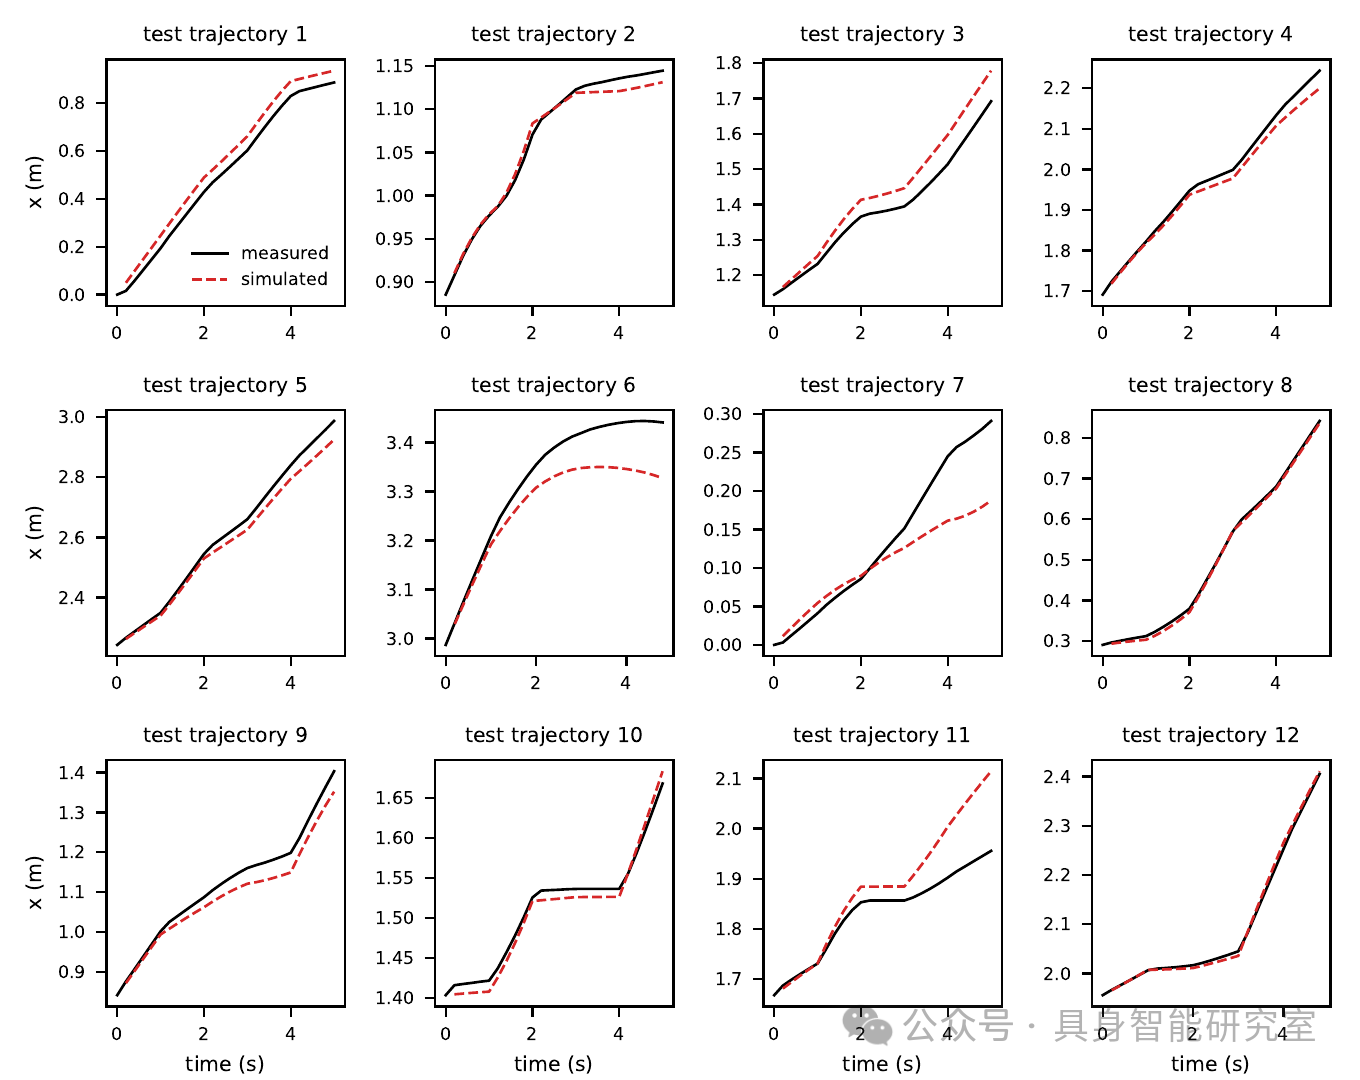
移动机器人的十二段测试轨迹。黑实线为实测位置,红虚线为从初始位姿连续推演的位置。
实验结果
移动机器人、干摩擦圆盘和发酵罐各做了有描述和盲测两种设置,每种运行五次。盲测保留相同的数据和评估方式,去掉设备描述和物理要求。30 次运行全部交付了可评估模型,共 126 个,单次模型调用成本为 0.96–3.38 美元。
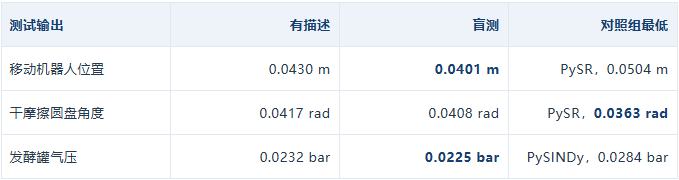
表中 ASPIRE 数字是五次运行推荐模型的平均测试 RMSE。圆盘实验里,如果事后用测试集从有描述任务的候选池里挑最优模型,平均误差可从 0.0417 rad 降到 0.0279 rad。这个数字衡量的是候选池里最好的结果。
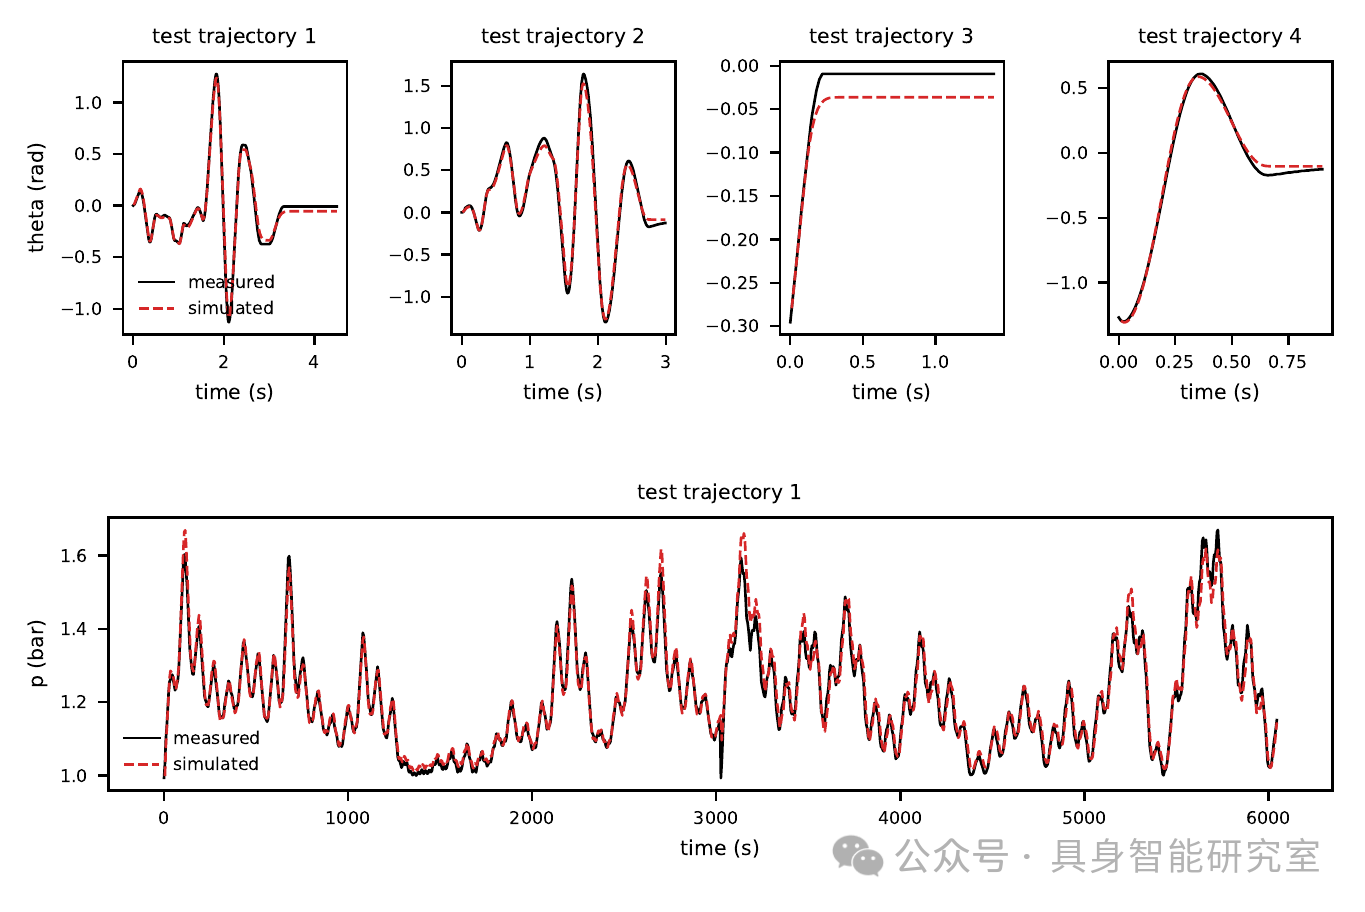
上排为圆盘在电机驱动和断电后的角度轨迹,下排为发酵罐的气压轨迹。黑实线为实测,红虚线为仿真。
圆盘实验把整体误差和具体工况的差别拉开了。 有描述时,五个推荐模型都写入了静摩擦机制。静摩擦可以抵消较小的驱动力矩,让圆盘停在偏离零点的位置。盲测模型的平均误差接近,但五个推荐模型都出现了这样的反例:断电、静止时,模型给出的加速度把圆盘推离平衡点。PySR 和 PySINDy 的 12 个对照模型也都违反了这条要求。有描述任务的 22 个候选共接受 66 项物理检查,30 项得到证明,36 项未判定,未发现反例。
设备描述还让两个系统的模型更简洁。 移动机器人平均拟合参数由 9.6 个降到 2.4 个。发酵罐由 19.0 个降到 5.6 个,方程也从三次多项式变成了进气与排气的平衡。在这三项实验里,加入先验后,平均测试误差均未下降,模型的变化主要体现在方程结构和特定工况下的行为。
智能体也能接手拟合之后的误差排查。 在移动机器人的交互实验里,用户问转向误差是不是集中在指令切换时。智能体回查日志,发现指令切换后的第一个采样点只占五分之一的样本,却贡献了
用户可以据此判断,下一轮值不值得把转向响应的延迟写进模型。
推荐阅读

×
右键可直接复制图片