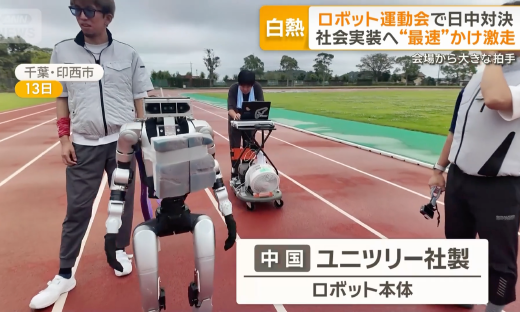
日本唯一参赛机器人,为何要借用中国宇树G1机身?
作者:李鑫 出品:人形大讲堂第二届世界人形机器人运动会在北京开赛,16个国家和地区、600多支队伍里,日本只派了GMO互联网集团一台机器人...
具身创业里的香港教授们
当“具身智能”这个词从实验室一路火到资本市场,香港的大学里冒出了一批很特别的人。他们不只是在顶会发论文的教授,还是估值上亿公司的创始人或首席科学家。一只脚踩在象...
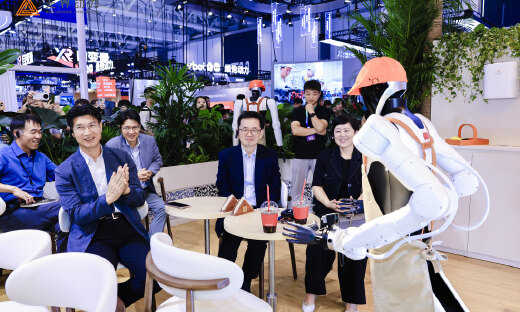
WRC精彩收官丨撤掉围栏,无界动力呈现了WRC现场唯一“人机共生”开放展台
8月19日WRC2026开展当天,无界动力打开了机器人与人之间的围栏,打造出全场唯一真正向顾客开放、机器人走进人群的展台空间——“人机共生沉浸式机器人咖啡空间”...
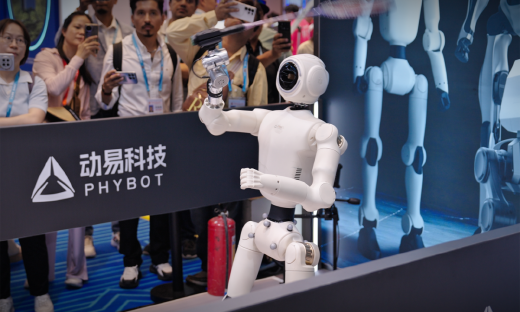
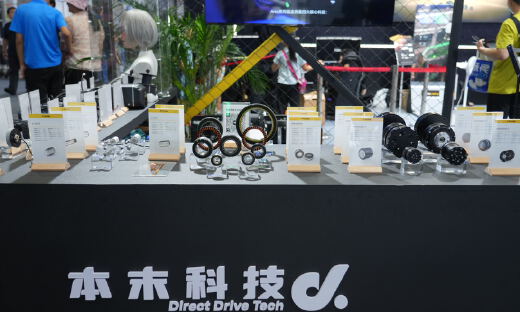
本末科技双线并进,以核心部件与整机创新加速具身智能商业化落地
8月19日至23日,以“人机共生,产需共融”为主题的2026世界机器人大会(WRC)在北京经济技术开发区北人亦创国际会展中心隆重举办。作为全球机器人产业风向标,...
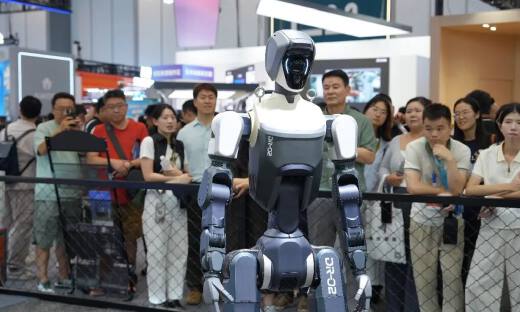
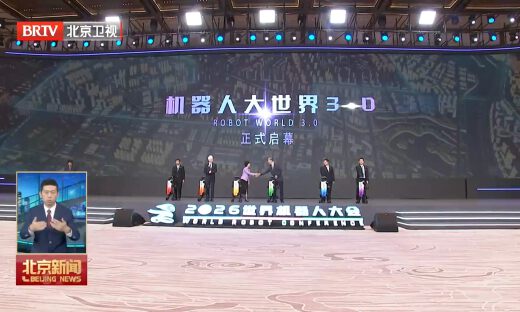
从灵巧手到整机 镜识科技世界机器人大会展现全栈自研实力
(2026年8月19日)2026世界机器人大会于北京隆重举办,大会以"人机共生,产需共融"为主题,汇聚全球机器人领域顶尖科研力量与产业头部企...
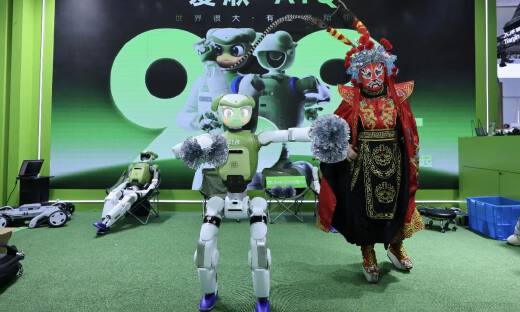
标题:有怡科技携全球首款可变形本质人形机器人亮相2026世界机器人大会
8月20日,北京——当人形机器人产业从“参数竞速”走向「落地攻坚」的关键节点,2026世界机器人大会在北京亦庄北人亦创国际会展中心正式启幕。金华有怡科技联合京东...
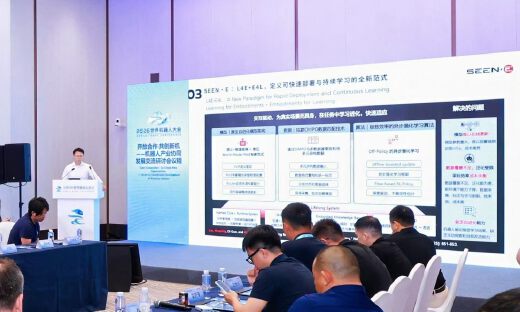
依托“L4E+E4L”自进化技术范式创新,实现持续学习、强化学习
8月19日至20日,SEEN·E深诣机器人出席2026世界机器人大会并作分享,首次公开亮相。深诣在本次大会上系统阐述了对具身智能下一阶段走向的判断:下一代机器人...
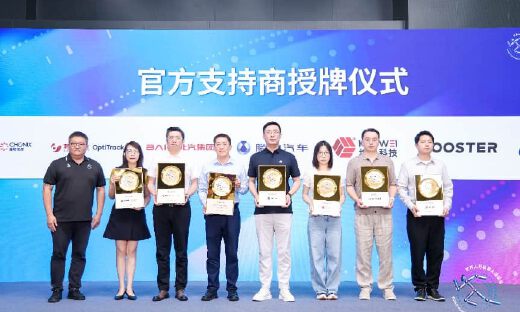
坤维科技将为第二届世界人形机器人运动会提供独家力控技术支持
导语:2026年8月22日,全球目光将再次聚焦北京国家速滑馆“冰丝带”。继首届成功举办之后,第二届世界人形机器人运动会以“智竞向未来”为主题盛大回归,来自六大洲...
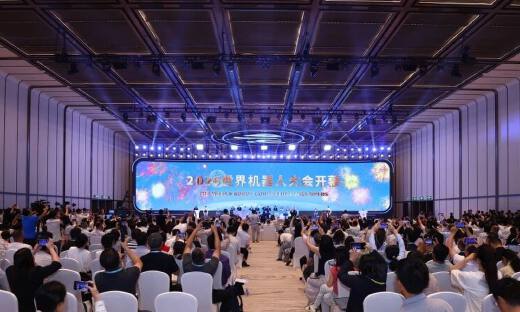
2026世界机器人大会在京开幕
8月19日上午,由中国电子学会和世界机器人合作组织主办的2026世界机器人大会在北京亦庄开幕。中共中央政治局委员、北京市委书记尹力,工业和信息化部部长李乐成,北...
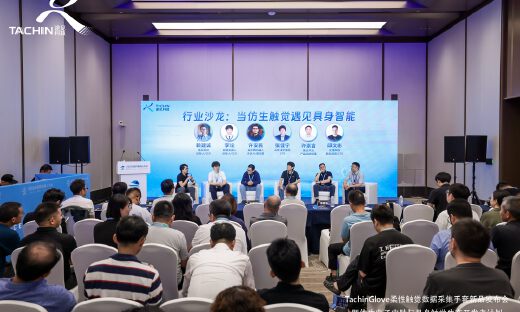
途见科技柔性触觉数据采集手套重磅发布,仿生电子皮肤与具身触觉生态开发者计划正式发起
8月20日上午,由途见科技(北京)有限公司主办、2026世界机器人大会同期活动——“TachinGlove柔性触觉数据采集手套新品发布会”暨“仿生电子皮肤与具身...
右键可直接复制图片