这些投入,究竟创造了多少价值?
人如何分工,事如何协作,责任如何落实。
门可以关上,路不会消失。
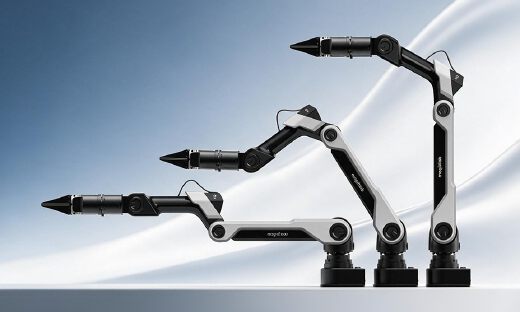
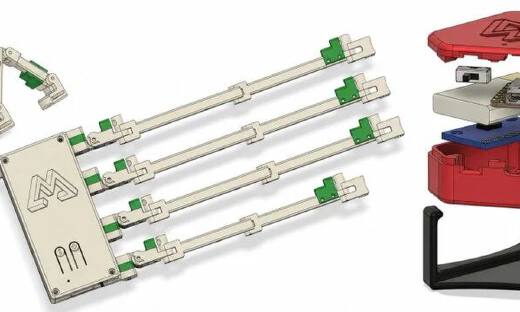
魔法原子宣布推出柔性仿生力控机械臂 MagicArm R1
具身研习社10月21日消息,机器人基础模型公司DreamLabs(美国旧金山)于北京时间10月20日结束隐身期,宣布完成9000万美元种子轮融资,由BCapit...
机器人动作做偏了,说句话就能纠正?极智嘉发布 Gravity Control因果干预模型
“生态合作是要让利的”
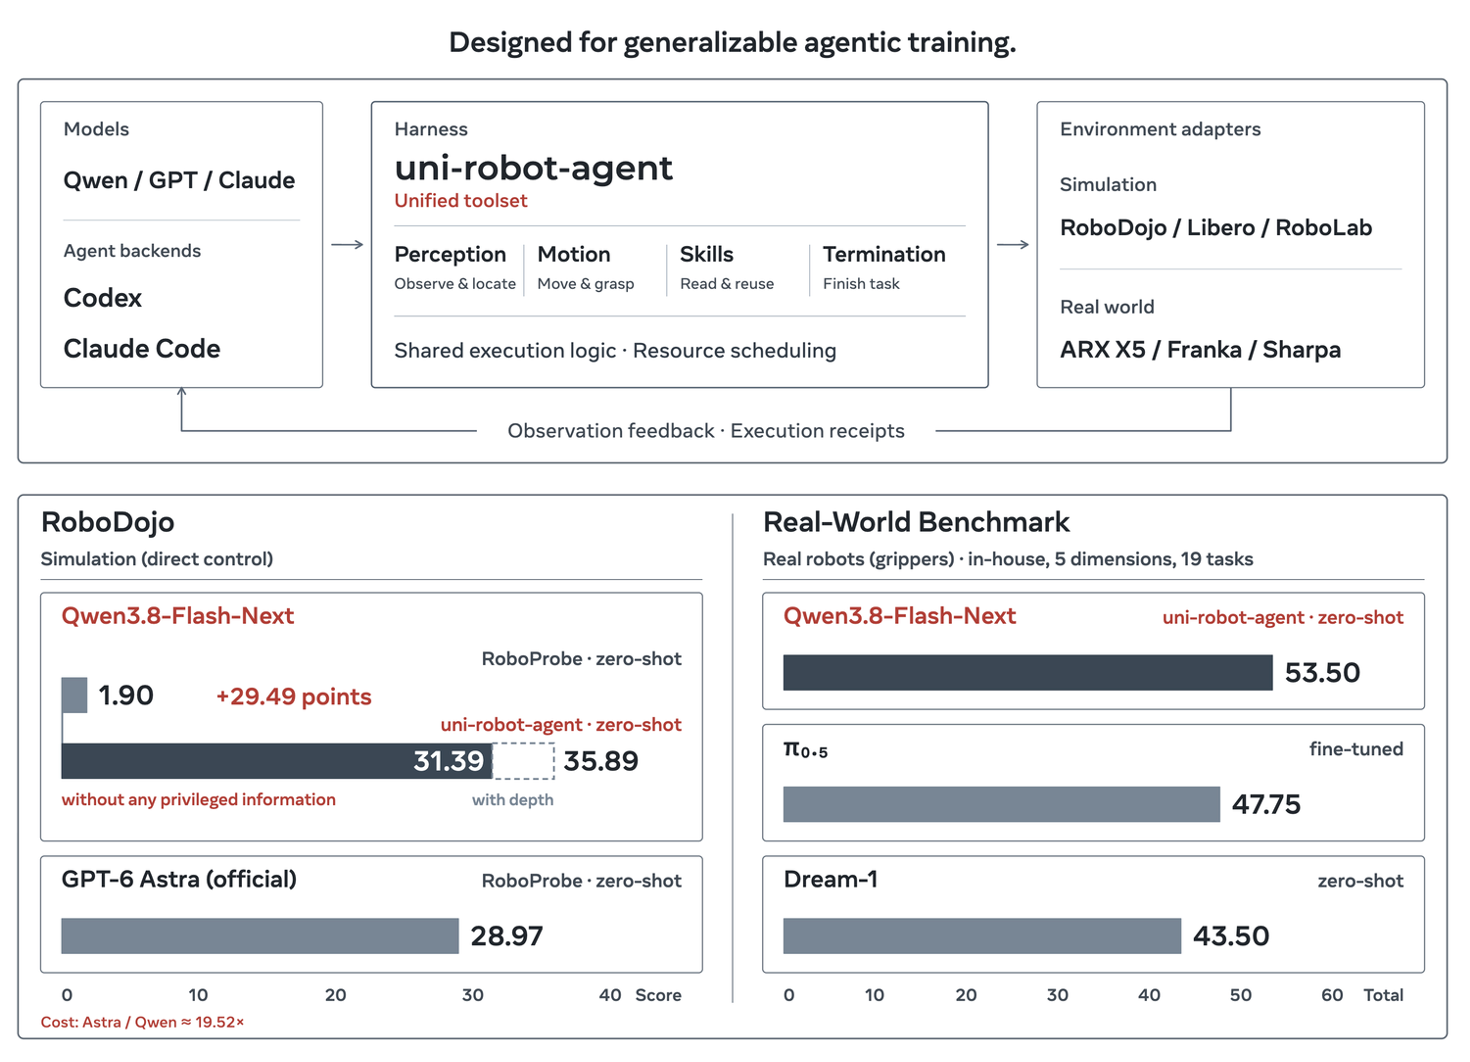
机器人仿真选型,先看任务需要哪些能力,再比较模型、接口与训练配套。
RSI是什么?模型会自我进化了?
验证产品的能力要握在自己手里,批量交付的产能,等需求有了依据再扩。两件事可以一拨人干,但账必须分开算。
技术不需要替人规定一种理想的听觉形态。
8家机构、39位研究者联合开展研究。
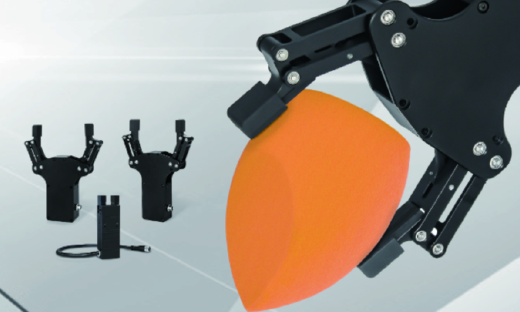
工业标准正在倒着接管灵巧手
具身研习社10月20日消息,具身智能操作平台与动力系统公司YITADynamics伊塔动力宣布完成超亿元种子和种子+轮融资,由经纬创投、商汤国香资本、建银国际、...
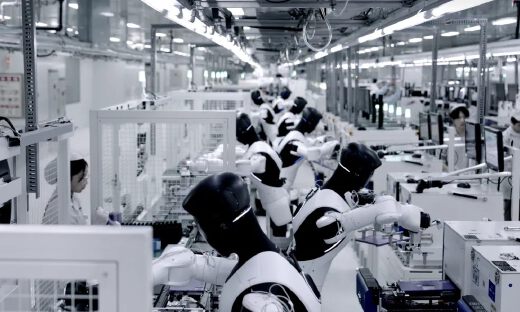
硬件决定了机器人能不能上场,真实产线里的数据飞轮决定了谁能留在场上。
机器人缺数据,却撑不起一门 生意。
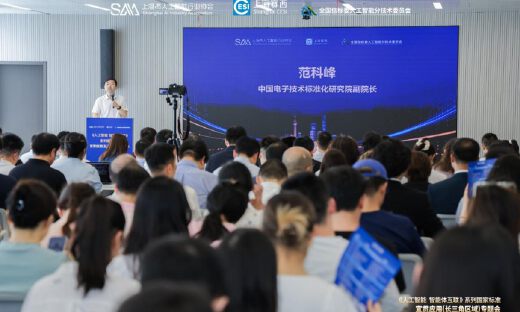
人形机器人新国标出炉,哪些能管哪些管不了?
谷歌把机器人开发中的仿真、控制与评估压进了同一个模型。
整机厂的价值,是否已经被过早地压缩成了一张物料清单?
基于百万小时人类经验数据训练,将灵巧操作、长程执行与零样本指令遵循融入统一模型。