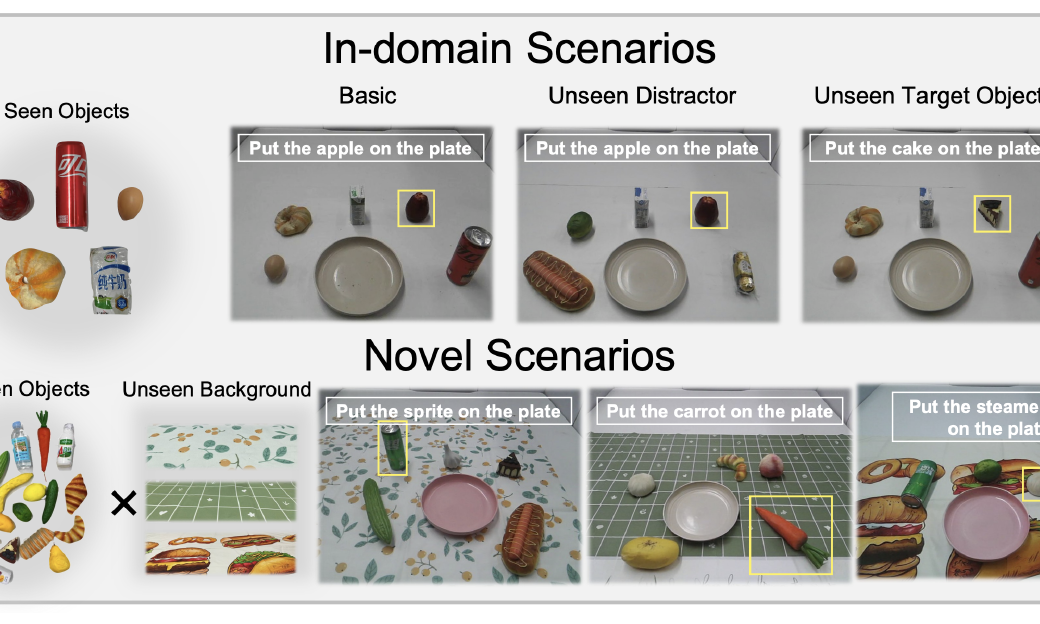
生成式机器人策略的仿真 - 真实协同训练:结构化表征对齐
能解奥数,不会看钟:斯坦福2026年AI报告的15个判断
异构机器人能共享技能吗?北大清华港中深联合攻关,IAIL意图对齐框架登上Science子刊
AI+协作焊接机器人,落地难在哪?
给Ego数据加上触觉,然后呢?
GEN-1:把具身基础模型推向精通
从指尖到大脑:具身智能的下一代进化——VLA、世界模型与发育学习
2026最新具身智能「触觉」综述
具身智能的 “数据买卖”:从“数据荒”到“淘金热”的全景透视
双足机器人动力系统困局:绕不开的“不可能三角”,2026年谁在破局?
毛宁点赞!宇树G1狂飙3m/s跑酷!人形机器人首次实现人类级动态越障!
智源研究院发布RoboClaw具身智能操作系统,让机器人开箱即用
具身智能领域首个行业标准正式发布,意味着什么
高德具身基座ABot-M0全量开源
登《npj Robotics》!NASA联合国际高校打造“劈冰镐”机器人,不钻孔、不熔化,低压力低能耗锚定冰面
登上Science合作期刊!北大喻俊志团队打造两栖“超级吸盘”,灵感源自七鳃鳗,吸附力超自重850倍,可在各类表面稳定吸附
机器人真的「像人」了吗?我们做了一场只看动作的图灵测试
Science Robotics:MIT等开发突破性人造肌肉,2毫米粗可举200倍自重,可织成“动力外衣”
一只软手13个传感器,康奈尔大学团队造出能看会摸的采摘机器人,登《Nature》子刊
右键可直接复制图片
×