
所有文章4797
CoRL 2026|让机器人更会动,从学会「起步」开始
出品:机器之心在机器人模仿学习中,扩散模型与流匹配模型将动作生成建模为条件采样,从专家演示中学习动作分布,并通过迭代生成动作序列。这类策略已被用于抓取放置、工具...
从抓取演示到仓库交付,机器人还要过哪几关?
作者:毛不毛 出品:具身智能前沿导读机械臂从货架格口取出商品,画面看起来像一项完整的仓库工作。但它展示的只是拍摄条件下的一次动...
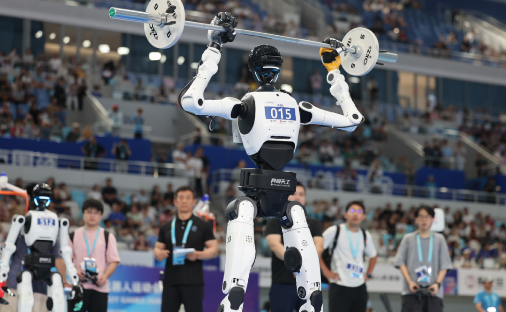
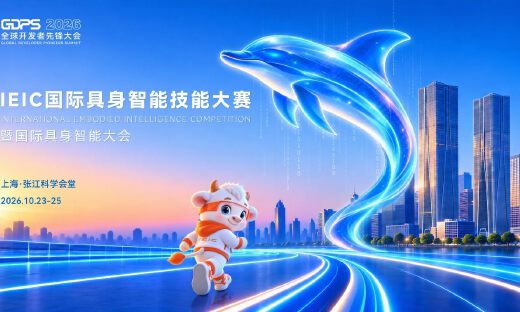
具身进实景,劳动最光荣!2026全球开发者先锋大会 暨国际具身智能技能大赛媒体通气会召开
9月29日下午,2026全球开发者先锋大会暨(GDPS)国际具身智能技能大赛媒体通气会在张江模力社区隆重举行。本次大会由世界人工智能大会组委会指导,上海市人工智...
人形机器人核心零部件拆解分析
出品:人形机器人联盟人形机器人整机系统分为:本体结构、执行器(关节)、末端执行器(灵巧手)、感知系统、计算与控制系统、电池热管理六大板块。整机BOM成本中,关节...
刚刚,GPT-6 Astra接上宇树G1,把厨房收拾了!
作者:毛不毛 出品:具身智能前沿导读机器人装上触觉传感器,最先要回答的不是全身能铺多少感知点,而是任务中哪里会发生接触、必须知...
右键可直接复制图片