
所有文章4797
视觉能替代触觉吗?FELT 把触觉变成了机器人中间层
作者:毛不毛 出品:具身智能前沿导读机器人操作经常需要触觉,但触觉数据比视觉数据更难采集、更难标定,也更依赖具体传感器。FEL...
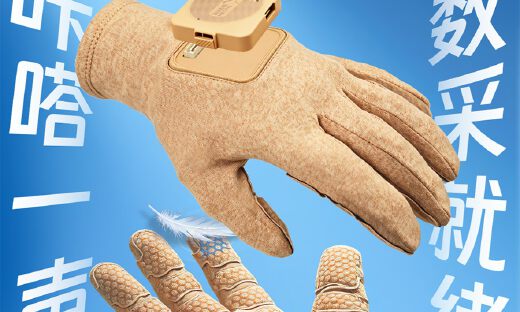
咔嗒一声,数采就绪!途见科技TachinGlove Snap柔性触觉数据采集手套快拆版重磅发布
具身智能的规模化落地带来了对高质量触觉数据需求的爆发式增长。采集过程中,触觉数据不仅要采得真、采得细、用得上,采集设备更要方便耐用,真正从“耗材”转变为“基础设...
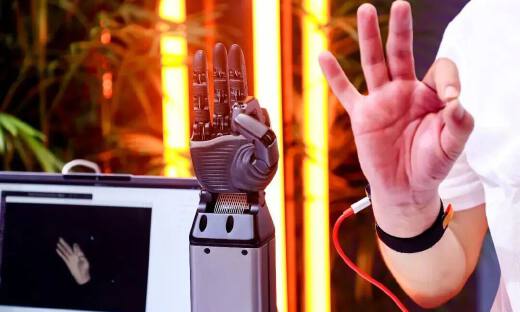
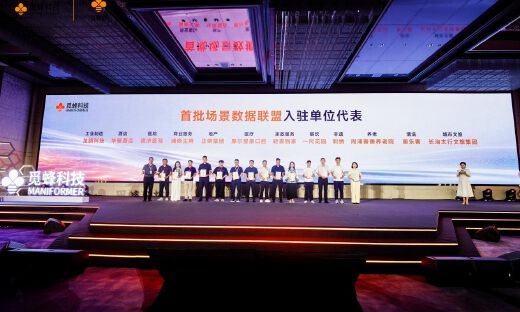
觅蜂科技发布全球首个全品类高质量物理AI数据众包服务平台“觅蜂派”
覆盖 22 类场景,50000 多个真实环境,觅蜂派把普通人的真实操作转化为机器人训练数据
清华的视觉运动控制:把"下一步踩哪"当成搜索词。
作者:Yuanxq 出品:具身智能研究室人形机器人走上台阶之前,通常已经看过脚下即将接触的踏面。但随着身体前进,这块区域可能离...
89组VLA实验之后,机器人行业该重新看待“百万小时数据”了
作者:余柯 出品:机器人产业应用一家机器人公司准备训练VLA模型,手里有一笔数据预算,最容易做出的决定是什么?继续采真机数据。...
VLA 如何把图像和指令变成动作?三张图讲清楚 VLA 数据流
出品:机器人技术笔记聊聊VLA的数据流,也就是一张相机图像、一句操作指令,怎样一步步变成机械臂的动作。桌上有一块红积木和一个盒子,让机器人把积木放进去,它收到的...
触觉传感器怎么选?先看机器人任务需要什么信号
导读触觉传感器的选型,不能只看分辨率、采样率或价格。TacO论文把六种传感器放进同一套机器人操作实验,比较未知重量搬运、遮挡插入和接触转向三类任务。结果显示:任...
右键可直接复制图片