具身智能自我进化新范式:人大&清华RoboHarn-Evo,双层循环驱动分层物理知识,让机器人不调参也能持续变强
作者:Lingshu 出品:具身智能观察室引言视觉-语言模型(VLM)虽已展现出长程机器人操作任务的协调规划能力,但其任务推理...
具身模型与数据的双螺旋:变中思变
作者:GGII 出品:高工人形机器人具身大模型追求对新任务、操作环境及物体的零样本(zero-shot)或少样本(few-sh...
机器人大小脑与 System 0、1、2:怎样区分?
作者:毛不毛 出品:具身智能前沿导读机器人“大小脑”与System0、1、2都在描述从理解任务到执行动作的分工,但它们没有固定...
从选动作到真机抓杯:Jev 的机械臂应用走到了哪一步
导读Jev已被用于机械臂的技能选择、位移决策和抓取状态判断。本文结合五个公开项目,解释它如何与候选生成、坐标计算和底层控制配合,再看实际效果:限定任务已能运行,...
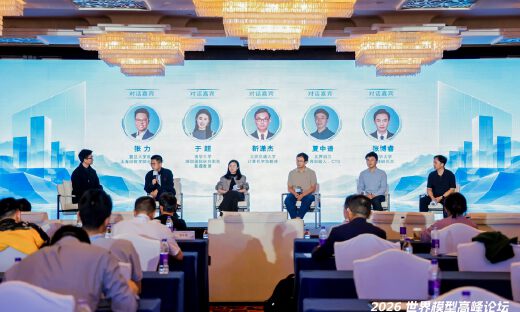
2026世界模型高峰论坛暨通用世界模型北京市重点实验室揭牌仪式在京举行
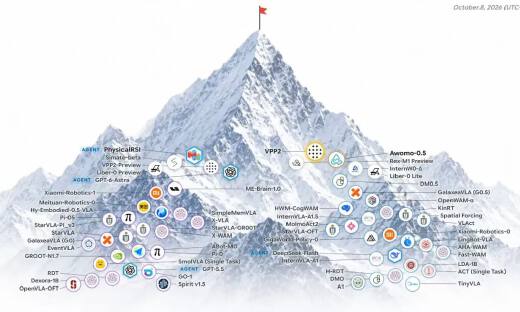
10月11日,2026世界模型高峰论坛暨通用世界模型北京市重点实验室揭牌仪式在北京中关村皇冠假日酒店举行。论坛由通用世界模型北京市重点实验室主办、北京极佳视界科...
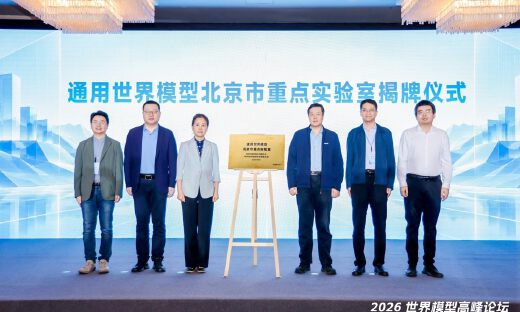
通用世界模型北京市重点实验室在京揭牌
具身研习社10月11日消息,10月11日上午,2026世界模型高峰论坛暨通用世界模型北京市重点实验室揭牌仪式在北京中关村皇冠假日酒店举行,通用世界模型北京市重点...
主动理解物理世界:ROMA让机器人学会交互探索物体
出品:机器之心我见,我摸,我理解。人类认识一个物体,从来不只是「看」。看到一个盒子,我们可能会拿起来掂一掂,判断它有多重;我们可能会摇一摇,听听里面有没有东西;...
波士顿动力、RAI、CMU:不用AMP对抗训练,Atlas和宇树G1也能走得像人
作者:Yuanxq 出品:具身智能研究室机器人走得稳,未必走得自然。只给速度跟踪和抗扰动奖励,强化学习可能学出手臂僵硬、膝盖一...
右键可直接复制图片