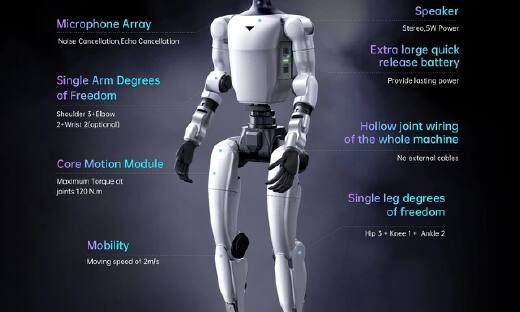
形机器人身体里有什么?从头、躯干到手脚,一次讲清
机械臂拿着插头却插不进去:视觉引导、VLA 与标定怎么分工
机器人硬件性能的不足,能不能通过软件调回来?
从摸到到抓稳:机器人触觉、力觉与控制怎样连起来
解读|预训练之外,后训练和部署后怎么 Scaling?
Sim2Real、Real2Sim 总分不清?沿着机器人抓杯子,理清虚实迁移
IROS 2026 最佳论文解读:机器人如何解决了「时间性遗忘」顽疾?
表征、VLA、世界模型合流难,机器人基础模型的下一个拐点是「统一接口」吗?
“我在麻省理工,用拉链造机器人”
具身智能的“双螺旋”,发生在空间里?
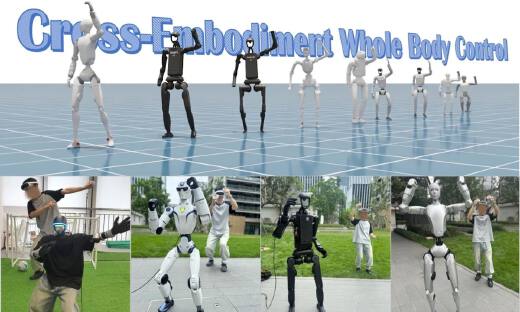
机器人行业真的懂“跨本体”吗?三篇最新论文可能会戳破一个共识
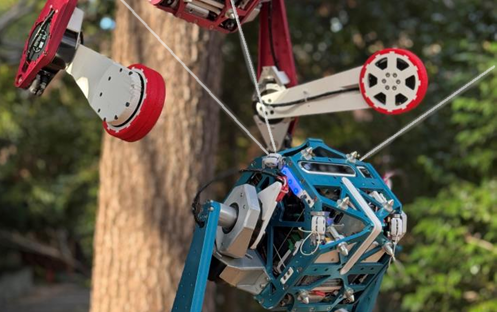
两台机器人悬空抬起了“伤员”,把腿当手,还能变身拖车|东京大学
Science Advances 新软体驱动器:一根带凹槽的纤维,如何重塑软体机器人的驱动逻辑?
Figure押注Ego数据,SuperMimic降低通用运控门槛
10小时数据+一段人手视频=?SkeLAM的零样本跨形态迁移
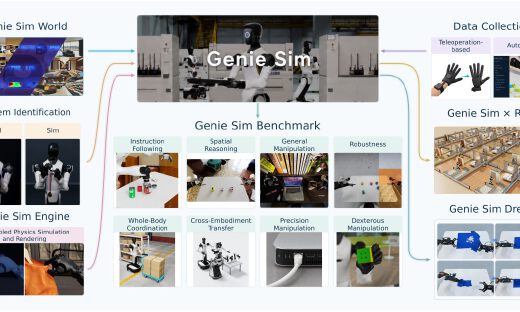
AI WAVE丨智元升级Genie Sim仿真平台,攻克柔性仿真行业难题
Machenta发布即时机器人学习模型:只需一次示范,无需微调|全仿真训练学习真实任务
人类数据如何变成机器人真实能力?Ropedia重磅发布六项研究成果
只要人和机器人的接触动态差异存在,真机后训练就是必经之路
先在平行世界里试一试,机器人再动手:清华提出ParallelWorld
右键可直接复制图片
×