
EMNLP 2026 Main|预测越像真实环境,Agent反而做得更差?我们把世界模型的训练目标从"状态一致"换成了"行为一致"
预测偏差不可避免时,什么才是 "关键”幻觉?
无需梯度更新也能自我进化!清华AIR提出Zeva,具身智能迎来上下文因果学习新范式
作者:Lingshu 出品:具身智能观察室一、研究现状与动机当前具身基础模型主要沿两条技术路线演进:一是以OpenVLA、系列...
让人形机器人荡单杠,比让它跑步难多了...但是ETH做到了!
作者:Yuanxq 出品:具身智能研究室项目链接:https://nemantor.github.io/sparse-3d-t...
让小脑替大脑把关:当世界模型进入 whole-body control
作者:JaneZhang 出品:具身纪元SONIC之后,人形机器人的“底层大脑”还需要解决什么?上次和鹏翔交流时,我们特别聊到了这个问题对...
一个电机,让机器鱼从0.6米「长」到2.9米,同一套设计全搞定 | npj Robotics
作者:Ally 出品:机器人大讲堂做一条机器鱼或许不难,难的是做一条「能任意放大缩小」的机器鱼。在自然界中,亚鲹形这一种游动模...
Science Robotics梳理人形机器人运控60年:强化学习之后,生成式控制正在成型
出品:量子位人形机器人控制本身的技术范式正在重新分工。近日,ScienceRobotics(《科学·机器人学》)发表论文《Evolutionofhumanoid...
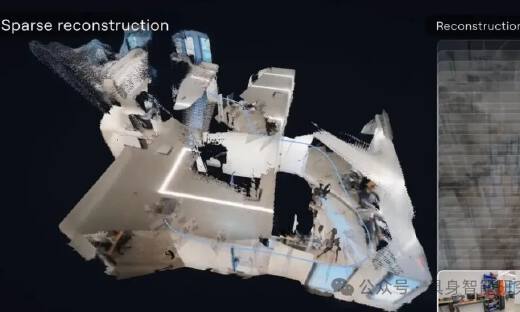
看完李飞飞刚发布的Atlas,我觉得世界模型真正的竞争才刚刚开始
作者:Yuanxq 出品:具身智能研究室9月1日,李飞飞创办的WorldLabs发布了新一代世界模型Atlas。Atlas将单...
神秘具身团队又放出一连串很炸的Demo视频…自进化模型,技术路线曝光
还记得上周具身圈流传的那个神秘10分钟一镜到底视频吗?视频一出,网友们表示:不敢相信,仿佛天外来物……甚至给出了最高评价:是AI生成的吧?!同行跑来打听到底是哪...
右键可直接复制图片