
换夹爪只是扩展:判断机器人模块化,要看这三层
作者:毛不毛 出品:具身智能前沿导读可更换夹爪说明机器人有扩展能力,却不能单独证明整机模块化。本文把判断拆成三项工程检查:接口...
视觉能替代触觉吗?FELT 把触觉变成了机器人中间层
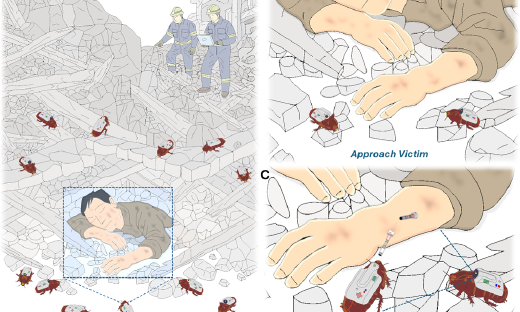
作者:毛不毛 出品:具身智能前沿导读机器人操作经常需要触觉,但触觉数据比视觉数据更难采集、更难标定,也更依赖具体传感器。FEL...
清华的视觉运动控制:把"下一步踩哪"当成搜索词。
作者:Yuanxq 出品:具身智能研究室人形机器人走上台阶之前,通常已经看过脚下即将接触的踏面。但随着身体前进,这块区域可能离...
VLA 如何把图像和指令变成动作?三张图讲清楚 VLA 数据流
出品:机器人技术笔记聊聊VLA的数据流,也就是一张相机图像、一句操作指令,怎样一步步变成机械臂的动作。桌上有一块红积木和一个盒子,让机器人把积木放进去,它收到的...
触觉传感器怎么选?先看机器人任务需要什么信号
导读触觉传感器的选型,不能只看分辨率、采样率或价格。TacO论文把六种传感器放进同一套机器人操作实验,比较未知重量搬运、遮挡插入和接触转向三类任务。结果显示:任...
荣登ECCV!全球首个可仿真的人–场景交互重建框架:大晓 HSImul3R 让人类视频变成机器人技能
出品:机器之心一段人坐上椅子的视频,对人类而言再普通不过。我们不仅能看见“人坐了下来”,还天然理解椅子承受人体重量,人与椅面形成接触并最终稳定,这些重力、接触与...
Isaac Sim/Lab、MuJoCo、Genesis、mjlab:机器人仿真走到哪一步了?
作者:Yuanxq 出品:具身智能研究室机器人仿真把试错搬进仿真环境,用于训练policy、生成数据和验证系统。GPU并行、视...
人形机器人从数据到全身控制的路线,越来越清楚了
作者:Yuanxq 出品:具身智能研究室让人形机器人走到桌前,弯腰拿起一个箱子,再把它搬到另一处,需要多少种能力?它先要理解目...
右键可直接复制图片