
具身智能开始卷系统了:RoboFoundry让机器人自主进化
出品:机器之心同一个GPT-5.5,放进不同的系统里,做具身任务的表现可以相差悬殊。在EmbodiedBench上,直接使用GPT-5.5的平均成功率是56.9...
具身智能自我进化新范式:人大&清华RoboHarn-Evo,双层循环驱动分层物理知识,让机器人不调参也能持续变强
作者:Lingshu 出品:具身智能观察室引言视觉-语言模型(VLM)虽已展现出长程机器人操作任务的协调规划能力,但其任务推理...
机器人大小脑与 System 0、1、2:怎样区分?
作者:毛不毛 出品:具身智能前沿导读机器人“大小脑”与System0、1、2都在描述从理解任务到执行动作的分工,但它们没有固定...
从选动作到真机抓杯:Jev 的机械臂应用走到了哪一步
导读Jev已被用于机械臂的技能选择、位移决策和抓取状态判断。本文结合五个公开项目,解释它如何与候选生成、坐标计算和底层控制配合,再看实际效果:限定任务已能运行,...
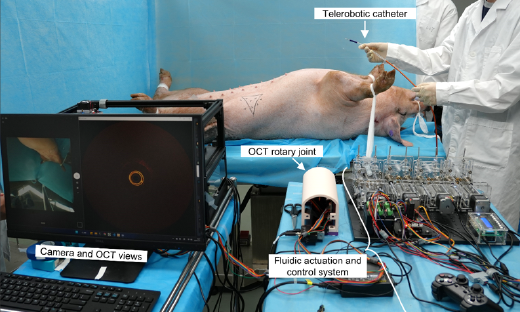
主动理解物理世界:ROMA让机器人学会交互探索物体
出品:机器之心我见,我摸,我理解。人类认识一个物体,从来不只是「看」。看到一个盒子,我们可能会拿起来掂一掂,判断它有多重;我们可能会摇一摇,听听里面有没有东西;...
波士顿动力、RAI、CMU:不用AMP对抗训练,Atlas和宇树G1也能走得像人
作者:Yuanxq 出品:具身智能研究室机器人走得稳,未必走得自然。只给速度跟踪和抗扰动奖励,强化学习可能学出手臂僵硬、膝盖一...
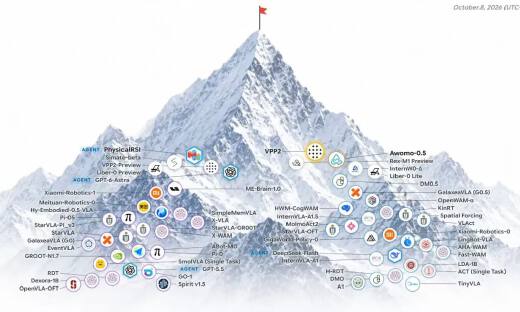
WAM架构突然分叉:DreamX-Phi曾登顶、ForeWAM砍掉视频生成,机器人还需要“做梦”吗?
机器人到底需要“看见未来”还是只需要“"理解未来”?
CoRL 2026|让机器人更会动,从学会「起步」开始
出品:机器之心在机器人模仿学习中,扩散模型与流匹配模型将动作生成建模为条件采样,从专家演示中学习动作分布,并通过迭代生成动作序列。这类策略已被用于抓取放置、工具...
刚刚,GPT-6 Astra接上宇树G1,把厨房收拾了!
作者:毛不毛 出品:具身智能前沿导读机器人装上触觉传感器,最先要回答的不是全身能铺多少感知点,而是任务中哪里会发生接触、必须知...
AdaRoboVLG:适用于不同机械手的任务自适应视觉语言抓取框架
出品:机器之心同样是一只杯子,机器人到底应该抓哪里?如果任务是把水倒进水槽,握住杯柄通常更合适;如果要把杯子递给别人,机器人最好把杯柄留给对方;如果杯子还在传送...
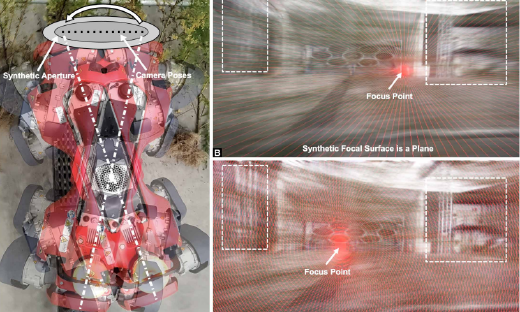
Science Robotics | 机器狗模仿昆虫“侧视”晃脑袋,17毫秒看穿草丛后的背景
不用昂贵的激光雷达,也不用相机阵列,只要让机器狗像蝗虫一样左右晃一晃,就能看清被枝叶挡住的背景。
右键可直接复制图片