机器人生动、形象的工作原理解析
作者:吴运熙 出品:机器人产业应用9月17日,Figure发布通用控制模型Helix2.5。这不是一次常规的版本迭代,而是人形...
人形机器人的重定向卷了两年,现在是不是该收敛了?伯克利把接触位置和动作节奏一起管了
作者:Yuanxq 出品:具身智能研究室人从桌上拿东西,换成身材更矮的G1,手该怎么伸?桌子原本只到人的腰部,却接近机器人的胸...
知道物体在哪里,机械臂就能抓了吗?
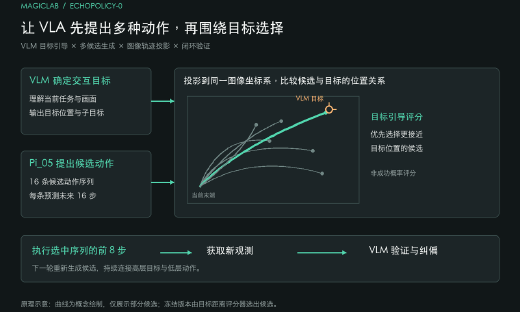
作者:毛不毛 出品:具身智能前沿导读相机找到物体之后,机器人还要选择抓法、检查可达性与碰撞,再控制机械臂接近、夹住并搬走物体。...
具身智能开始卷系统了:RoboFoundry让机器人自主进化
出品:机器之心同一个GPT-5.5,放进不同的系统里,做具身任务的表现可以相差悬殊。在EmbodiedBench上,直接使用GPT-5.5的平均成功率是56.9...
具身智能自我进化新范式:人大&清华RoboHarn-Evo,双层循环驱动分层物理知识,让机器人不调参也能持续变强
作者:Lingshu 出品:具身智能观察室引言视觉-语言模型(VLM)虽已展现出长程机器人操作任务的协调规划能力,但其任务推理...
具身模型与数据的双螺旋:变中思变
作者:GGII 出品:高工人形机器人具身大模型追求对新任务、操作环境及物体的零样本(zero-shot)或少样本(few-sh...
机器人大小脑与 System 0、1、2:怎样区分?
作者:毛不毛 出品:具身智能前沿导读机器人“大小脑”与System0、1、2都在描述从理解任务到执行动作的分工,但它们没有固定...
从选动作到真机抓杯:Jev 的机械臂应用走到了哪一步
导读Jev已被用于机械臂的技能选择、位移决策和抓取状态判断。本文结合五个公开项目,解释它如何与候选生成、坐标计算和底层控制配合,再看实际效果:限定任务已能运行,...
右键可直接复制图片